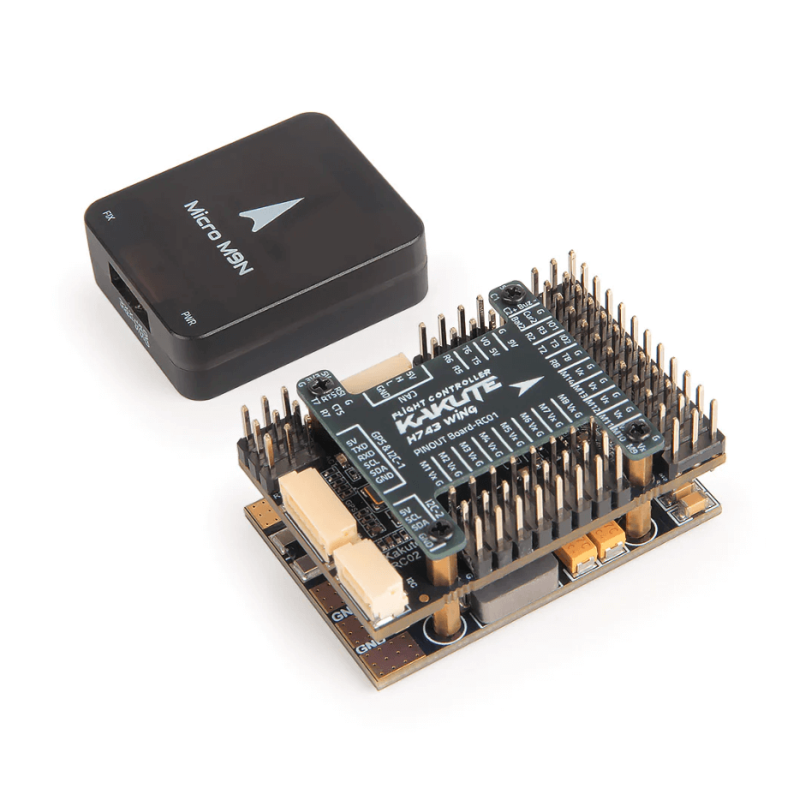
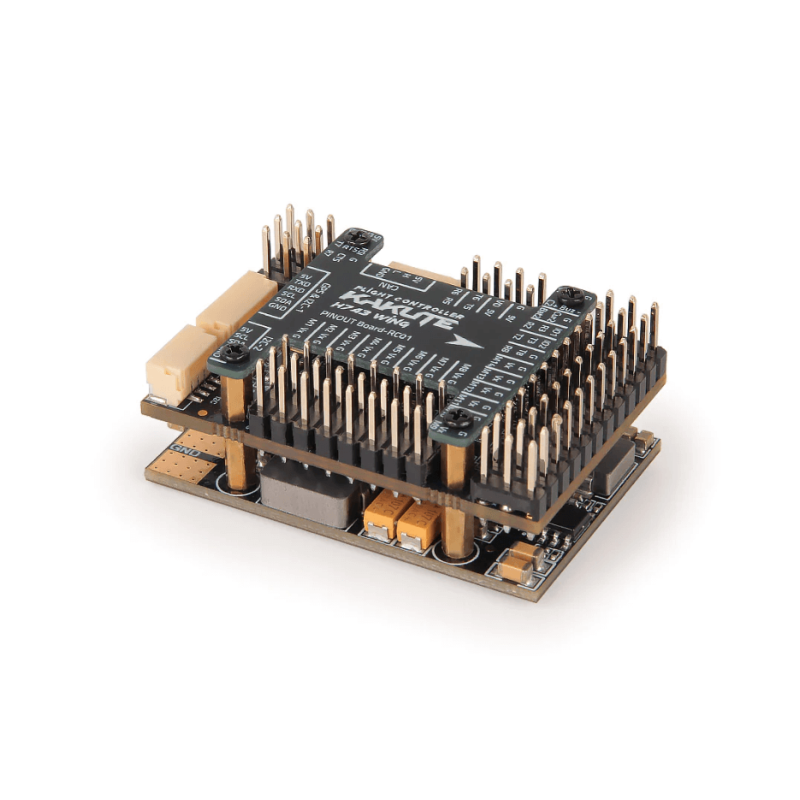
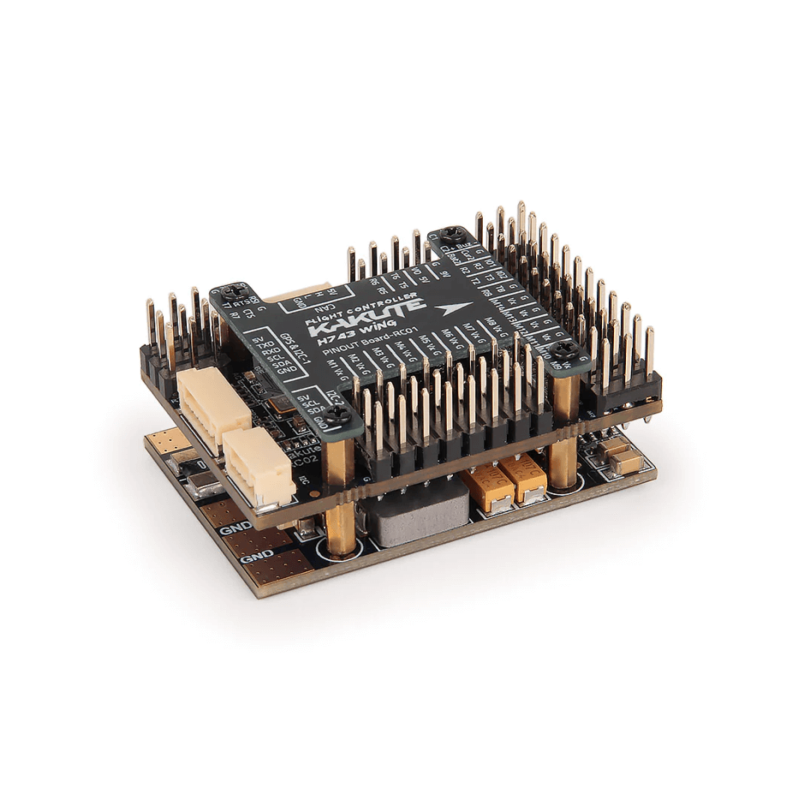
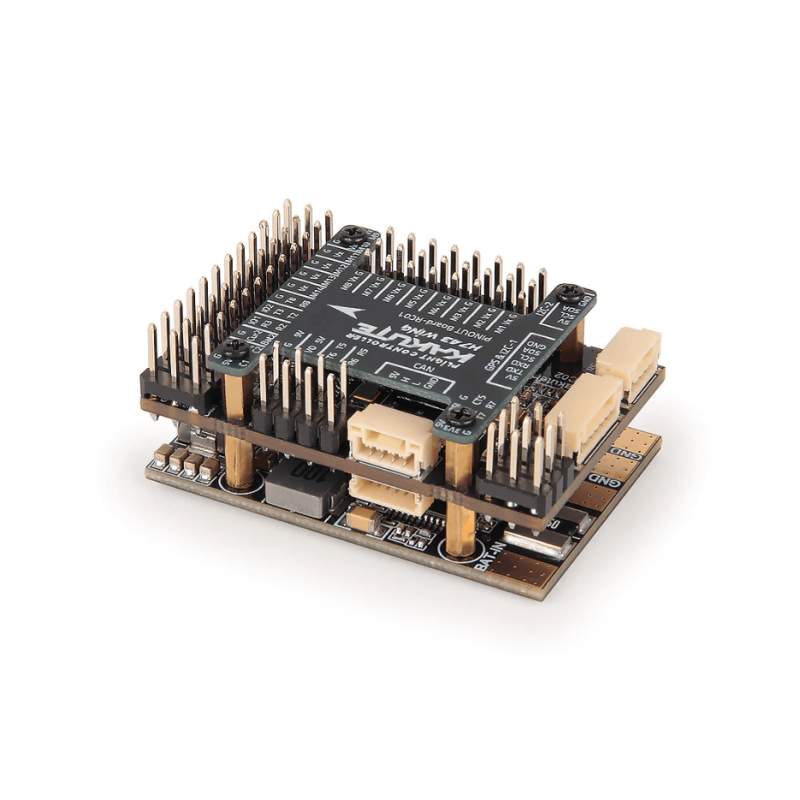
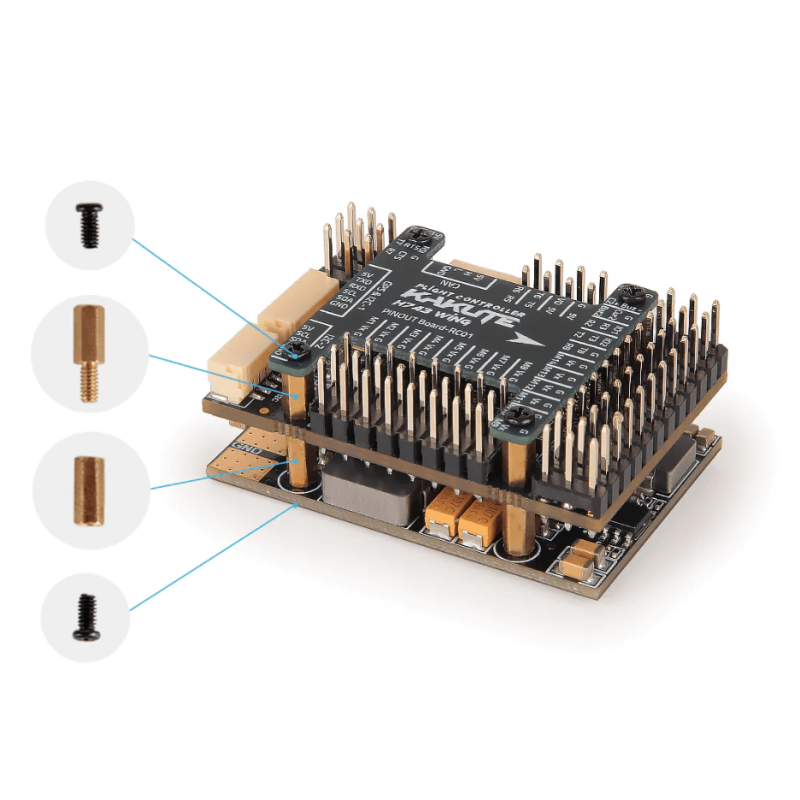
Kontroler lotu Holybro Kakute H743-Wing do samolotów RC i VTOL
Holybro Kakute H743-Wing to kontroler lotu zaprojektowany specjalnie do samolotów RC typu fixed-wing oraz konstrukcji VTOL. Bazuje na procesorze STM32H743 480 MHz z 1 MB RAM i 2 MB pamięci Flash, oferując rozbudowany zestaw interfejsów dla serw, systemów GPS, czujników i urządzeń pokładowych.
Kontroler obsługuje 14 wyjść PWM, 7 portów UART, magistralę CAN oraz trzy magistrale I2C. Wbudowane układy BEC pozwalają zasilać niezależnie elektronikę pokładową, system wideo oraz serwa. Produkt dostępny jest także w zestawach z modułami GPS Micro M10 lub Micro M9N oraz w wersji z fabrycznie wlutowanymi pinami.
Dla kogo jest ten kontroler?
- Buduję samolot RC z autopilotem INAV lub ArduPilot
- Projektuję konstrukcję VTOL wymagającą wielu wyjść PWM dla silników i serw
- Potrzebuję magistrali CAN, I2C oraz wielu portów UART do urządzeń zewnętrznych
- Chcę zasilać serwa, system FPV i elektronikę z oddzielnych układów BEC
Dla kogo NIE jest?
- Szukam prostego kontrolera do małego quada FPV, gdzie 14 wyjść PWM i rozbudowane zasilanie nie są potrzebne
- Potrzebuję kontrolera pracującego z pakietami powyżej 8S
Najważniejsze cechy
- STM32H743 480 MHz - procesor klasy H7 zapewniający zasoby dla rozbudowanych konfiguracji fixed-wing i VTOL
- ICM-42688P - precyzyjny układ IMU komunikujący się przez SPI3
- 14 wyjść PWM - możliwość obsługi wielu serw, regulatorów i elementów wykonawczych
- 7 UART - rozbudowane możliwości podłączenia odbiornika RC, GPS, telemetrii i dodatkowych urządzeń
- CAN Bus - obsługa urządzeń korzystających z magistrali CAN
- 3 magistrale I2C - dwie dla urządzeń zewnętrznych oraz jedna dla czujników pokładowych
- Podwójne wejście kamery - możliwość przełączania między dwoma źródłami obrazu
- Pit Switch 9V/12V - programowe odłączanie zasilania urządzeń takich jak VTX
- Slot MicroSD - zapis danych Blackbox bezpośrednio na karcie pamięci
- USB-C na płytce USB-EXT - wygodny dostęp do USB i przycisku DFU
Zasilanie i układy BEC
- Napięcie wejściowe PDB: 10-36 V, 3-8S LiPo
- BEC 5V: 5,15 +/- 0,1 V, 2 A ciągle, 3 A peak
- BEC 9V/12V: 2 A ciągle, 3 A peak, wybór 12 V przez pad jumper
- BEC Vx dla serw: 6 V domyślnie lub 8 V przez jumper, 6 A ciągle, 8 A peak
- BEC 3,3 V: regulator liniowy, maks. 200 mA ciągle
- Pomiar prądu: 90 A ciągle, 220 A peak
Dostępne wersje
- Kakute H743 Wing - kontroler w wersji standardowej
- Kakute H743 Wing Pin Header Soldered - wersja z fabrycznie wlutowanymi pinami
- Bez GPS - zestaw bez dodatkowego modułu GNSS
- Micro M10 - moduł GNSS u-blox M10 w obudowie z kompasem IST8310, dokładność 2,0 m CEP
- Micro M9N - moduł GNSS u-blox M9N w obudowie z kompasem IST8310, dokładność 1,5 m CEP
Specyfikacja techniczna
- MCU: STM32H743, 480 MHz
- RAM: 1 MB
- Flash: 2 MB
- IMU: ICM-42688P, SPI3
- Barometr: BMP280 lub SPA06, I2C4
- OSD: AT7456E, SPI2
- Blackbox: slot MicroSD, SDMMC2
- UART: 7 szt. - UART1, UART2, UART3, UART5, UART6, UART7, UART8
- Wyjścia PWM: 14
- CAN: 1
- ADC: 5 - Bat1, Curr1, Bat2, Curr2, RSSI
- I2C: 3
- Wejścia kamer: 2 z przełączaniem
- Napięcie zasilania PDB: 10-36 V, 3-8S LiPo
- Pomiar prądu: 90 A ciągle, 220 A peak
- Pobór statyczny: 160 mA przy 5 V
- Rozstaw montażowy: 25 x 25 mm
- Otwory montażowe: M2
- Wymiary: 45 x 30 x 13,5 mm
- Waga: 28 g z USB extenderem
- ArduPilot target: KAKUTEH7-Wing, ArduPilot 4.4 lub nowszy
- INAV target: KAKUTEH7Wing, INAV 6.1.1 lub nowszy
Zawartość zestawu
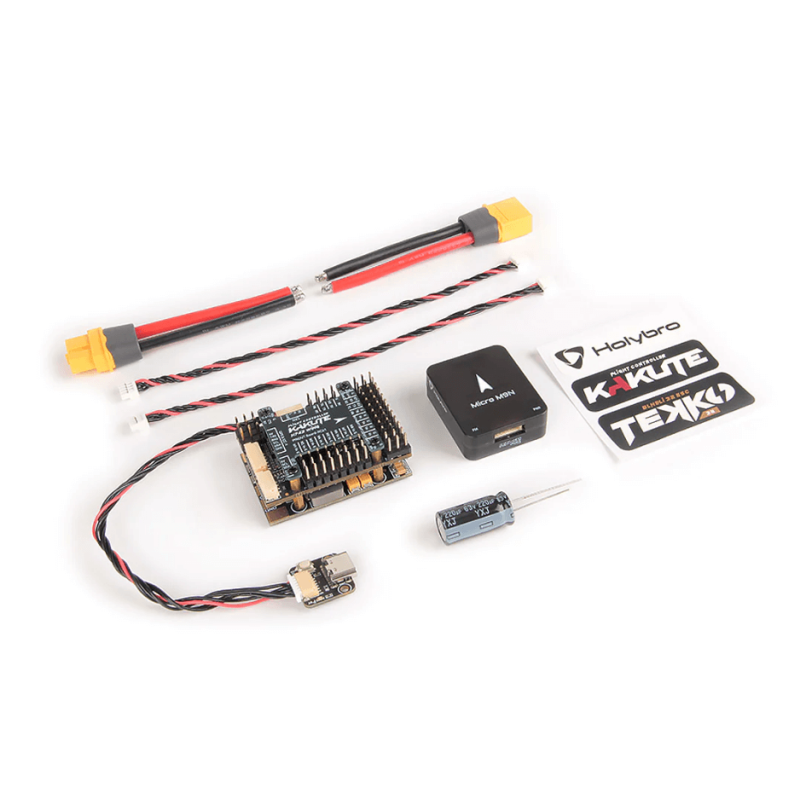
- 1x kontroler lotu Kakute H743-Wing
- 1x Power Board
- 1x Top Board
- 1x USB-EXT Board
- 1x moduł GPS - tylko w wariantach Micro M10 lub Micro M9N
- 1x kondensator elektrolityczny 220 uF 62 V
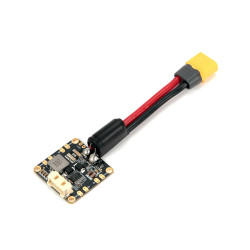
- 2x przewód zasilający XT60 60 mm
- 3x pin DuPont 2,54 mm
- 2x przewód JST-GH 4-pin 15 cm do CAN i I2C
- 1x przewód JST-SH 6-pin 15 cm do USB-EXT Board
Najczęściej zadawane pytania
Czy Kakute H743-Wing obsługuje ArduPilot?
Tak. Producent podaje target KAKUTEH7-Wing oraz wsparcie od ArduPilot 4.4.
Czy kontroler współpracuje z INAV?
Tak. Wymagany target KAKUTEH7Wing oraz INAV 6.1.1 lub nowszy.
Czy można podłączyć dużą liczbę serw?
Kontroler oferuje 14 wyjść PWM oraz osobny BEC Vx przeznaczony do serw, o napięciu 6 V lub 8 V i wydajności 6 A ciągle oraz 8 A peak.
Czym różnią się warianty Micro M10 i Micro M9N?
Micro M10 wykorzystuje odbiornik u-blox M10 i oferuje dokładność 2,0 m CEP. Micro M9N wykorzystuje u-blox M9N, oferuje dokładność 1,5 m CEP i do 25 Hz przy jednoczesnej pracy z czterema systemami GNSS.
Rada eksperta Avifly: Przed podłączeniem serw, kamery lub VTX sprawdź ustawienie padów wyboru 6/8 V oraz 9/12 V. Nieprawidłowe ustawienie napięcia może uszkodzić urządzenie peryferyjne.


 Język
 Waluta
 Kategorie