Język
 Waluta
 Kategorie


- Obecnie brak na stanie
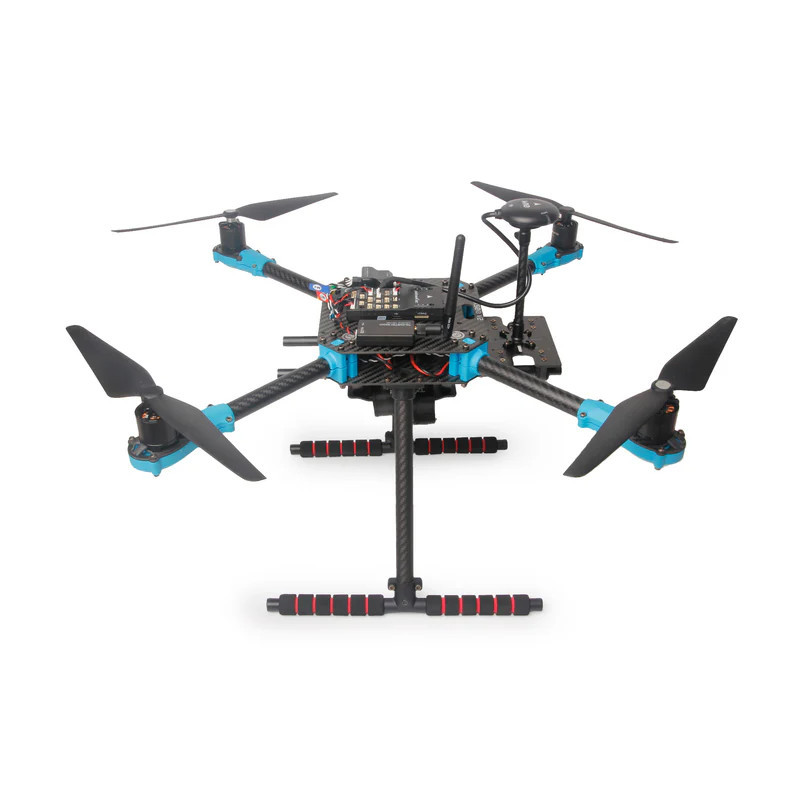


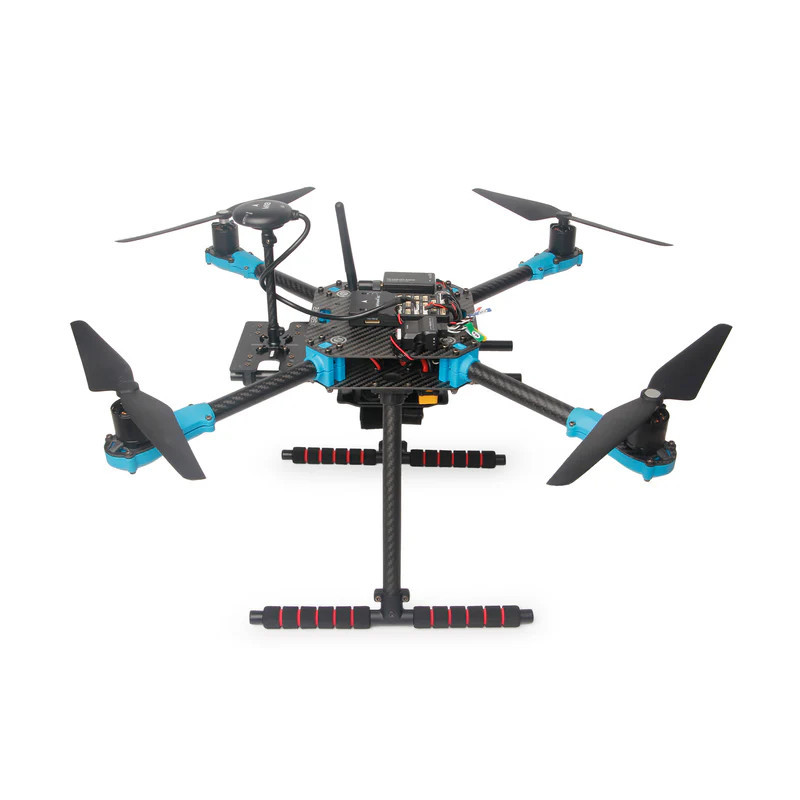
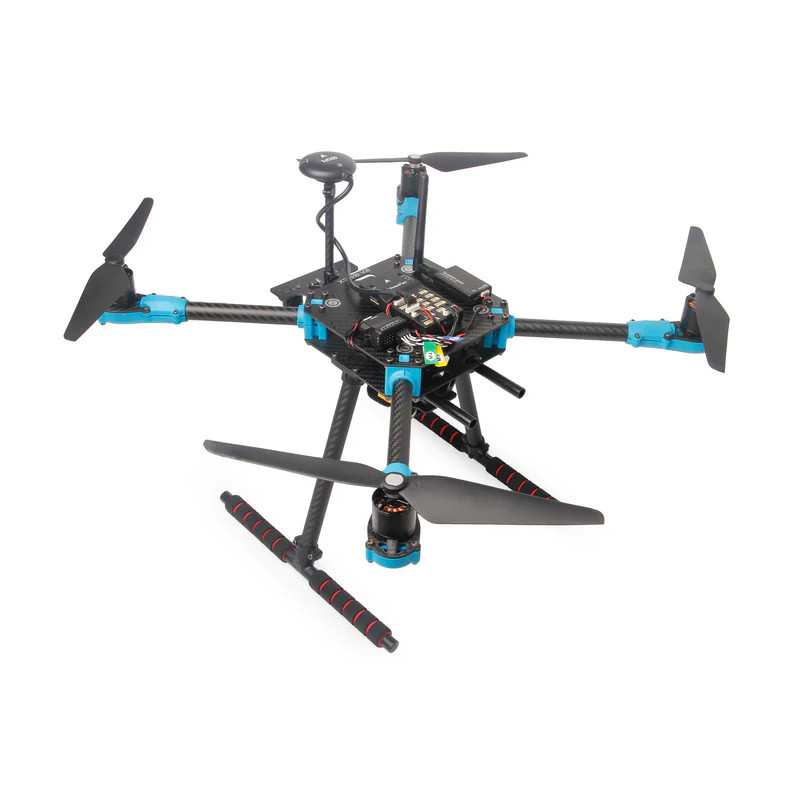
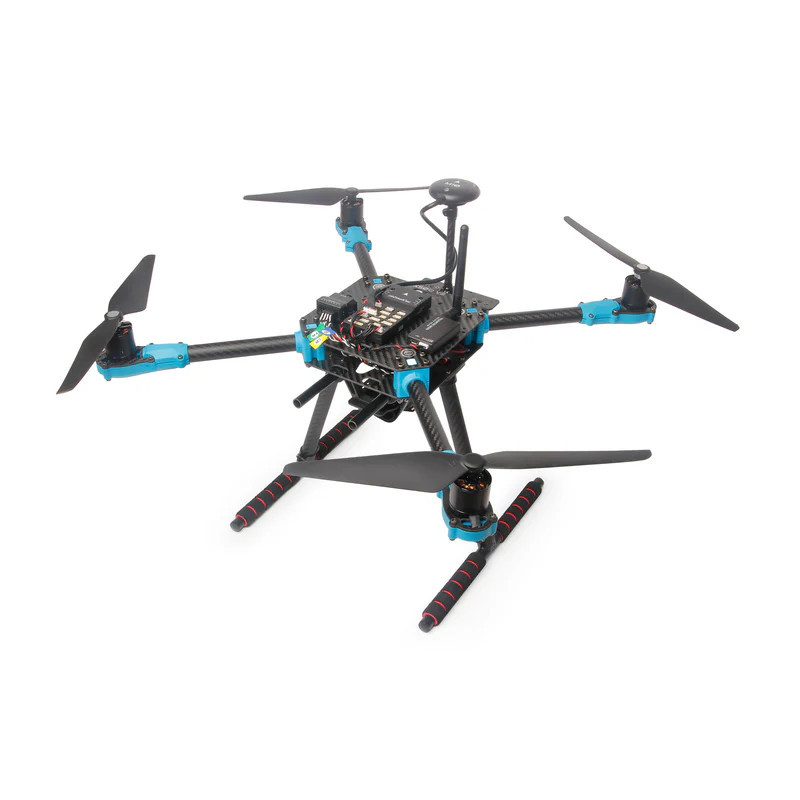
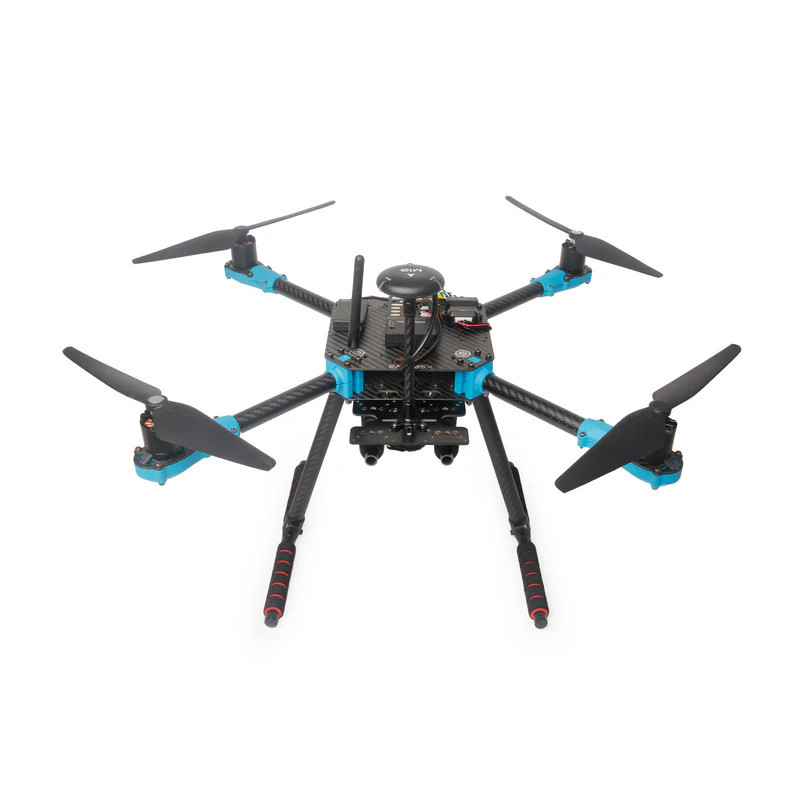
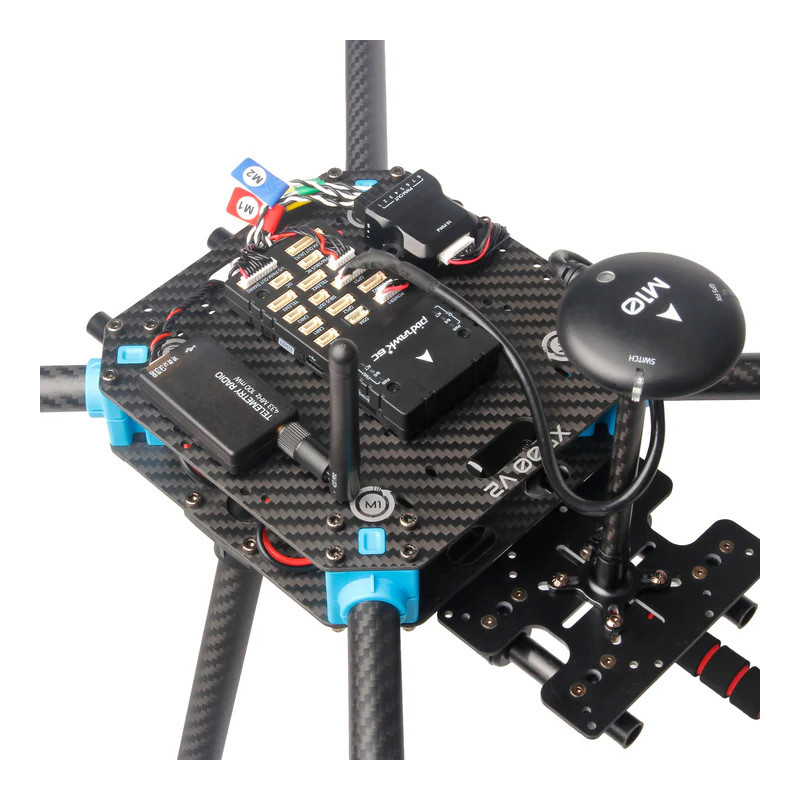
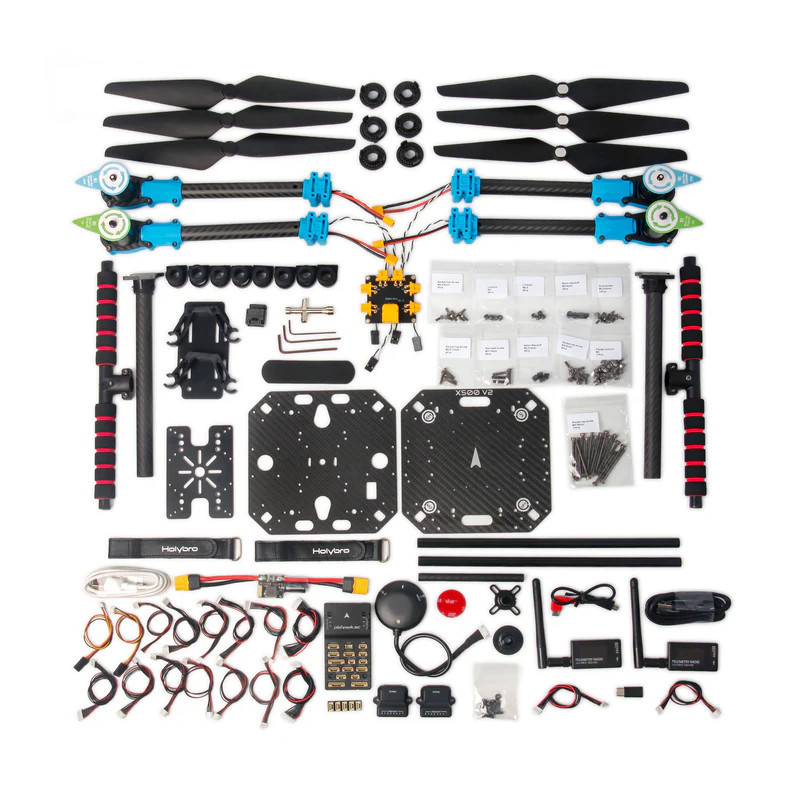
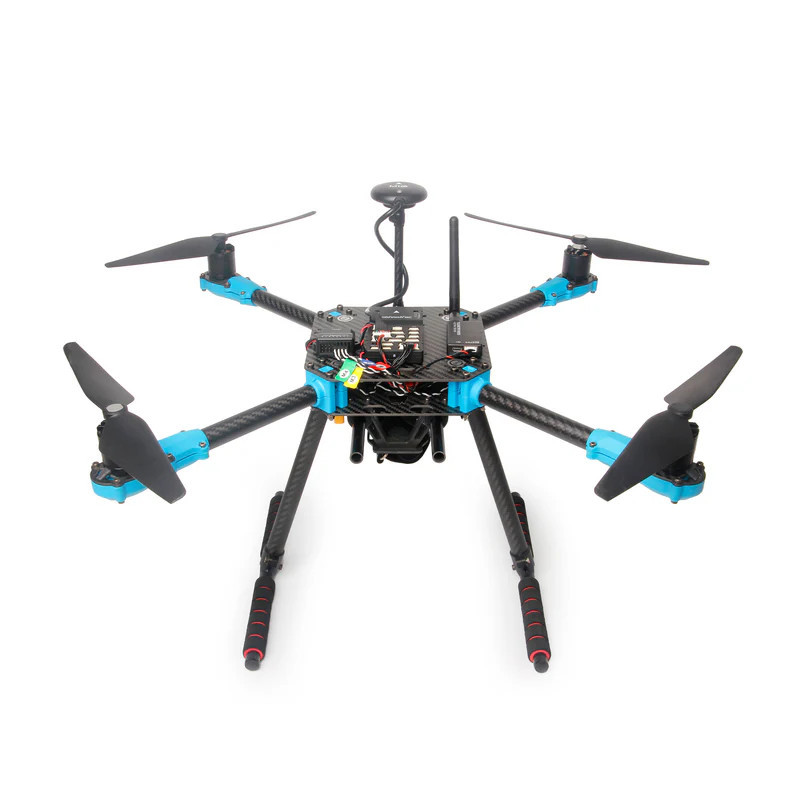
Holybro PX4 Development Kit X500 v2 to kompletny zestaw deweloperski do budowy profesjonalnej platformy wielowirnikowej o rozstawie osi 500 mm, przeznaczonej do pracy z kontrolerami lotu Pixhawk 6C lub Pixhawk 6X, GPS M10 i telemetrią SiK 433 MHz lub 915 MHz.
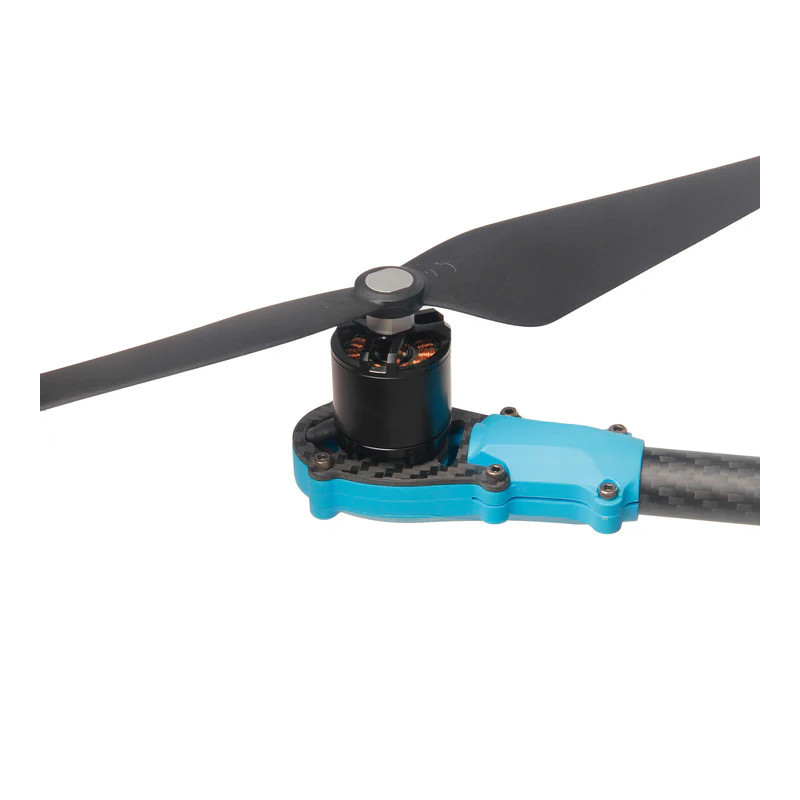
To zestaw dla użytkowników, którzy chcą uruchomić platformę PX4 lub ArduPilot bez czasochłonnego lutowania i kompletowania pojedynczych podzespołów. Ramiona mają fabrycznie zamontowane silniki i regulatory ESC, a połączenia z płytą dystrybucji zasilania realizowane są przez złącza XT30.
Konstrukcja X500 v2 opiera się na ramie z włókna węglowego, rurach karbonowych oraz wzmocnionych łącznikach z nylonu. Zestaw jest przygotowany pod projekty badawcze, edukacyjne, autonomiczne oraz aplikacje wymagające montażu komputera pokładowego, kamery głębi lub lekkiego ładunku użytkowego.
Rama X500 v2 została wykonana z włókna węglowego. Górna i dolna płyta korpusu mają wymiar 144 x 144 mm i grubość 2 mm. Ramiona bazują na lekkich rurach karbonowych o średnicy 16 mm, połączonych z korpusem przez wzmocnione łączniki nylonowe.
Podwozie wykorzystuje rury karbonowe o średnicy 16 mm i 10 mm. Producent zwiększył wytrzymałość łączników podwozia, co ma znaczenie przy częstych startach, lądowaniach i pracy z dodatkowym osprzętem testowym.
Odległość pomiędzy górną i dolną płytą wynosi 28 mm, co poprawia dostęp do elektroniki i ułatwia serwis. Powiększona regulowana płyta montażowa akumulatora pozwala zastosować większe pakiety, zgodnie z zaleceniami producenta.
Zestaw zawiera 4 silniki Holybro 2216 KV920 oraz 4 regulatory BLHeli S ESC 20A. Elementy napędu są fabrycznie zamontowane na ramionach, a połączenie z PDB odbywa się przez złącza XT30.
Płyta dystrybucji zasilania ma złącze XT60 dla akumulatora oraz złącza XT30 dla ESC i peryferiów. Producent zaleca akumulator 4S 3000-5000 mAh 20C lub wyższy ze złączem XT60. Akumulator nie znajduje się w zestawie.
Produkt występuje w wariantach z kontrolerem lotu Pixhawk 6C lub Pixhawk 6X. Wariant Pixhawk 6C jest kompatybilny z PX4 i ArduPilot, ale producent informuje, że wysyła go z firmware PX4 open-source.
Zestaw zawiera moduł M10 GPS. Według informacji producenta obsługa M10 GPS wymaga PX4 1.14 lub ArduPilot 4.3 albo nowszych wersji oprogramowania.
Wersje z Pixhawk 6X są obecnie wysyłane z modułem zasilania PM02D-HV. Dla PX4 producent wskazuje konieczność ustawienia parametru SENS_EN_INA228. W ArduPilot obsługa wersji HV wymaga ArduPilot 4.4 lub nowszego.
| Parametr | Wartość |
|---|---|
| Marka | Holybro |
| Model | PX4 Development Kit - X500 v2 |
| Typ produktu | Zestaw deweloperski drona / platforma wielowirnikowa |
| Rozstaw osi | 500 mm |
| Kontroler lotu | Pixhawk 6C lub Pixhawk 6X - zależnie od wariantu |
| GPS | M10 GPS Module |
| Telemetria | SiK Telemetry Radio V3 433 MHz lub 915 MHz - zależnie od wariantu |
| Silniki | Holybro 2216 KV920 - 4 sztuki |
| ESC | BLHeli S ESC 20A - 4 sztuki |
| Kompatybilność ESC | Akumulator 4S |
| Złącze akumulatora | XT60 |
| Złącza ESC i peryferiów | XT30 |
| Śmigła | 1045 - 6 sztuk z retainerem |
| Korpus ramy | Pełne włókno węglowe, płyta górna i dolna |
| Wymiary płyt korpusu | 144 x 144 mm |
| Grubość płyt korpusu | 2 mm |
| Ramiona | Rury z włókna węglowego 16 mm |
| Podwozie | Rury z włókna węglowego 16 mm i 10 mm |
| Wysokość podwozia | 215 mm |
| Prześwit między płytami | 28 mm |
| System szyn montażowych | Dwie rury 10 mm x 250 mm |
| Rozstaw montażu silnika | 16 x 16 mm oraz 19 x 19 mm |
| Waga ramy | 610 g |
| Deklarowany czas zawisu | Około 18 minut bez dodatkowego ładunku, test z akumulatorem 5000 mAh |
| Deklarowany udźwig | 1500 g bez akumulatora, przy 70 procentach przepustnicy |
| Zalecany akumulator | 4S 3000-5000 mAh 20C+ ze złączem XT60 |
| Akumulator w zestawie | Nie |
| Orientacyjny czas montażu | Około 30 minut |
| Lutowanie przy montażu bazowym | Nie jest wymagane |
| Wariant kontrolera | GPS | Radio telemetryczne |
|---|---|---|
| Pixhawk 6C | M10 | 433 MHz |
| Pixhawk 6C | M10 | 915 MHz |
| Pixhawk 6X | M10 | 433 MHz |
| Pixhawk 6X | M10 | 915 MHz |
Podstawowy montaż zestawu nie wymaga lutowania. Silniki i ESC są fabrycznie zamontowane na ramionach, a połączenia z PDB realizowane są przez złącza XT30.
Czy w zestawie jest akumulator?Nie. Producent zaleca akumulator LiPo 4S 3000-5000 mAh 20C+ ze złączem XT60, ale nie znajduje się on w zestawie.
Czy zestaw obsługuje PX4 i ArduPilot?Wariant z Pixhawk 6C jest kompatybilny z PX4 oraz ArduPilot, ale producent wysyła go z firmware PX4 open-source. Dla GPS M10 wymagany jest PX4 1.14 lub ArduPilot 4.3 albo nowszy.
Czym różnią się warianty 433 MHz i 915 MHz?Różnica dotyczy częstotliwości radia telemetrycznego SiK. Przy wyborze wariantu trzeba dopasować częstotliwość do przepisów, środowiska pracy i posiadanego sprzętu naziemnego.
Czy na tej ramie można zamontować komputer pokładowy?Tak. Platforma ma otwory montażowe pod popularne komputery pokładowe, takie jak Raspberry Pi 4 oraz Nvidia Jetson Nano.
Rada eksperta Avifly: Przed pierwszym lotem sprawdź kierunek obrotów wszystkich silników, poprawność kolejności kanałów RC, konfigurację failsafe i kalibrację kompasu. W platformach deweloperskich największe problemy zwykle wynikają nie z ramy, tylko z konfiguracji autopilota i telemetrii.