Kontroler lotu Holybro Pixhawk 6X Rev 8 Mini - Autopilot z GPS M9N, STM32H753, PM02D

HOLYBRO

SKU: 20297
2 212,77 zł
Obecnie brak na stanie

  • 14 dni na zwrot Bez zbędnych pytań
  • 12 mies. gwarancji Producent + Avifly
  • Dostępność wysyłki Tego samego dnia do 12:00

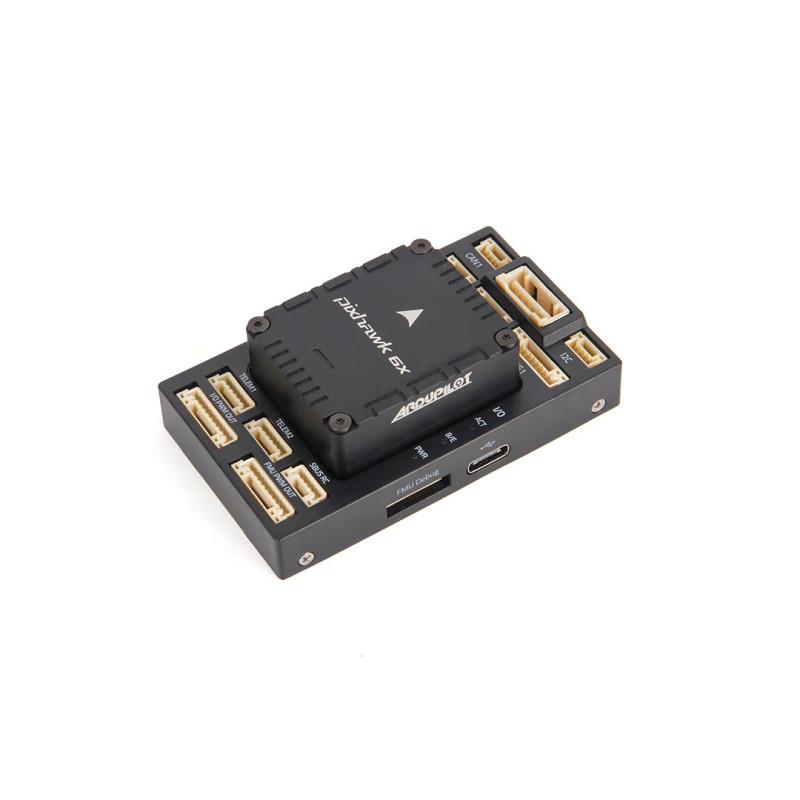
Holybro Pixhawk 6X Rev 8 Mini z GPS M9N

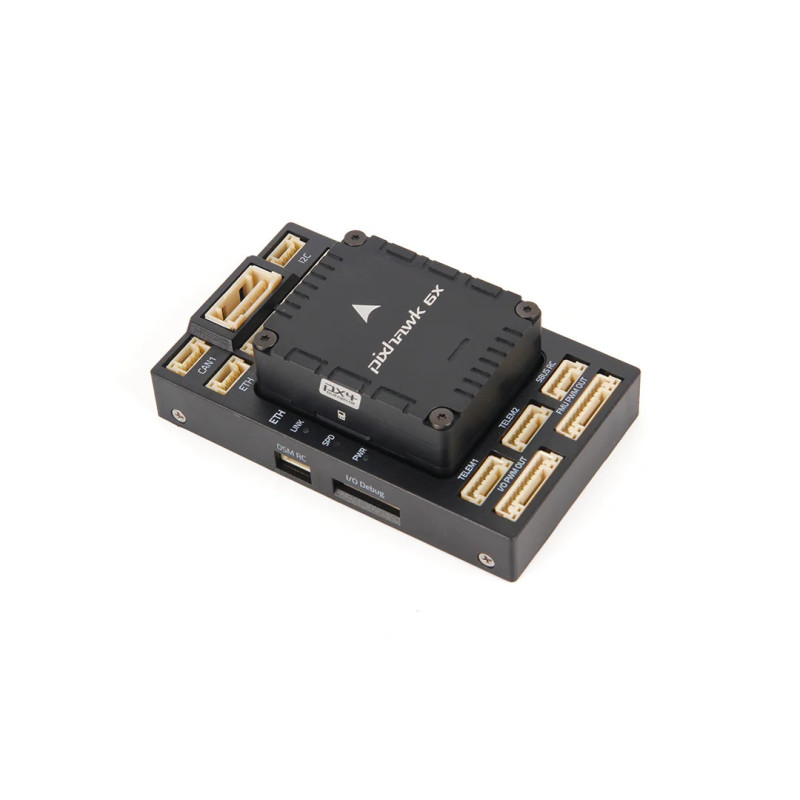
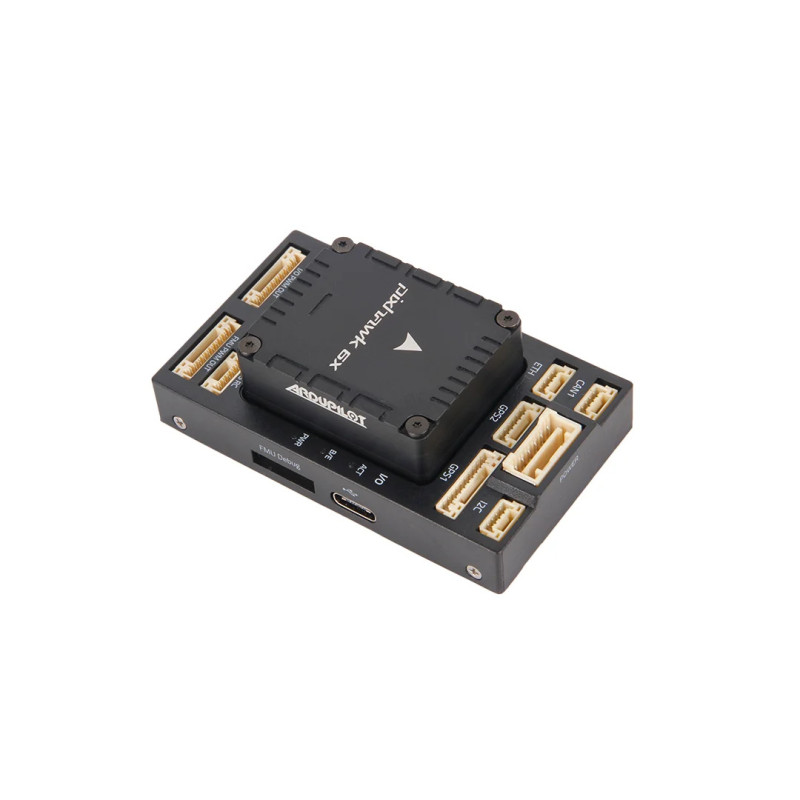
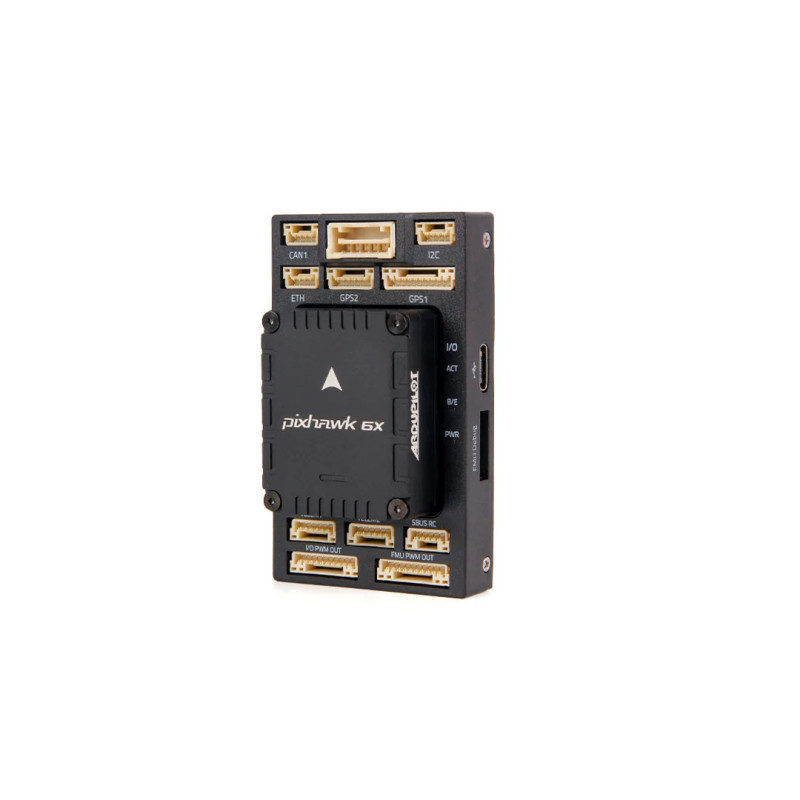
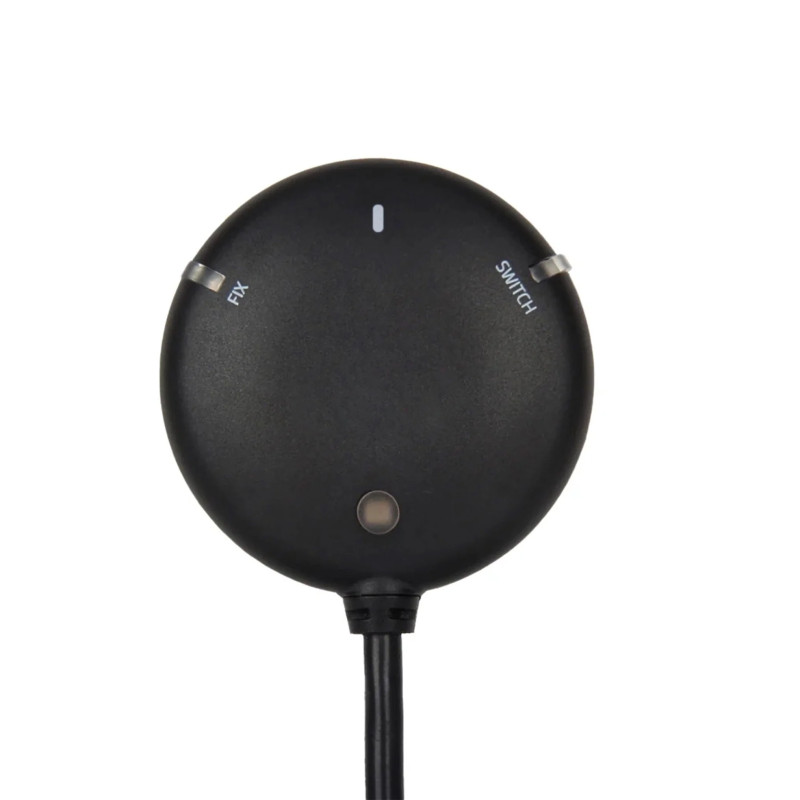
Holybro Pixhawk 6X Rev 8 Mini to modułowy kontroler lotu przeznaczony do zaawansowanych dronów, platform autonomicznych i projektów UAV. W tej konfiguracji zestaw wykorzystuje kompaktową płytę Mini Baseboard, cyfrowy moduł zasilania PM02D oraz odbiornik GNSS M9N oparty na układzie u-blox M9N.

Sercem kontrolera jest procesor STM32H753 Arm Cortex-M7 pracujący z częstotliwością do 480 MHz, wyposażony w 2 MB pamięci Flash i 1 MB RAM. Architektura Rev 8 wykorzystuje trzy niezależne czujniki IMU ICM-45686 oraz dwa barometry, zapewniając redundancję istotną w rozbudowanych systemach autonomicznych.

Dla kogo jest ten kontroler?

  • Buduję drona autonomicznego, VTOL, samolot, pojazd lub platformę badawczą opartą na PX4 albo ArduPilot
  • Potrzebuję kontrolera z redundancją czujników i wydajnym procesorem STM32H753
  • Zależy mi na mniejszej płycie bazowej Mini zamiast pełnowymiarowego Standard Baseboard
  • Potrzebuję kompletnego zestawu z modułem zasilania i odbiornikiem GNSS M9N

Dla kogo NIE jest?

  • Szukam niewielkiego kontrolera AIO do typowego drona freestyle lub racing FPV
  • Potrzebuję pozycjonowania RTK o dokładności centymetrowej - M9N jest standardowym odbiornikiem GNSS
  • Potrzebuję wyłącznie samego modułu Pixhawk bez płyty bazowej, modułu zasilania i GPS

Potrójna redundancja IMU w Rev 8

Rewizja 8 wykorzystuje 3x ICM-45686 z technologią BalancedGyro. Czujniki pracują w oddzielnych domenach z niezależnymi magistralami i sterowaniem zasilaniem. Konstrukcja ma ograniczać wpływ pojedynczej awarii czujnika na pracę całego systemu.

Kontroler posiada również dwa niezależne barometry ICP20100 oraz BMP388 i wbudowany magnetometr BMM150. Płytka IMU jest kontrolowana temperaturowo, co pozwala utrzymywać czujniki w odpowiednich warunkach roboczych.

Nowy układ izolacji drgań

Pixhawk 6X Rev 8 wykorzystuje zmieniony materiał izolujący drgania zamiast rozwiązania piankowego stosowanego w starszych rewizjach. System został opracowany z myślą o ograniczeniu zakłóceń docierających do IMU w konstrukcjach generujących drgania o wysokiej częstotliwości.

GPS M9N do nawigacji autonomicznej

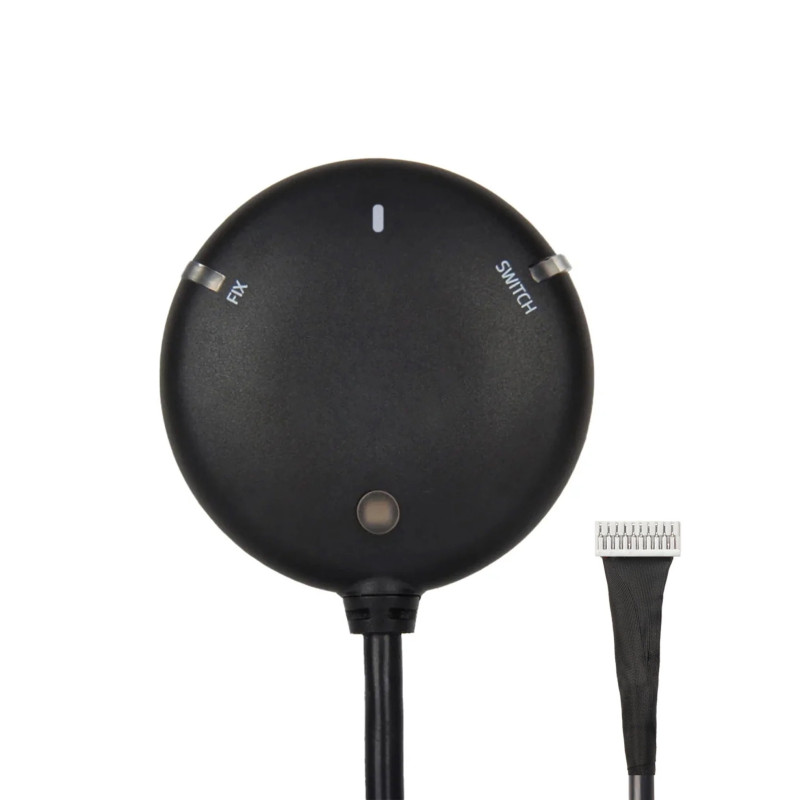
Dołączony moduł GPS wykorzystuje odbiornik u-blox M9N i może równocześnie korzystać z maksymalnie czterech systemów GNSS. Obsługiwane są między innymi GPS, Galileo, GLONASS, BeiDou i QZSS.

  • Dokładność pozycjonowania M9N: 1.5 m CEP
  • Częstotliwość aktualizacji pozycji: do 25 Hz
  • Protokoły wyjściowe: UBX i NMEA
  • Domyślna prędkość transmisji: 115200 baud
  • Napięcie wejściowe GPS: 4.7-5.2 V

Procesor i komunikacja

  • Procesor FMU: STM32H753, 32-bit Arm Cortex-M7, do 480 MHz
  • Pamięć Flash: 2 MB
  • Pamięć RAM: 1 MB
  • Procesor IO: STM32F103, Arm Cortex-M3, 72 MHz
  • Interfejs Ethernet do komunikacji z komputerami pokładowymi
  • Obsługa cyfrowego modułu zasilania
  • Domyślne napięcie sygnałów PWM: 3.3 V, sprzętowo konfigurowalne do 5 V po modyfikacji płyty bazowej

Specyfikacja techniczna Pixhawk 6X Rev 8

  • Procesor FMU: STM32H753
  • Rdzeń: 32-bit Arm Cortex-M7
  • Taktowanie: do 480 MHz
  • Flash: 2 MB
  • RAM: 1 MB
  • Procesor IO: STM32F103, 72 MHz
  • IMU: 3x ICM-45686
  • Zakres akcelerometru IMU: +/-32 g
  • Barometr: ICP20100 + BMP388
  • Magnetometr kontrolera: BMM150
  • Maksymalne napięcie wejściowe kontrolera: 6 V
  • Zasilanie USB: 4.75-5.25 V
  • Napięcie Servo Rail: 0-36 V
  • Temperatura pracy kontrolera: -25 do 85 C
  • Wymiary modułu FC: 38.8 x 31.8 x 16.8 mm
  • Waga modułu FC: 31.3 g
  • Wymiary Mini Baseboard: 43.4 x 72.8 x 14.2 mm
  • Waga Mini Baseboard: 26.5 g

Specyfikacja GPS M9N

  • Odbiornik GNSS: u-blox M9N
  • Liczba jednocześnie obsługiwanych systemów GNSS: do 4
  • Obsługiwane systemy: GPS, Galileo, GLONASS, BeiDou, QZSS
  • Dokładność: 1.5 m CEP
  • Częstotliwość aktualizacji: do 25 Hz
  • Protokoły: UBX, NMEA
  • Domyślna prędkość transmisji: 115200 baud
  • Napięcie wejściowe: 4.7-5.2 V
  • Pobór prądu: poniżej 200 mA przy 5 V
  • Temperatura pracy: -40 do 80 C
  • Antena ceramiczna: 25 x 25 x 4 mm

Firmware

Pixhawk 6X Rev 8 jest obsługiwany przez PX4 1.14.3 lub nowszy oraz ArduPilot 4.5.0 lub nowszy. Fabrycznie kontroler dostarczany jest z firmware PX4. ArduPilot można wgrać między innymi za pomocą Mission Planner lub QGroundControl.

Zawartość zestawu

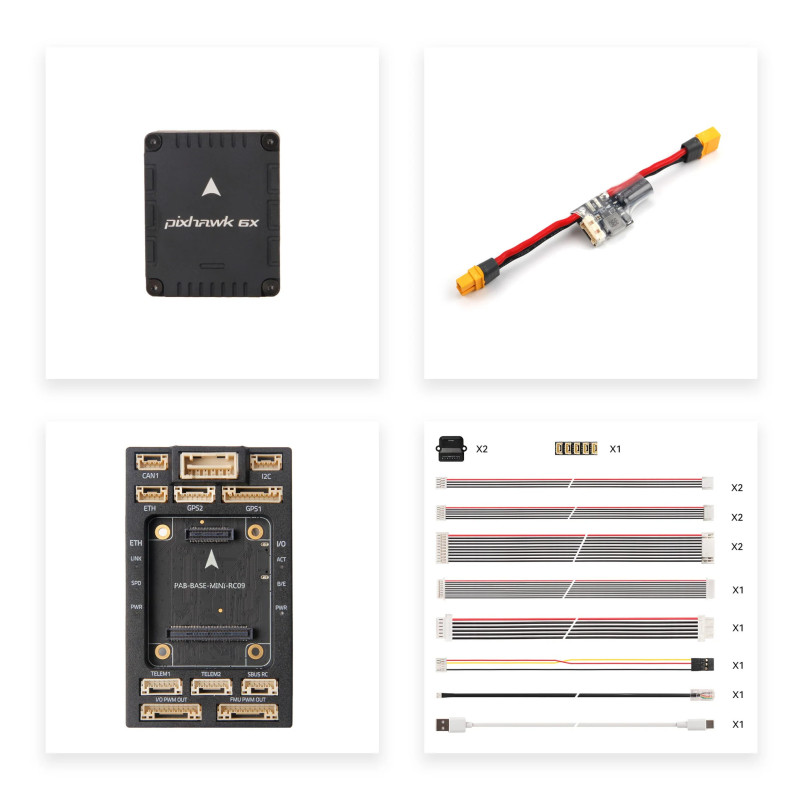
  • 1x moduł kontrolera lotu Holybro Pixhawk 6X Rev 8
  • 1x Holybro Mini Baseboard
  • 1x cyfrowy moduł zasilania PM02D HV
  • 1x zestaw przewodów do Pixhawk 6X
  • 1x moduł GPS Holybro M9N
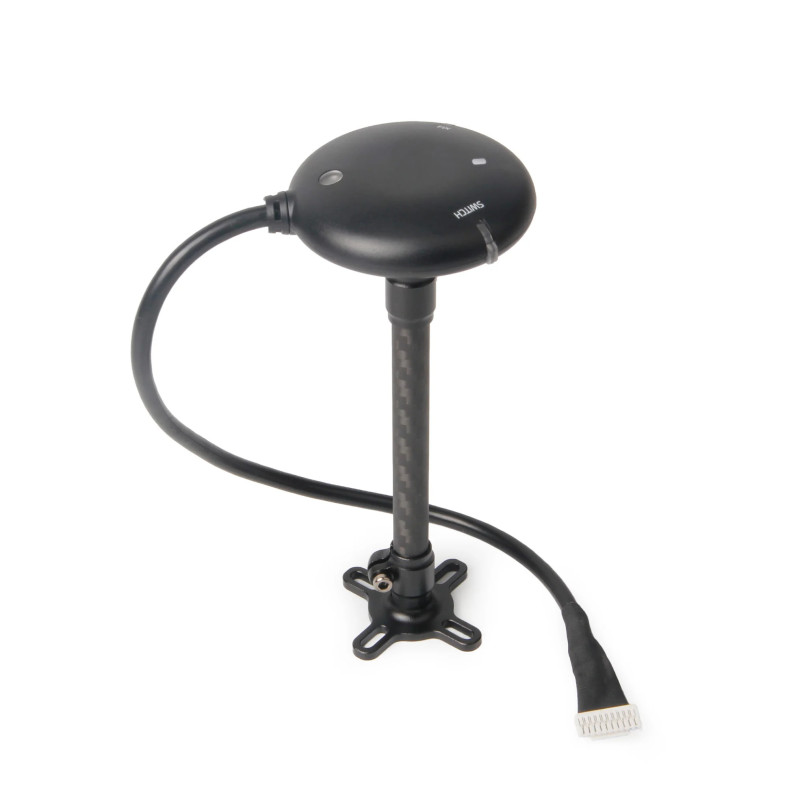
  • 1x mocowanie GPS z włókna węglowego

Najczęściej zadawane pytania

Czym Rev 8 różni się od starszego Pixhawk 6X Rev 3?

Rev 8 wykorzystuje między innymi trzy czujniki ICM-45686 z technologią BalancedGyro oraz zmieniony system izolacji drgań. Zmieniony został również zestaw barometrów.

Czy Pixhawk 6X Rev 8 obsługuje ArduPilot?

Tak. Producent wskazuje obsługę ArduPilot od stabilnej wersji 4.5.0 oraz PX4 od wersji 1.14.3.

Czy GPS M9N jest odbiornikiem RTK?

Nie. M9N jest wielosystemowym odbiornikiem GNSS o deklarowanej dokładności 1.5 m CEP. Do zastosowań wymagających pozycjonowania centymetrowego należy zastosować kompatybilny system RTK.

Czy Mini Baseboard zmienia możliwości samego procesora Pixhawk 6X?

Nie zmienia procesora ani zestawu czujników znajdujących się w module FC. Mini Baseboard zapewnia mniejszy format płyty bazowej i inny układ dostępnych interfejsów niż wersje Standard.

Czy kontroler jest gotowy do pracy bez płyty bazowej?

Nie. Moduł kontrolera Pixhawk 6X wymaga kompatybilnej płyty bazowej. W tym zestawie znajduje się Mini Baseboard.

Rada eksperta Avifly: W platformach autonomicznych warto prowadzić przewody zasilające i wysokoobciążone przewody silników możliwie daleko od GPS i magnetometru. Ogranicza to ryzyko zakłóceń pomiaru pola magnetycznego i odbioru GNSS.

Komentarze (0)
Na razie nie dodano żadnej recenzji.