Czujnik Przepływu Optycznego Holybro PMW3901 - UART, 95 Hz, PX4 i ArduPilot

HOLYBRO

SKU: 19005
109,77 zł
Obecnie brak na stanie

  • 14 dni na zwrot Bez zbędnych pytań
  • 12 mies. gwarancji Producent + Avifly
  • Dostępność wysyłki Tego samego dnia do 12:00

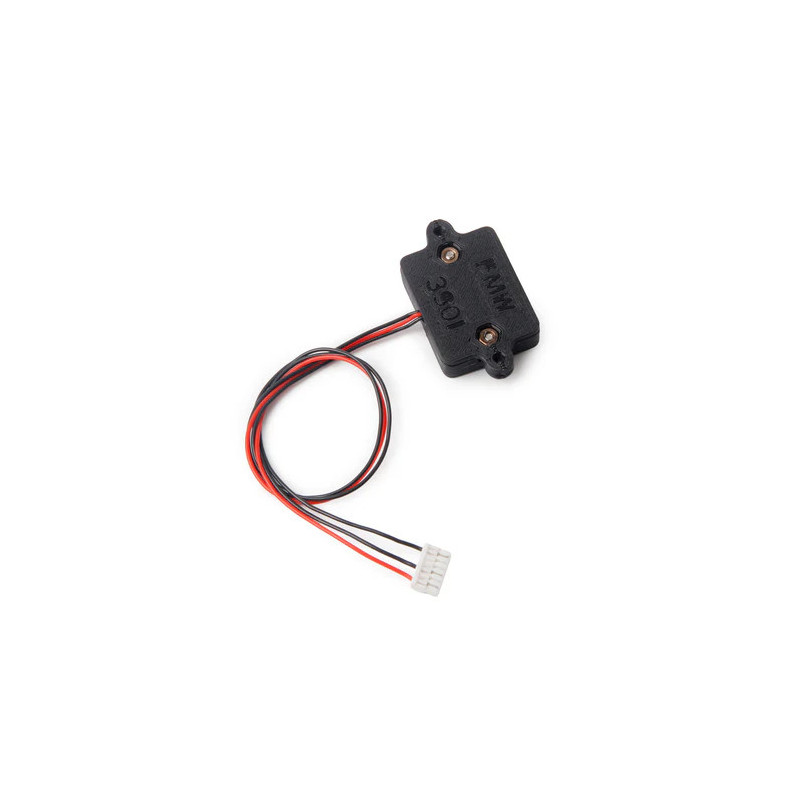
Czujnik przepływu optycznego Holybro PMW3901 UART

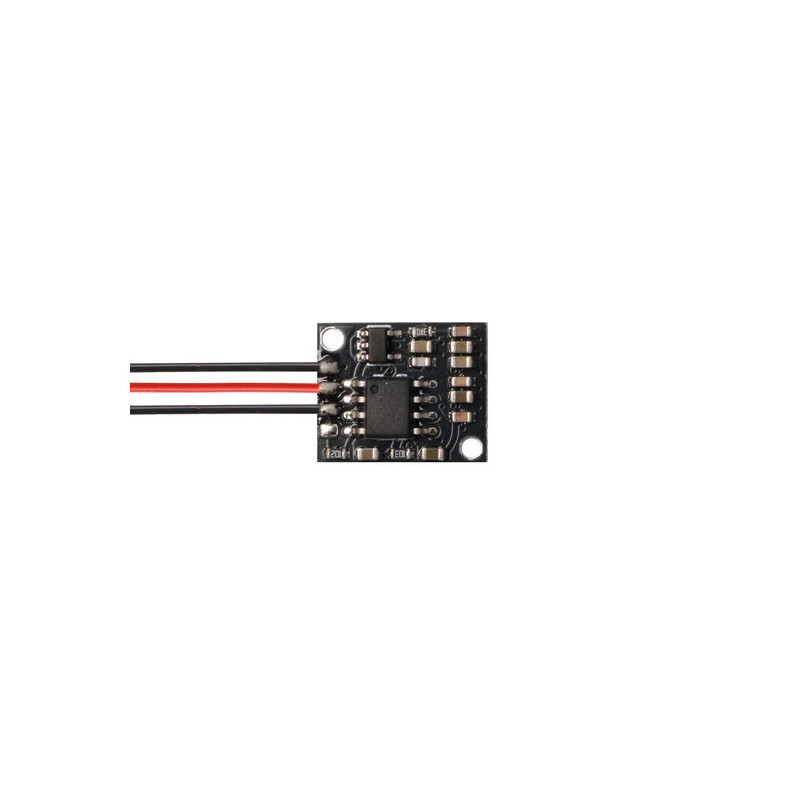
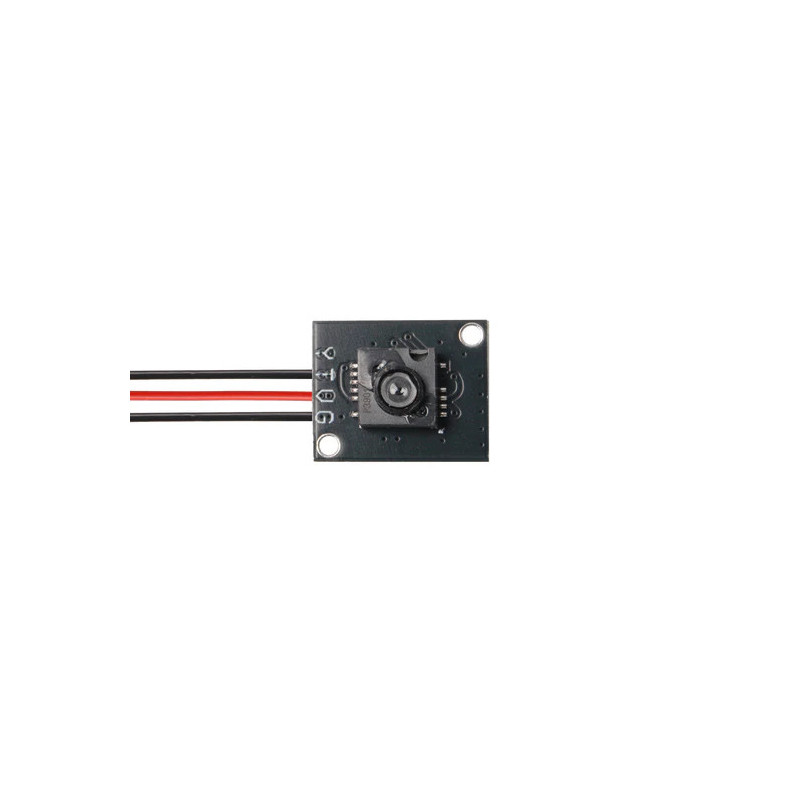
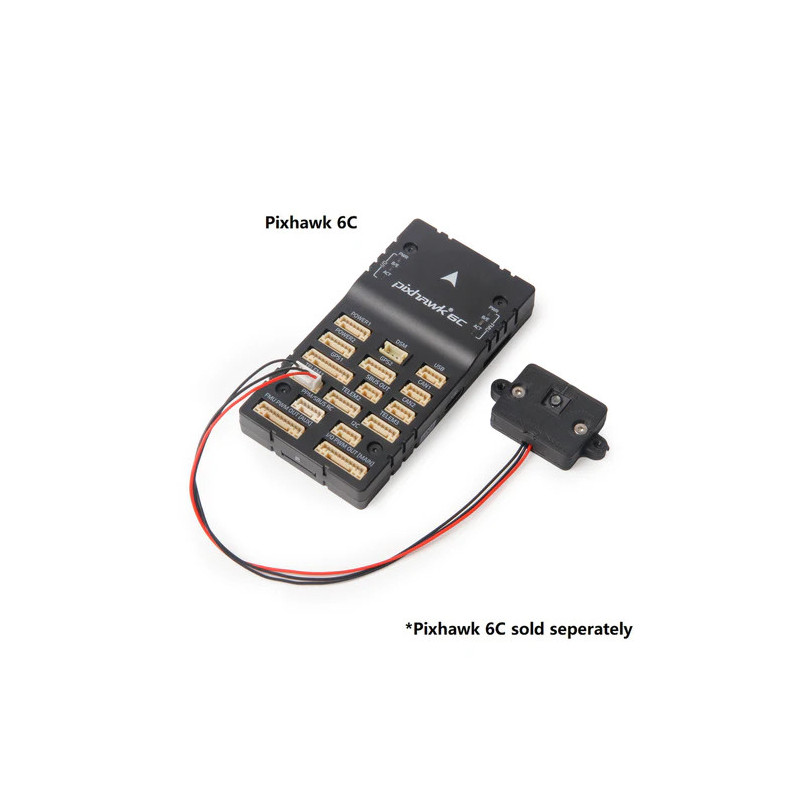
Czujnik przepływu optycznego Holybro PMW3901 to lekki moduł optical flow do dronów i platform autonomicznych, przeznaczony do pomiaru ruchu względem podłoża przez interfejs UART. Moduł jest kompatybilny z systemami PX4 i ArduPilot, dlatego sprawdzi się w konstrukcjach opartych o kontrolery lotu Pixhawk i podobne autopiloty.

PMW3901 pomaga autopilotowi ocenić przesunięcie poziome względem tekstury podłoża. Jest szczególnie przydatny tam, gdzie sam GPS nie daje wystarczającej precyzji, na przykład podczas lotów nisko nad ziemią, testów indoor, zawisu, lądowania lub pracy w ograniczonej przestrzeni.

Najważniejsze cechy

  • Sensor PMW3901 - moduł optical flow do wykrywania ruchu względem powierzchni pod dronem.
  • Interfejs UART - bezpośrednia komunikacja szeregowa z kontrolerem lotu.
  • Baud rate 19200 - zgodny z formatem danych podanym przez producenta.
  • Odświeżanie 95 Hz - szybki pomiar ruchu w osi X i Y.
  • Zasilanie 3.3-5.2V - zakres napięcia odpowiedni dla typowych magistral w autopilotach i kontrolerach lotu.
  • Prąd 10 mA - niski pobór energii, istotny w małych platformach pomiarowych i lekkich dronach.
  • Waga 0.6 g - minimalne obciążenie konstrukcji.
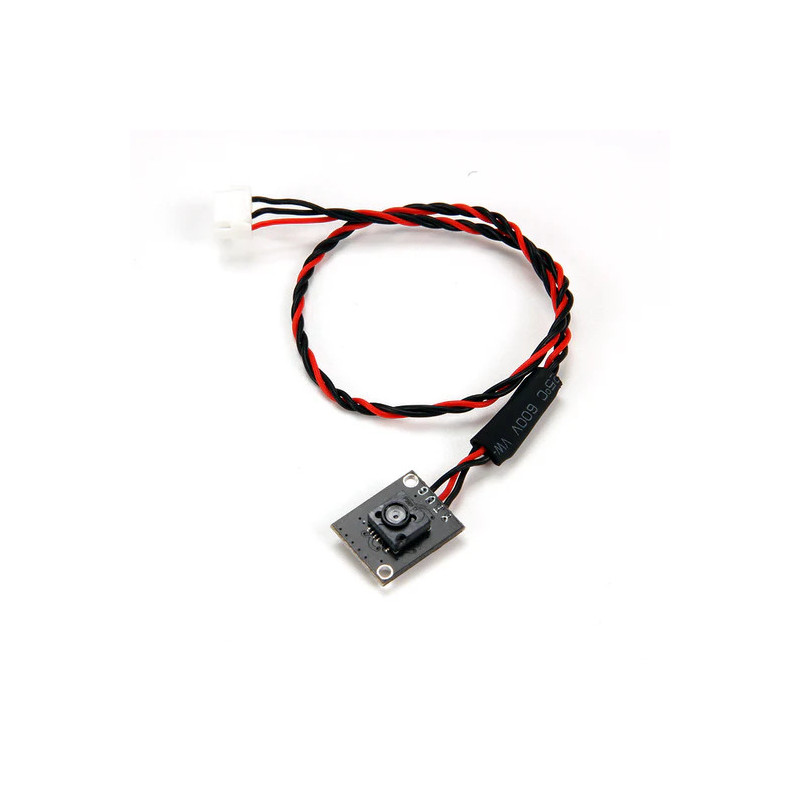
  • Złącze JST-GH 6 pin - moduł jest przygotowany do podłączenia do portów TELEM w większości kontrolerów lotu.
  • Wbudowany BEC - wersja UART modułu PMW3901 posiada zintegrowany układ zasilania.
  • Kompatybilność z PX4 i ArduPilot - producent wskazuje zgodność z popularnymi stosami autopilota.

Największe zalety w praktyce

  • Precyzyjniejszy zawis przy niskich wysokościach - optical flow dostarcza autopilotowi danych o przesunięciu względem podłoża.
  • Lepsza praca w środowisku bez stabilnego GPS - sensor jest przydatny w testach indoor i przy lotach w ograniczonej przestrzeni.
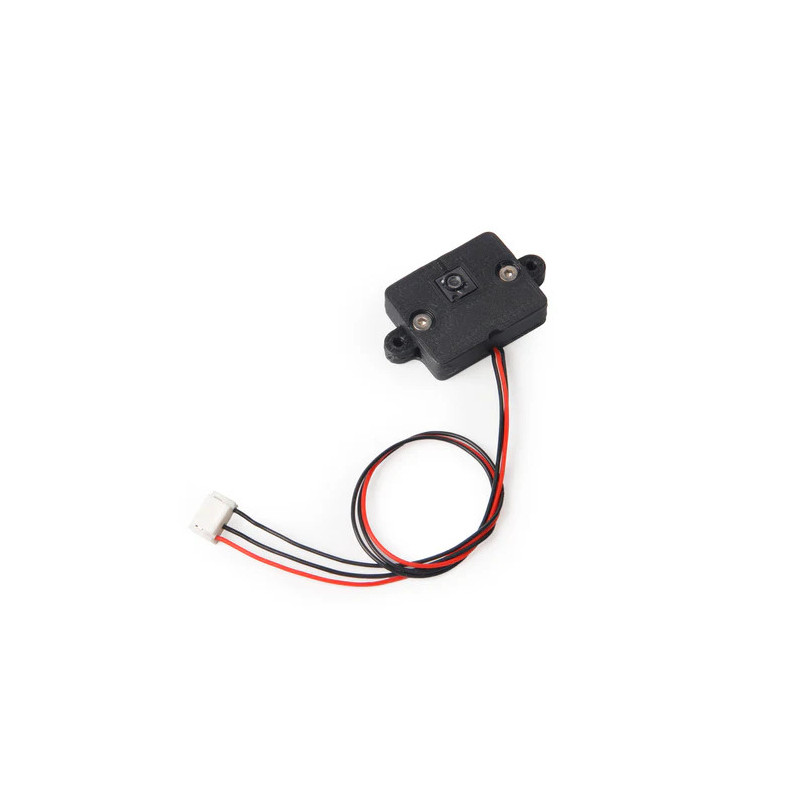
  • Prostszy montaż w systemach Pixhawk - przewód GH6P 170 mm jest już zainstalowany.
  • Niska masa - moduł waży tylko 0.6 g, więc nie wpływa istotnie na masę całej platformy.

Dla kogo jest ten czujnik?

  • Dla użytkowników PX4 i ArduPilot, którzy chcą dodać pomiar przepływu optycznego do platformy latającej.
  • Dla osób budujących drony autonomiczne, testowe lub edukacyjne na kontrolerach Pixhawk.
  • Dla konstrukcji, w których potrzebny jest dodatkowy pomiar ruchu poziomego względem podłoża.
  • Dla projektów wymagających lekkiego sensora o komunikacji UART.

Dla kogo NIE jest?

  • Nie jest to samodzielny kontroler lotu - wymaga kompatybilnego autopilota lub FC.
  • Nie zastępuje GPS w lotach dalekiego zasięgu - pełni inną funkcję pomiarową.
  • Nie jest to kamera FPV ani sensor obrazu do podglądu wideo.
  • Nie jest to czujnik przeznaczony do pracy bez konfiguracji w oprogramowaniu autopilota.

Jak działa pomiar optical flow?

Sensor przepływu optycznego obserwuje zmianę wzoru powierzchni pod dronem i przelicza ją na ruch w osiach X oraz Y. Autopilot może wykorzystać te dane do stabilizacji pozycji, szczególnie gdy platforma porusza się blisko podłoża lub pracuje w warunkach, w których GPS nie zapewnia wystarczającej dokładności.

W praktyce jakość pracy optical flow zależy od powierzchni pod czujnikiem. Najlepsze efekty daje podłoże z widoczną teksturą. Powierzchnie jednolite, błyszczące, przezroczyste lub słabo oświetlone mogą ograniczać skuteczność pomiaru.

Specyfikacja techniczna

Parametr Wartość
Marka Holybro
Model PMW3901 Optical Flow Sensor
Typ Czujnik przepływu optycznego
Interfejs UART
Baud rate 19200
Częstotliwość odświeżania 95 Hz
Zasilanie 3.3-5.2V
Pobór prądu 10 mA
Wymiary 14x11x5 mm
Waga 0.6 g
Złącze JST-GH 6 pin
Długość przewodu 170 mm
Kompatybilność PX4, ArduPilot

Format danych UART

  • byte0: header 0xFE
  • byte1: liczba bajtów danych 0x04
  • byte2: x-motion high byte
  • byte3: x-motion low byte
  • byte4: y-motion high byte
  • byte5: y-motion low byte
  • byte6: checksum
  • byte7: surface quality
  • byte8: footer 0xAA

Zawartość zestawu

  • 1x czujnik PMW3901
  • 1x przewód GH6P 170 mm - zainstalowany
  • 1x ochronna obudowa TPU

FAQ - najczęściej zadawane pytania

Czy Holybro PMW3901 działa z PX4?

Tak. Producent wskazuje kompatybilność z PX4 oraz udostępnia odniesienie do dokumentacji PX4.

Czy ten czujnik można podłączyć do portu TELEM?

Tak. Moduł ma fabrycznie zainstalowany przewód z wtykiem GH6P i został przygotowany do podłączenia do portów TELEM w większości kontrolerów lotu.

Czy PMW3901 zastępuje GPS?

Nie. To czujnik przepływu optycznego do pomiaru ruchu względem podłoża. Może wspierać stabilizację i pozycjonowanie na niskiej wysokości, ale nie pełni funkcji modułu GPS.

Jakie zasilanie obsługuje ten moduł?

Zakres zasilania podany przez producenta wynosi 3.3-5.2V, przy poborze prądu około 10 mA.

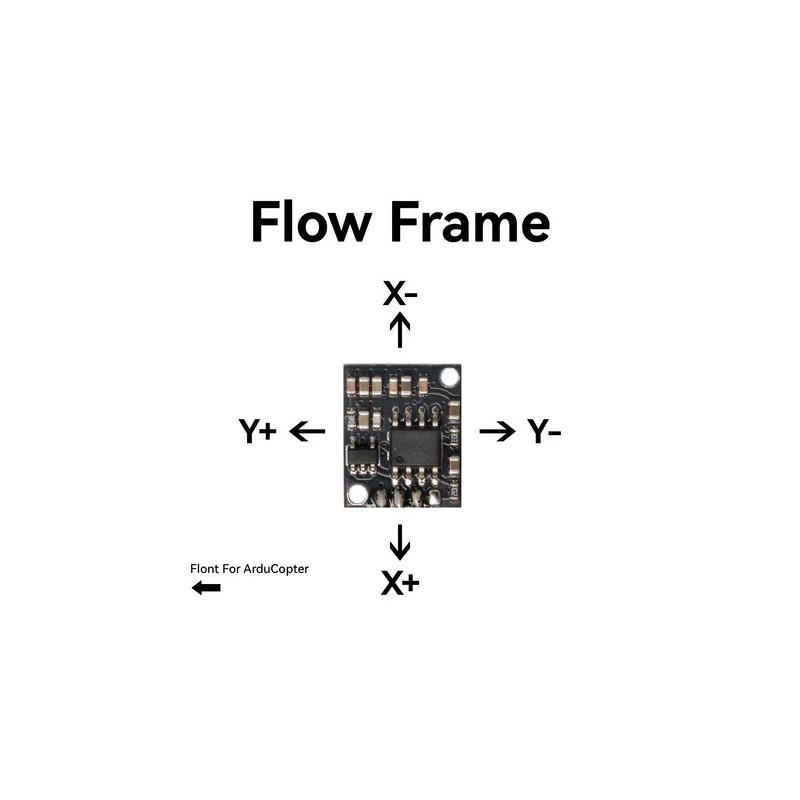
Rada eksperta Avifly: Optical flow najlepiej traktować jako element całego systemu pozycjonowania, a nie jako pojedynczy sensor rozwiązujący wszystko. Przy konfiguracji w PX4 lub ArduPilot sprawdź orientację montażu, jakość powierzchni pod dronem i poprawność danych z portu UART przed pierwszym lotem autonomicznym.

Komentarze (0)
Na razie nie dodano żadnej recenzji.