Język
 Waluta
 Kategorie


- Nowość
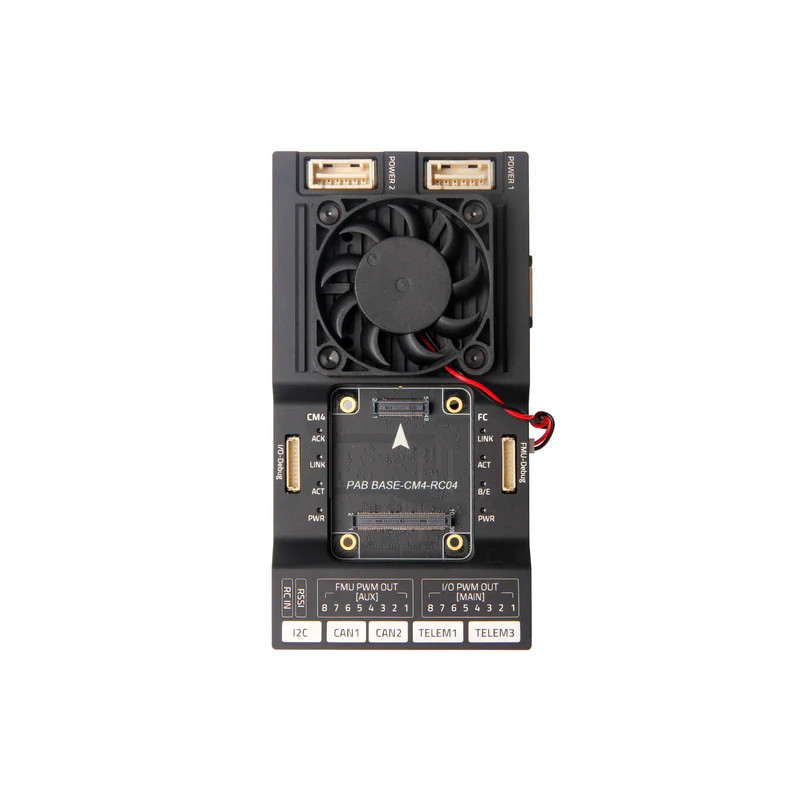


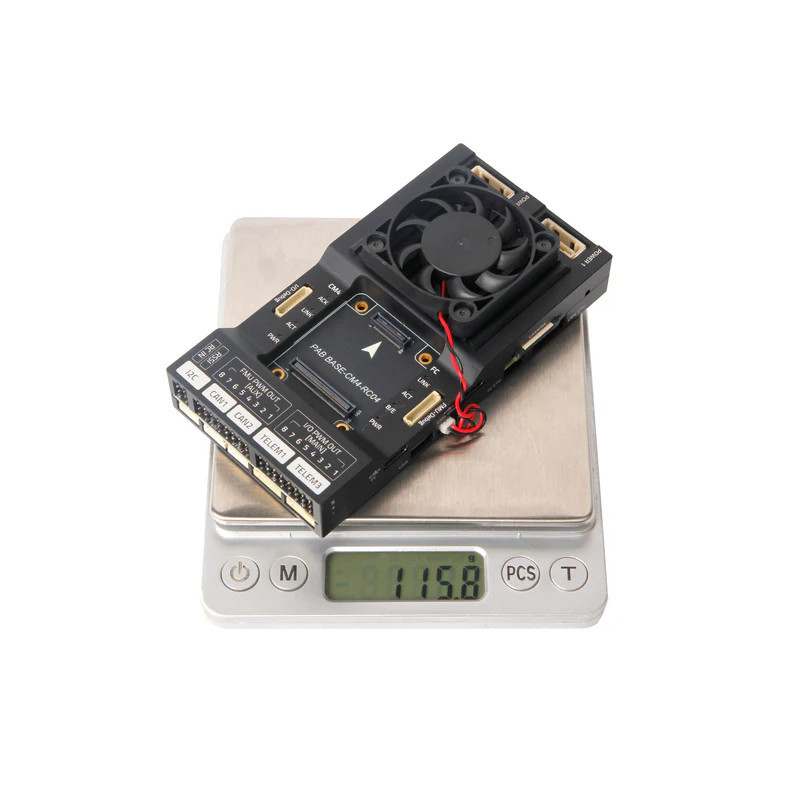
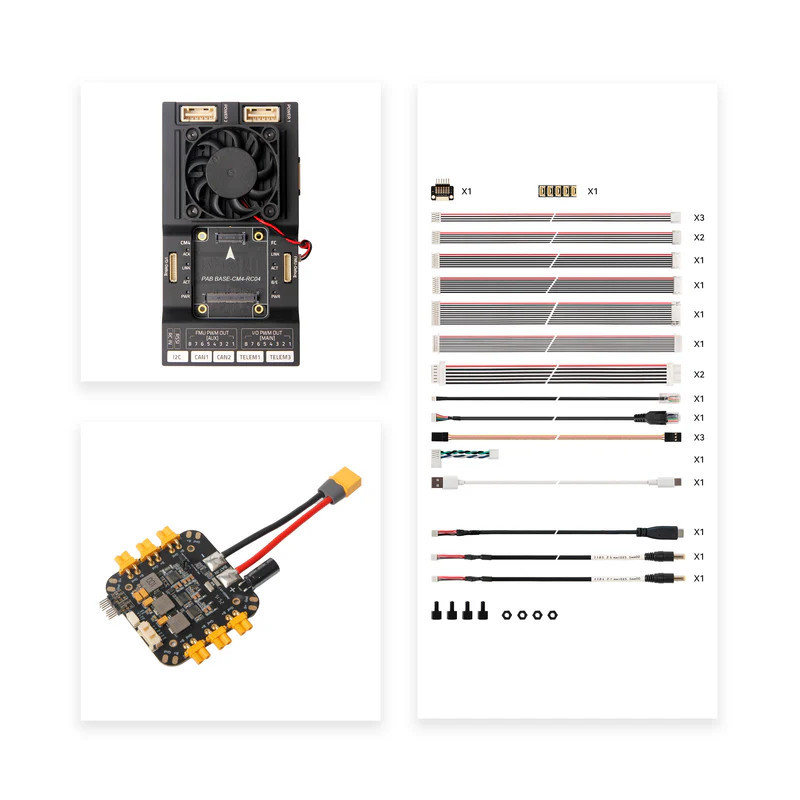
Płyta bazowa Holybro Pixhawk RPi CM4 Baseboard umożliwia zintegrowanie modułowego kontrolera lotu Pixhawk z komputerem towarzyszącym Raspberry Pi Compute Module. Jest przeznaczona do zaawansowanych platform UAV, robotów mobilnych i systemów autonomicznych wymagających jednoczesnej obsługi autopilota oraz dodatkowych aplikacji obliczeniowych.
Płyta jest zgodna z modułami kontrolerów lotu Pixhawk 5X i Pixhawk 6X oraz urządzeniami wykorzystującymi standard Pixhawk Bus. Obsługuje również moduły Raspberry Pi CM4 i CM5. Oferowana wersja nie zawiera modułu zasilania PM03D, kontrolera lotu ani Raspberry Pi Compute Module.
Moduł kontrolera lotu jest połączony wewnętrznie z Raspberry Pi przez interfejs TELEM2. Połączenie wykorzystuje linie TX, RX, CTS i RTS, dzięki czemu możliwa jest komunikacja szeregowa ze sprzętową kontrolą przepływu danych.
Wewnętrzne połączenie eliminuje konieczność prowadzenia dodatkowego przewodu UART pomiędzy modułami. Ułatwia to montaż w ograniczonej przestrzeni oraz ogranicza ryzyko pomyłki podczas wykonywania okablowania.
Kontroler lotu i Raspberry Pi mogą komunikować się również przez Ethernet. Takie połączenie jest przydatne w systemach przesyłających rozbudowaną telemetrię, dane z kamer, wyniki analizy obrazu lub inne informacje wymagające większej przepustowości.
Płyta obsługuje Raspberry Pi Compute Module 4 oraz Compute Module 5. Producent zaleca dla CM4 wersję z łącznością bezprzewodową, co najmniej 4 GB RAM oraz minimum 16 GB pamięci eMMC.
Port USB-C Device służy do zasilania modułu podczas programowania oraz do wgrywania obrazu systemu. Maksymalne napięcie wejściowe tego portu wynosi 5 V.
Raspberry Pi CM5 ma większe zapotrzebowanie na energię niż CM4. Jeżeli port USB komputera nie zapewnia wystarczającego zasilania podczas programowania, producent zaleca wykorzystanie aktywnego koncentratora USB.
Płyta bazowa udostępnia zestaw interfejsów przeznaczonych do kontrolerów lotu zgodnych ze standardem Pixhawk Bus. Większość złączy wykorzystuje standard JST-GH o rastrze 1,25 mm.
Oferowana wersja nie zawiera modułu zasilania. Odpowiedni moduł należy dobrać oddzielnie do kontrolera lotu i instalacji zasilającej pojazdu.
Dwa porty CAN pozwalają podłączyć kompatybilne urządzenia wykorzystujące magistralę CAN lub DroneCAN. Mogą to być między innymi moduły GPS, czujniki, moduły zasilania i urządzenia telemetryczne.
Płyta może być wykorzystywana w systemach opartych na oprogramowaniu PX4 oraz ArduPilot. W przypadku PX4 producent wymaga wersji 1.13.1 Stable lub nowszej.
Komputer Raspberry Pi może obsługiwać aplikacje działające jako companion computer, komunikujące się z autopilotem między innymi przez MAVLink. Pozwala to realizować funkcje niewykonywane bezpośrednio przez kontroler lotu, takie jak analiza obrazu, integracja dodatkowych czujników lub zaawansowane planowanie misji.
| Parametr | Wartość |
|---|---|
| Producent | Holybro |
| Model | Pixhawk RPi CM4 Baseboard |
| Typ | Płyta bazowa kontrolera lotu i komputera towarzyszącego |
| Standard kontrolera lotu | Pixhawk Bus Standard |
| Kompatybilne moduły kontrolera lotu | Pixhawk 5X, Pixhawk 6X i inne zgodne z Pixhawk Bus Standard |
| Kompatybilne moduły Raspberry Pi | Compute Module 4 i Compute Module 5 |
| Wewnętrzne połączenie FC z Raspberry Pi | TELEM2 |
| Alternatywne połączenie FC z Raspberry Pi | Ethernet |
| Porty telemetrii | 3 x TELEM |
| Porty GPS | 2 |
| Porty CAN | 2 |
| Wyjścia PWM MAIN | 8 kanałów |
| Wyjścia PWM AUX | 8 kanałów |
| Wejście RC | SBUS i PPM |
| Port odbiornika DSM | Tak |
| Port RSSI | Tak |
| Porty zasilania kontrolera lotu | POWER1 i POWER2 |
| Porty USB-C Raspberry Pi Host | 2 |
| Limit prądu USB-C Host | 1 A na port |
| Port USB-C Raspberry Pi Device | 1, maksymalne napięcie wejściowe 5 V |
| Wyjście obrazu | Micro HDMI |
| Interfejs kamery | CSI |
| Port wentylatora | 5 V |
| Obsługiwane oprogramowanie autopilota | PX4 1.13.1 lub nowsze, ArduPilot |
Nie. Jest to sama płyta bazowa. Moduł kontrolera lotu Pixhawk 5X, Pixhawk 6X lub inny zgodny ze standardem Pixhawk Bus należy dokupić oddzielnie.
Czy moduł PM03D znajduje się w zestawie?Nie. Oferowana wersja nie zawiera modułu zasilania PM03D. Moduł zasilania należy dobrać i zakupić oddzielnie.
Czy Raspberry Pi CM4 znajduje się w zestawie?Nie. Raspberry Pi Compute Module należy dokupić oddzielnie. Płyta obsługuje moduły CM4 i CM5.
Czy płyta współpracuje z Pixhawk 5X i Pixhawk 6X?Tak. Producent deklaruje zgodność z modułami Pixhawk 5X i Pixhawk 6X oraz innymi kontrolerami wykorzystującymi standard Pixhawk Bus.
Jak Raspberry Pi komunikuje się z kontrolerem lotu?Podstawowe połączenie jest wykonane wewnętrznie przez port TELEM2. Moduły mogą komunikować się również przez Ethernet.
Czy płyta obsługuje Raspberry Pi CM5?Tak. Przy programowaniu CM5 może być wymagany aktywny koncentrator USB, jeżeli port USB komputera nie zapewnia wystarczającej mocy.
Czy można używać płyty z ArduPilot?Tak. Dokumentacja producenta wskazuje obsługę PX4 oraz ArduPilot. Dla PX4 wymagana jest wersja 1.13.1 Stable lub nowsza.
Rada eksperta Avifly: Przed pierwszym uruchomieniem sprawdź zgodność modułu zasilania z cyfrowymi portami POWER1 i POWER2 oraz poprawność pinoutu przewodów. Nie podłączaj przypadkowego modułu wyłącznie na podstawie zgodnego mechanicznie złącza.
```