Język
 Waluta
 Kategorie


- Nowość
- Obecnie brak na stanie
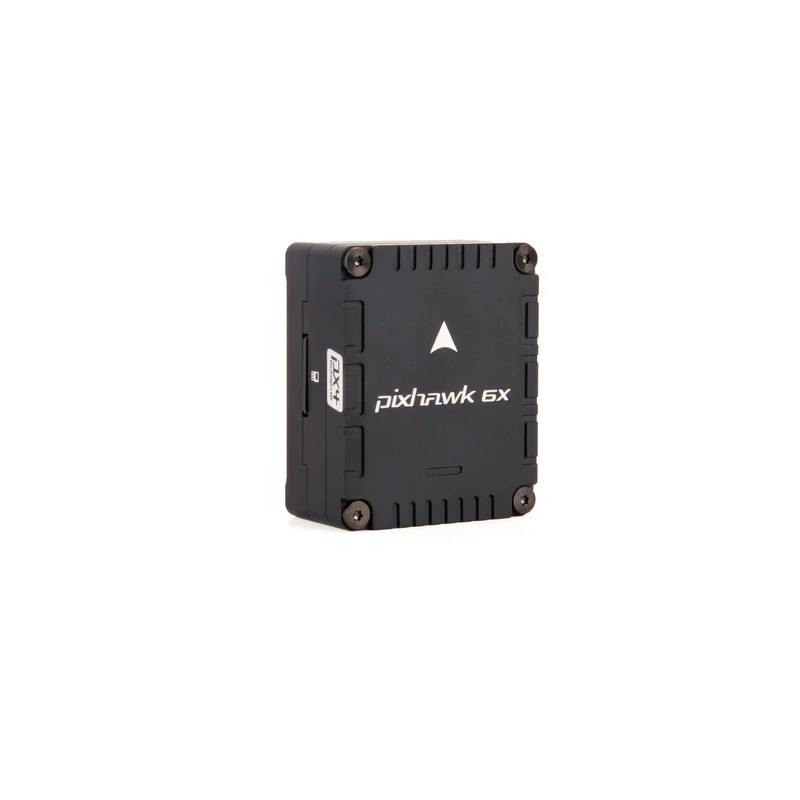


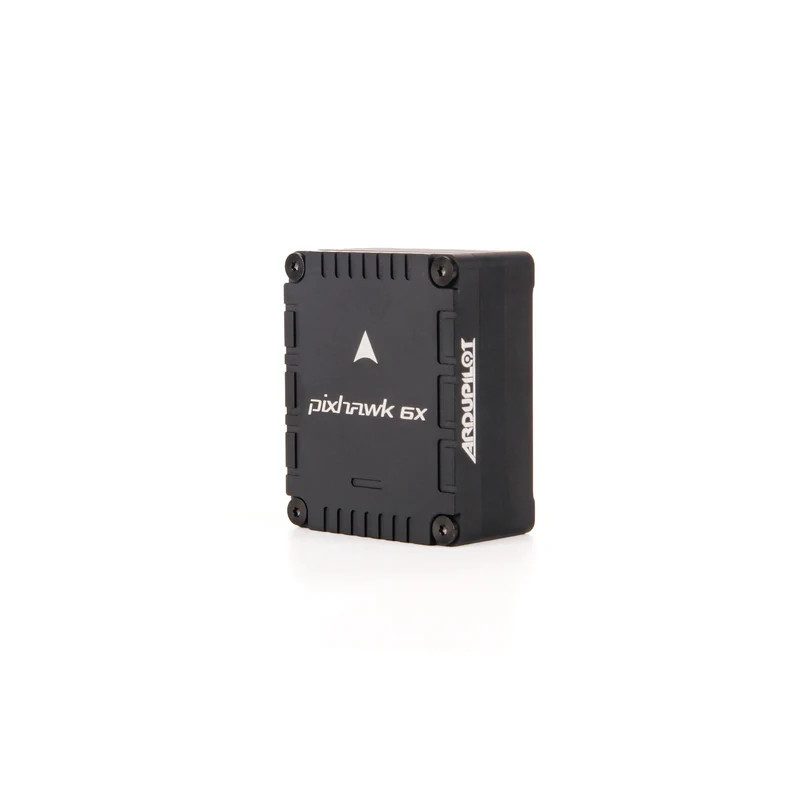
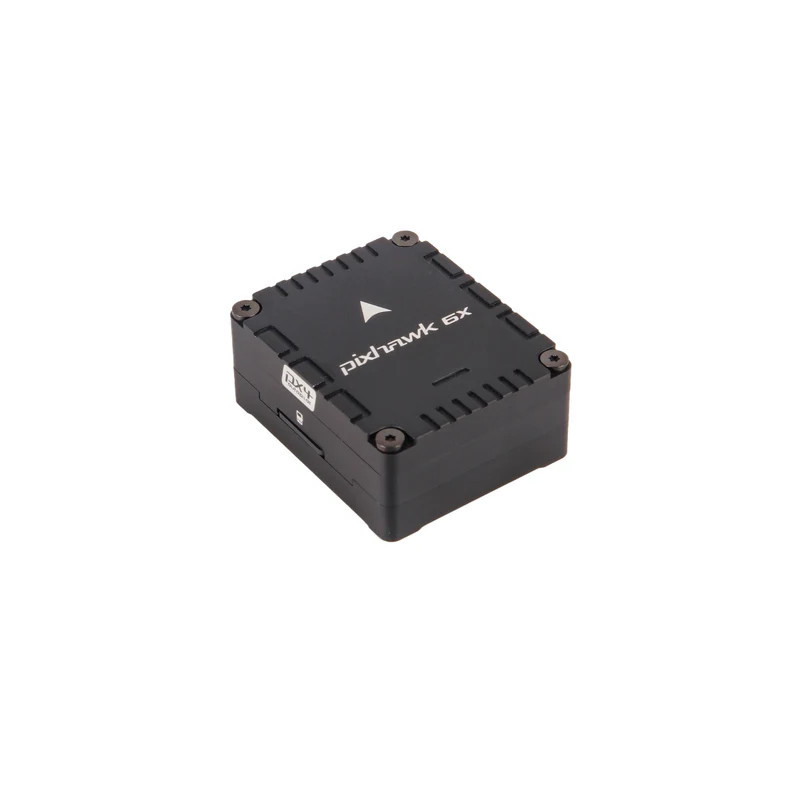
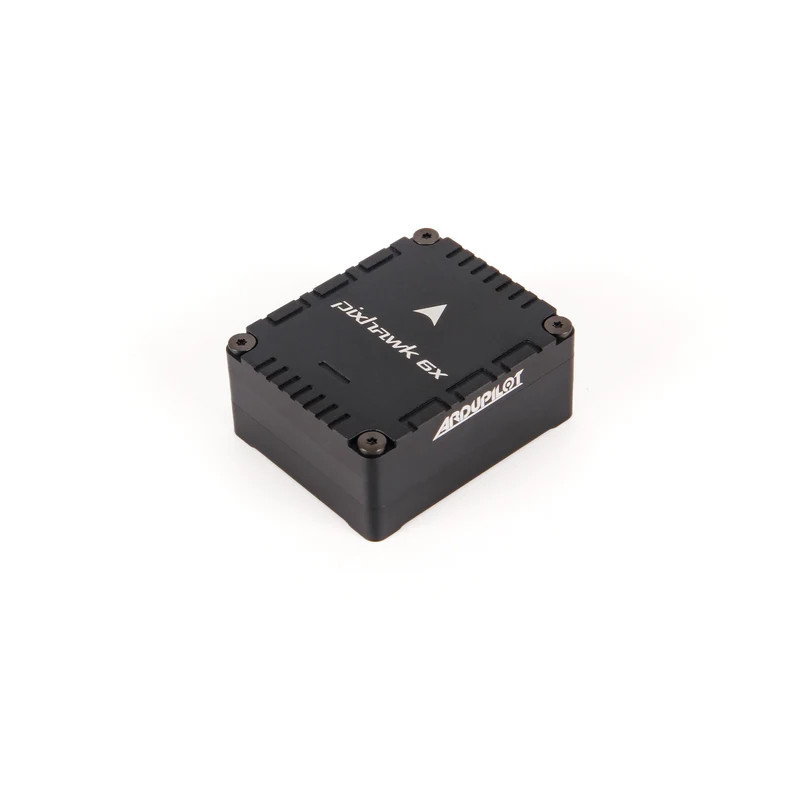
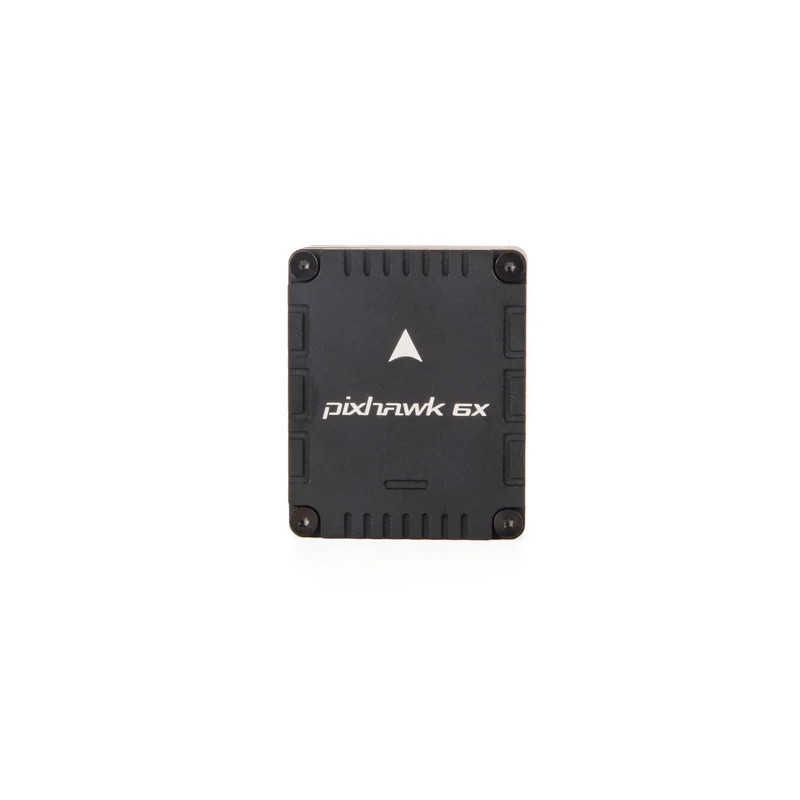
Holybro Pixhawk 6X ICM-45686 to moduł kontrolera lotu klasy autopilot, przeznaczony do zaawansowanych bezzałogowców, platform autonomicznych, projektów badawczych oraz zastosowań komercyjnych. Wariant FC Module Only obejmuje wyłącznie moduł sterujący - bez płyty bazowej, modułu zasilania i zestawu przewodów.
Kontroler wykorzystuje procesor STM32H753 Arm Cortex-M7 480 MHz, potrójny zestaw czujników IMU ICM-45686, dwa barometry oraz wydzielone domeny czujników. Konstrukcja zapewnia zapas mocy obliczeniowej potrzebny do obsługi rozbudowanych algorytmów lotu, autonomii, nawigacji i integracji z komputerami misji.
Potrójna redundancja IMU i dwa niezależne barometry pozwalają kontrolerowi porównywać dane z kilku źródeł. W przypadku błędu pojedynczego sensora oprogramowanie może przełączyć się na pozostały sprawny układ, zamiast opierać sterowanie na jednym zestawie pomiarowym.
Wydajność procesora STM32H753 ma znaczenie w projektach wykorzystujących rozbudowane filtry, autonomiczne misje, dodatkowe sensory, komunikację z komputerem pokładowym lub niestandardowe moduły oprogramowania. Kontroler zapewnia większy zapas zasobów niż podstawowe płytki sterujące używane w typowych dronach FPV.
Modułowa budowa umożliwia dobór płyty bazowej odpowiedniej do konstrukcji. Ten sam moduł FC może zostać wykorzystany z płytą Standard v2A, Standard v2B, Mini lub inną zgodną płytą wykorzystującą magistralę Pixhawk.
Pixhawk 6X został zaprojektowany jako moduł instalowany na osobnej płycie bazowej. Połączenie odbywa się za pomocą złączy magistrali Pixhawk 100-pin i 50-pin. Płyta bazowa udostępnia fizyczne porty zasilania, telemetrii, GPS, CAN, PWM, Ethernet i pozostałe interfejsy systemu.
Wariant FC Module Only nie ma samodzielnie klasycznych gniazd JST-GH dostępnych w kompletnych kontrolerach. Przed zakupem należy upewnić się, że używana płyta bazowa jest zgodna z modułem Pixhawk 6X.
Kontroler wykorzystuje trzy układy ICM-45686 pełniące funkcję akcelerometrów i żyroskopów. Każda domena czujników ma oddzielną magistralę oraz niezależne sterowanie zasilaniem. Takie rozwiązanie ogranicza ryzyko utraty kontroli wskutek awarii pojedynczego sensora lub jego toru komunikacyjnego.
Dwa barometry - ICP20100 i BMP388 - zapewniają dodatkową redundancję pomiaru ciśnienia atmosferycznego. Jest to szczególnie istotne w platformach wykonujących autonomiczne operacje wysokościowe, zawis lub precyzyjne podejście do lądowania.
Moduł wykorzystuje opracowany przez Holybro materiał tłumiący zamiast tradycyjnej pianki. Jego charakterystyka została dobrana tak, aby częstotliwość rezonansowa znajdowała się w wyższym zakresie, poza częstymi zakłóceniami generowanymi przez napęd platformy.
Zmniejszenie ilości drgań docierających do IMU poprawia jakość danych wykorzystywanych przez filtry estymacji położenia. Ma to znaczenie w większych dronach przemysłowych, konstrukcjach z silnikami spalinowymi oraz platformach wyposażonych w ciężkie lub szybko obracające się elementy.
Moduł Rev 8 z sensorami ICM-45686 jest dostarczany z oprogramowaniem PX4 FMUv6X. Producent deklaruje obsługę tej wersji sprzętowej od PX4 1.14.3.
Kontroler może również pracować z ArduPilot. Wymagane oprogramowanie można wgrać przy użyciu Mission Planner lub QGroundControl. Dla wersji Rev 8 producent wskazuje obsługę od stabilnego wydania ArduPilot 4.5.0.
Dostępność fizycznych złączy i ich rozmieszczenie zależą od zastosowanej płyty bazowej. Sam moduł FC nie zawiera płyty bazowej ani przewodów do wymienionych interfejsów.
| Parametr | Wartość |
|---|---|
| Producent | Holybro |
| Model | Pixhawk 6X |
| Wersja sprzętowa | Rev 8 |
| Wariant | FC Module Only |
| Procesor FMU | STM32H753, 32-bit Arm Cortex-M7 |
| Taktowanie procesora FMU | Do 480 MHz |
| Pamięć Flash | 2 MB |
| Pamięć RAM | 1 MB |
| Procesor IO | STM32F103, 32-bit Arm Cortex-M3 |
| Taktowanie procesora IO | 72 MHz |
| Pamięć procesora IO | 64 KB SRAM |
| Akcelerometr i żyroskop | 3 x ICM-45686 z technologią BalancedGyro |
| Zakres akcelerometru | +/-32 g |
| Barometry | ICP20100 i BMP388 |
| Magnetometr | BMM150 |
| Sprzętowy element zabezpieczający | NXP EdgeLock SE050 |
| Złącza modułu | Pixhawk Bus 100-pin i 50-pin |
| Maksymalne napięcie wejściowe kontrolera | 6 V |
| Napięcie zasilania USB | 4,75-5,25 V |
| Napięcie szyny serw | 0-36 V, zależnie od płyty bazowej |
| Napięcie sygnałów PWM | Domyślnie 3,3 V, możliwość zmiany na 5 V po modyfikacji płyty bazowej |
| Limit prądu Telem1 i GPS2 | Łącznie 1,5 A |
| Limit prądu pozostałych portów | Łącznie 1,5 A |
| Ethernet | 100 Mbps, zależnie od płyty bazowej |
| Obsługiwane oprogramowanie | PX4 FMUv6X i ArduPilot Pixhawk 6X |
| Minimalna wersja PX4 dla Rev 8 | 1.14.3 |
| Minimalna stabilna wersja ArduPilot dla Rev 8 | 4.5.0 |
| Temperatura pracy | -25 do 85C |
| Wymiary modułu | 38,8 x 31,8 x 16,8 mm |
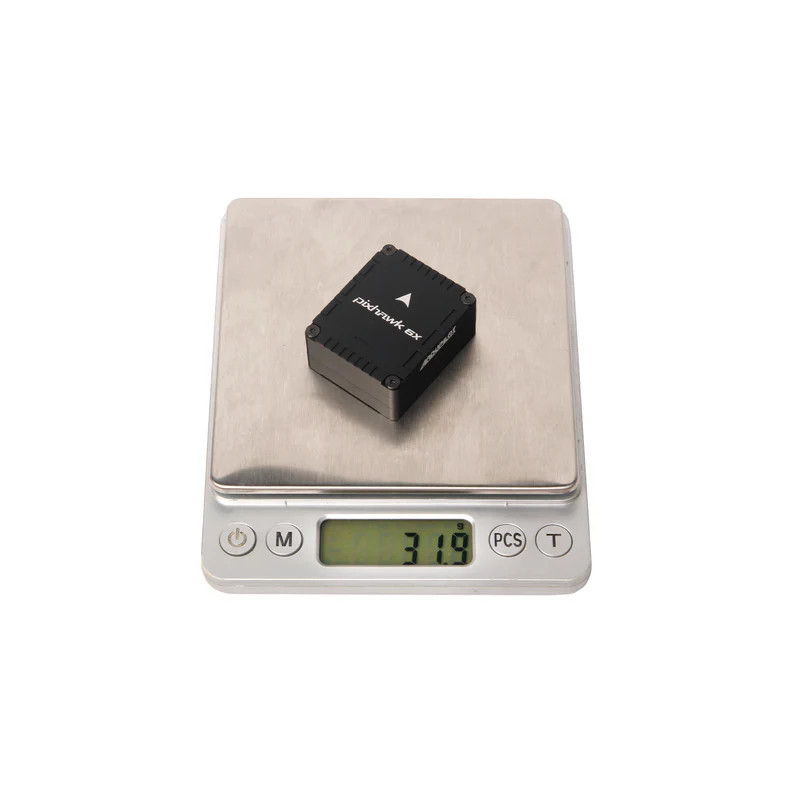
| Masa modułu | 31,3 g |
Nie. Wariant FC Module Only wymaga kompatybilnej płyty bazowej Pixhawk, która udostępnia zasilanie oraz fizyczne porty do podłączenia GPS, telemetrii, CAN, PWM i innych urządzeń.
Czy Pixhawk 6X obsługuje PX4 i ArduPilot?Tak. Moduł jest dostarczany z firmware PX4 FMUv6X. Wersja Rev 8 jest obsługiwana przez PX4 od wydania 1.14.3 oraz przez stabilne wydania ArduPilot od wersji 4.5.0.
Jakie czujniki znajdują się w wersji ICM-45686?Moduł ma trzy redundantne układy IMU ICM-45686, dwa barometry ICP20100 i BMP388 oraz magnetometr BMM150.
Czy moduł ma złącze Ethernet?Architektura Pixhawk 6X obsługuje Ethernet 100 Mbps. Fizyczne gniazdo i sposób jego wyprowadzenia zależą od zastosowanej płyty bazowej.
Czy w zestawie znajduje się moduł zasilania?Nie. Wariant FC Module Only nie zawiera PM02D ani innego modułu zasilania. Należy dobrać go osobno wraz z kompatybilną płytą bazową.
Rada eksperta Avifly: Przed montażem sprawdź zgodność płyty bazowej, jej rewizję oraz rozmieszczenie złączy. Nie podawaj napięcia akumulatora bezpośrednio na moduł FC - kontroler wymaga prawidłowo stabilizowanego zasilania doprowadzonego przez zgodną płytę bazową.