Język
 Waluta
 Kategorie


- Nowość
- Obecnie brak na stanie
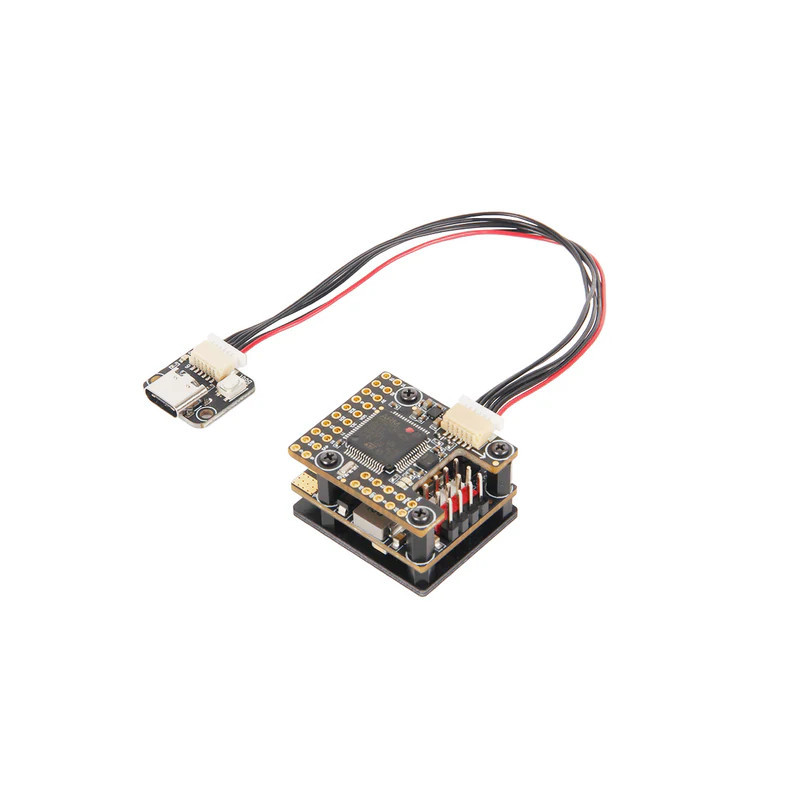


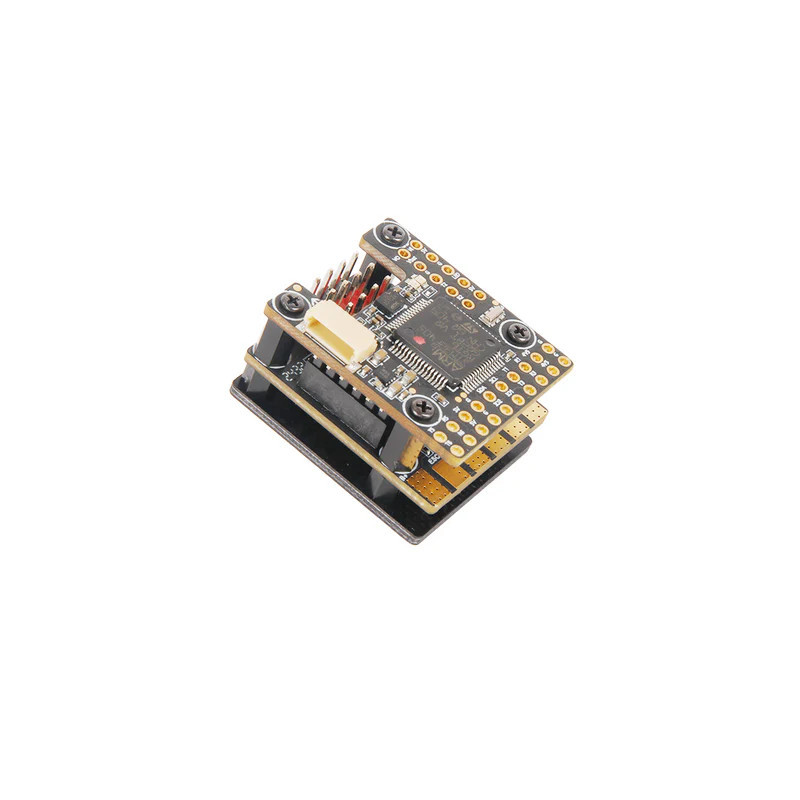
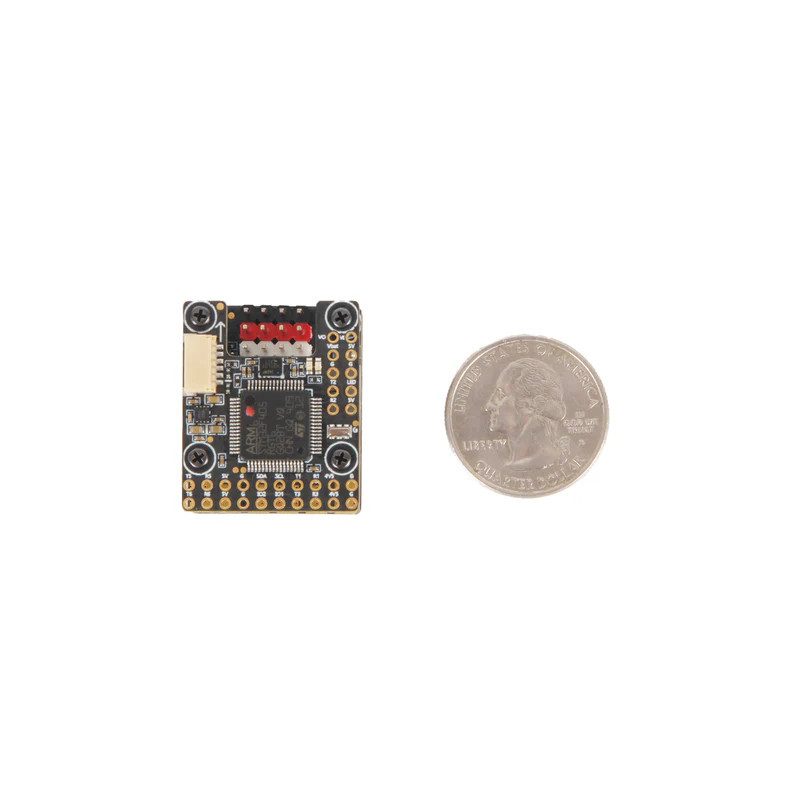
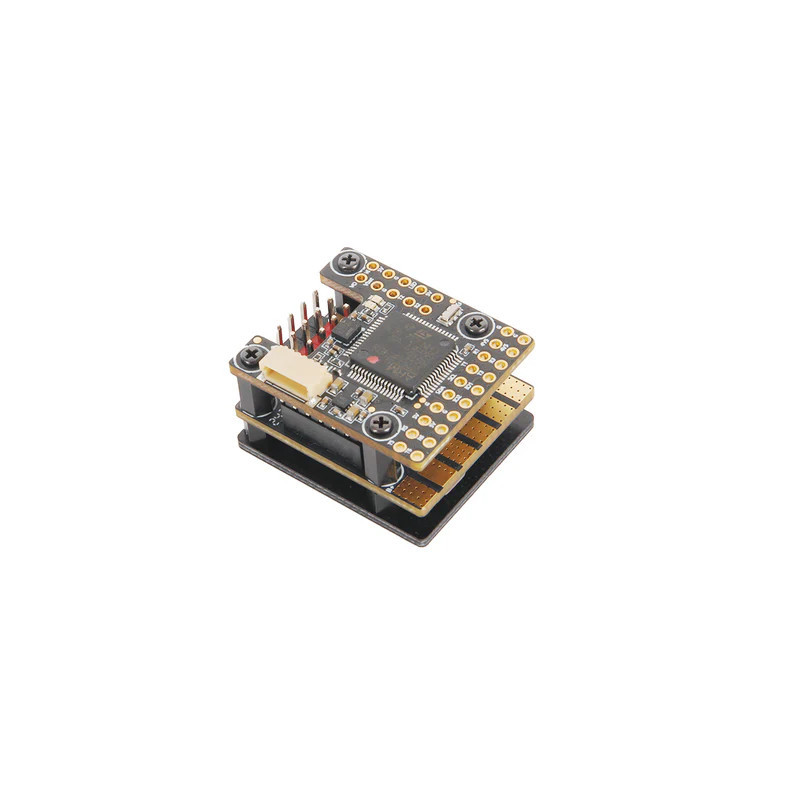
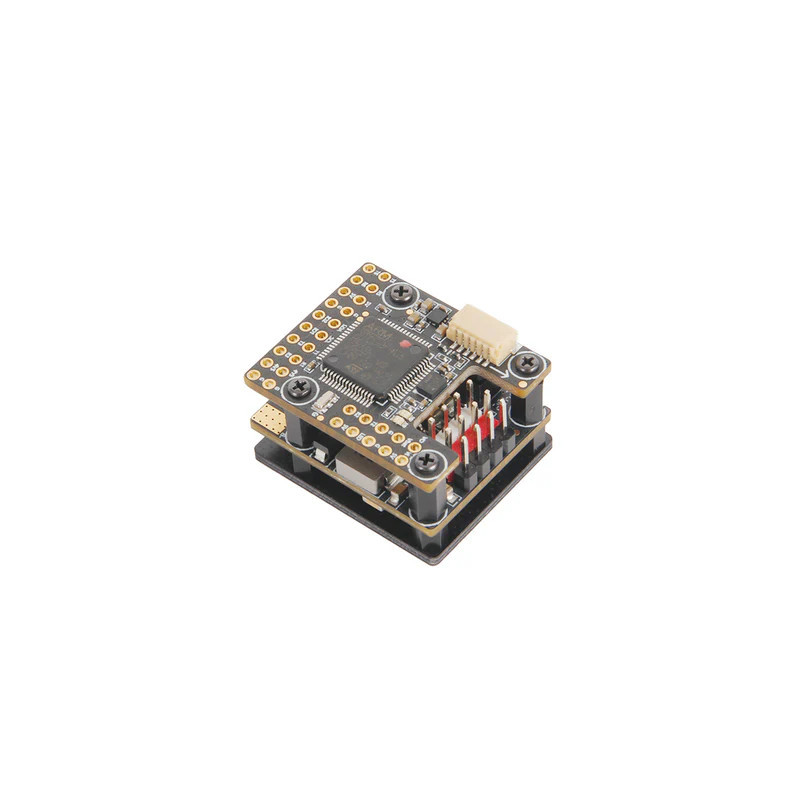
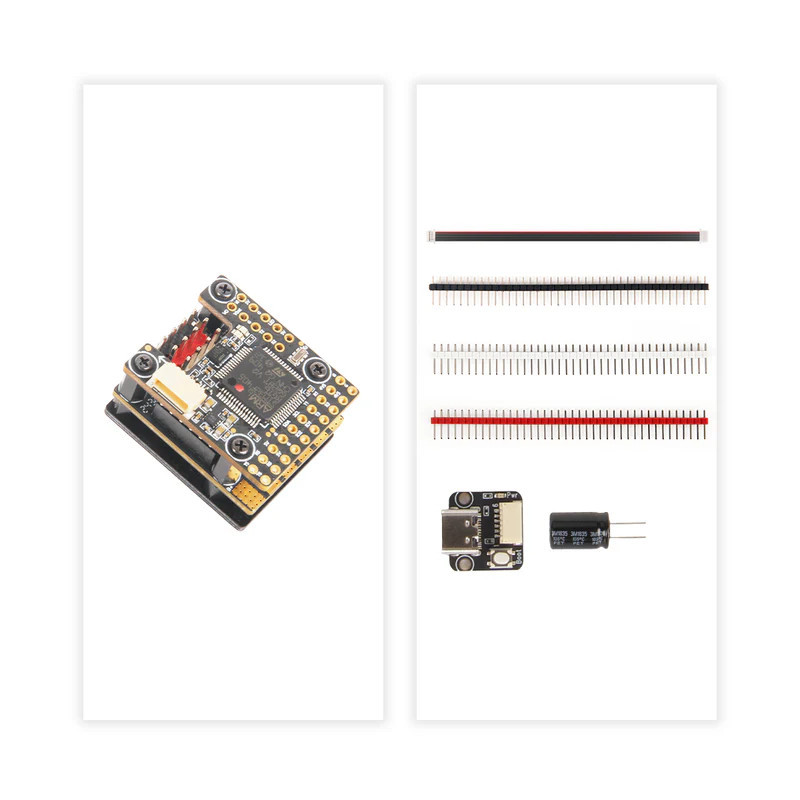
Kontroler lotu Holybro Kakute F405-Wing Mini to kompaktowy FC do modeli fixed-wing, samolotów FPV i małych UAV, zaprojektowany do instalacji, w których liczy się niska wysokość zabudowy, stabilny pomiar IMU i uporządkowane zasilanie peryferiów.
Płytka pracuje na procesorze STM32F405RGT6 168 MHz, korzysta z niskoszumowego IMU ICM-42688P, ma wbudowany barometr SPL06, analogowe OSD AT7456E oraz pamięć Blackbox 128 Mbit. To zestaw parametrów dobrany pod konfiguracje INAV, ArduPilot i Betaflight, gdzie ważna jest precyzyjna stabilizacja, logowanie danych i obsługa wielu peryferiów.
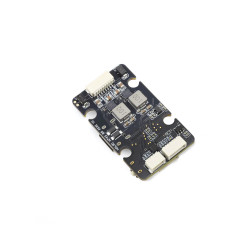
Power board obsługuje wejście 7.4-36 V, czyli pakiety 2-8S LiPo. Na płytce znajdują się 2 pady zasilania ESC oraz pomiar prądu do 110 A ciągłego i 132 A szczytowego.
Wyjście BEC 5 V jest przeznaczone dla FC, odbiornika, OSD, kamery, taśmy LED 2812, GPS, telemetrii i innych peryferiów. Napięcie wyjściowe wynosi 5.3 V +/- 0.1 V, a wydajność prądowa to 3 A ciągłe oraz 4.8 A szczytowe.
Wyjście BEC VS jest przeznaczone głównie do serw. Domyślnie pracuje na 5.3 V, ale może zostać ustawione na 7.2 V za pomocą pada jumper. Wydajność prądowa również wynosi 3 A ciągłe oraz 4.8 A szczytowe.
| Parametr | Wartość |
|---|---|
| Marka | Holybro |
| Model | Kakute F405-Wing Mini |
| Typ produktu | Kontroler lotu do fixed-wing i małych UAV |
| MCU | STM32F405RGT6, 168 MHz, 192 KB RAM, 1 MB Flash |
| IMU | ICM-42688P, SPI1 |
| Barometr | SPL06, I2C2 |
| OSD | AT7456E, SPI2 |
| Blackbox | 128 Mbit, SPI3 |
| UART | 5 portów UART: 1, 2, 3, 5, 6 |
| Inwersja | R3 z wbudowaną inwersją |
| PWM | 7 wyjść PWM, PWM7 domyślnie dla NeoPixel LED |
| ADC | 2 wejścia ADC: Bat1, Curr1 |
| I2C | 1 port I2C, I2C2 także dla sensorów pokładowych |
| Diody statusu | 2 diody LED: status FC niebieska, wskaźnik 3.3 V zielona |
| USB | USB/DFU Key Extender z USB Type-C |
| Czujnik prądu | 110 A ciągłe, 132 A szczytowe |
| Czujnik napięcia akumulatora | 1K:10K |
| Pobór statyczny | 110 mA przy 5 V |
| Zakres napięcia wejściowego | 7.4-36 V, 2-8S LiPo |
| Pady zasilania ESC | 2 szt. |
| BEC 5 V | 5.3 V +/- 0.1 V, 3 A ciągłe, 4.8 A szczytowe |
| BEC VS | 5.3 V domyślnie, 7.2 V opcjonalnie przez jumper, 3 A ciągłe, 4.8 A szczytowe |
| BEC 3.3 V | Regulator liniowy, 150 mA ciągłe |
| Montaż | 20 x 20 mm, otwory M2 |
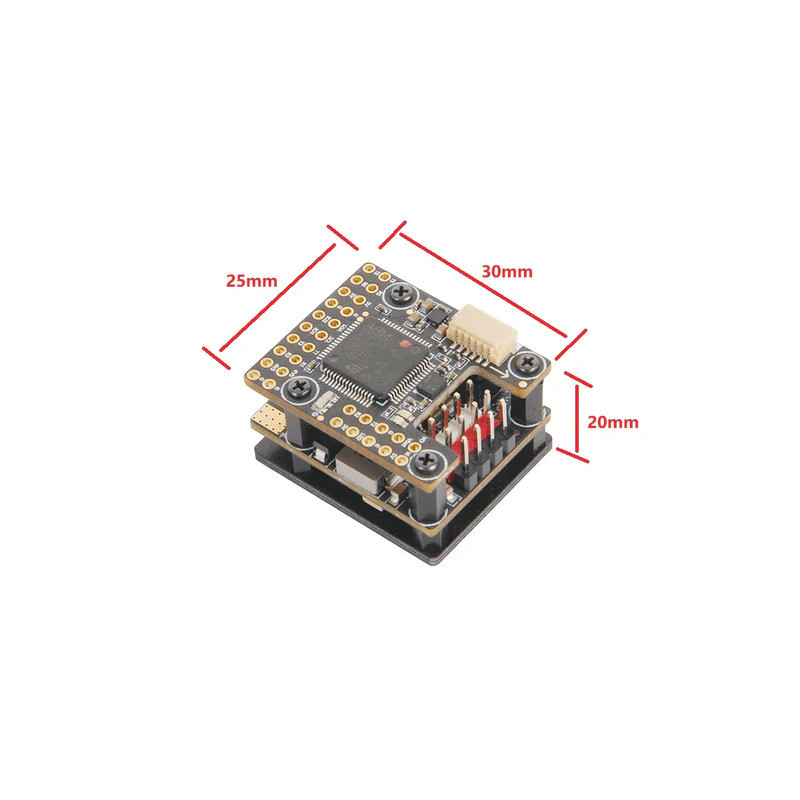
| Wymiary | 25 x 30 x 20 mm |
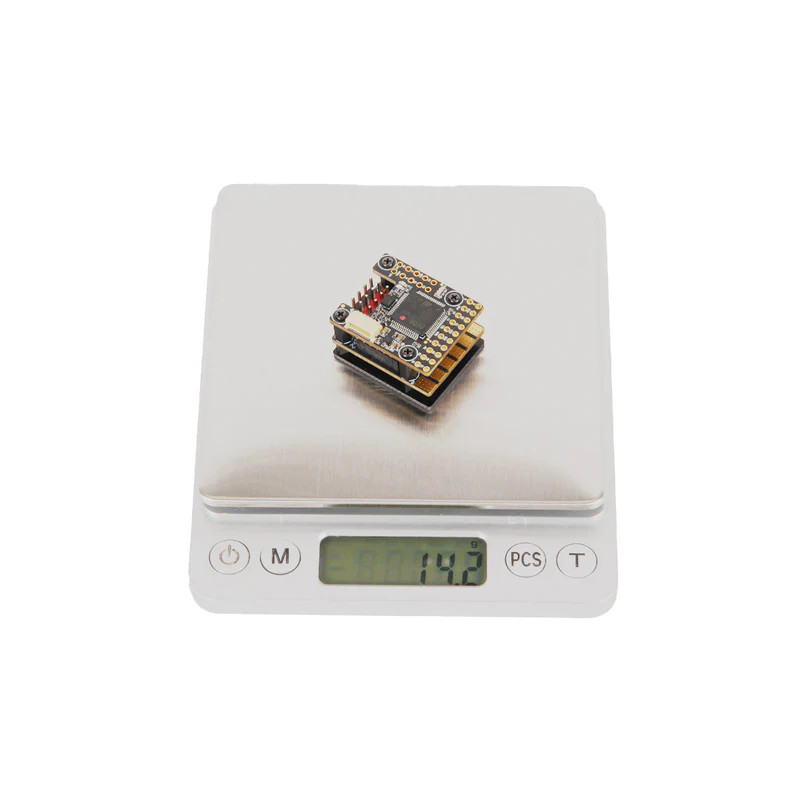
| Waga | 17 g z USB extension board |
Nie. Wskazany wariant to Kakute F405-Wing Mini / None, czyli zestaw bez modułu GPS. GPS można dobrać osobno, jeśli projekt wymaga nawigacji, powrotu do domu lub funkcji autopilota.
Czy Kakute F405-Wing Mini działa z INAV?Tak. Producent podaje obsługę targetu Kakute F405 Wing Mini dla INAV od wersji 7.1.2 i nowszych.
Czy ten kontroler ma wbudowany ESC?Nie. To kontroler lotu z osobnym power boardem i padami zasilającymi ESC. Regulatory obrotów ESC należy dobrać i podłączyć osobno.
Do czego służy wyjście BEC VS?BEC VS jest przeznaczony głównie do zasilania serw. Domyślnie daje 5.3 V, ale może zostać ustawiony na 7.2 V za pomocą pada jumper.
Rada eksperta Avifly: Przy modelach fixed-wing z kilkoma serwami sprawdź realny pobór prądu serw pod obciążeniem. BEC VS ma 3 A ciągłe i 4.8 A szczytowe, więc przy większych serwach lub dużych wychyleniach warto zostawić zapas zamiast pracować na granicy wydajności.