Język
 Waluta
 Kategorie


- Nowość
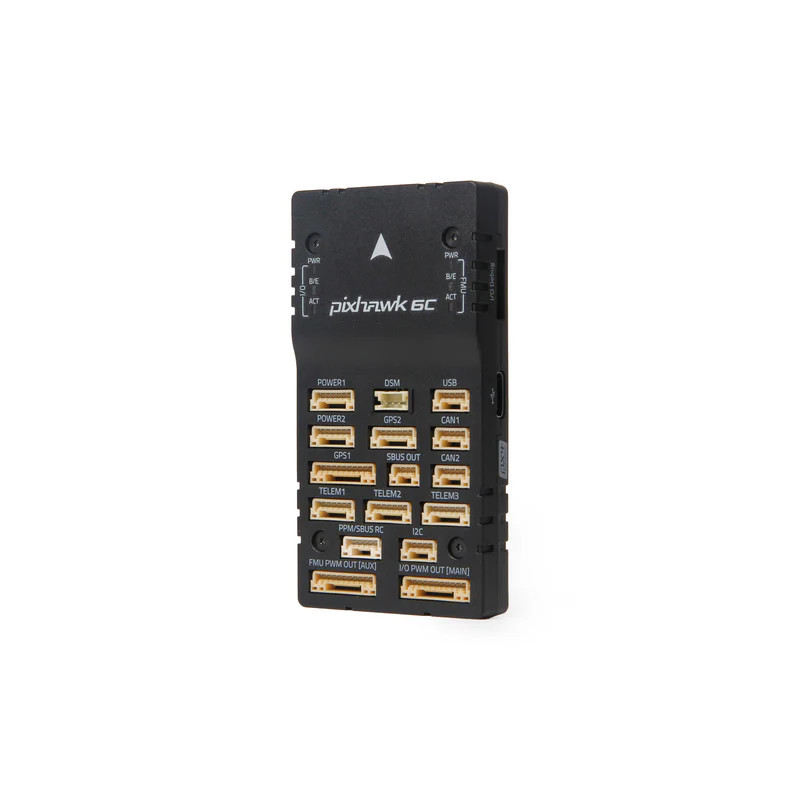


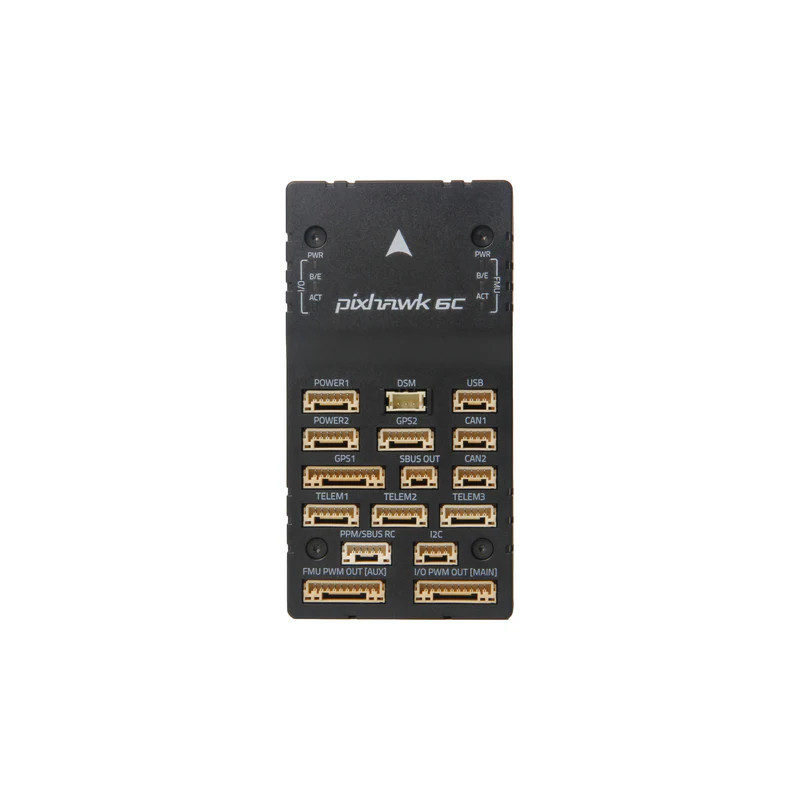
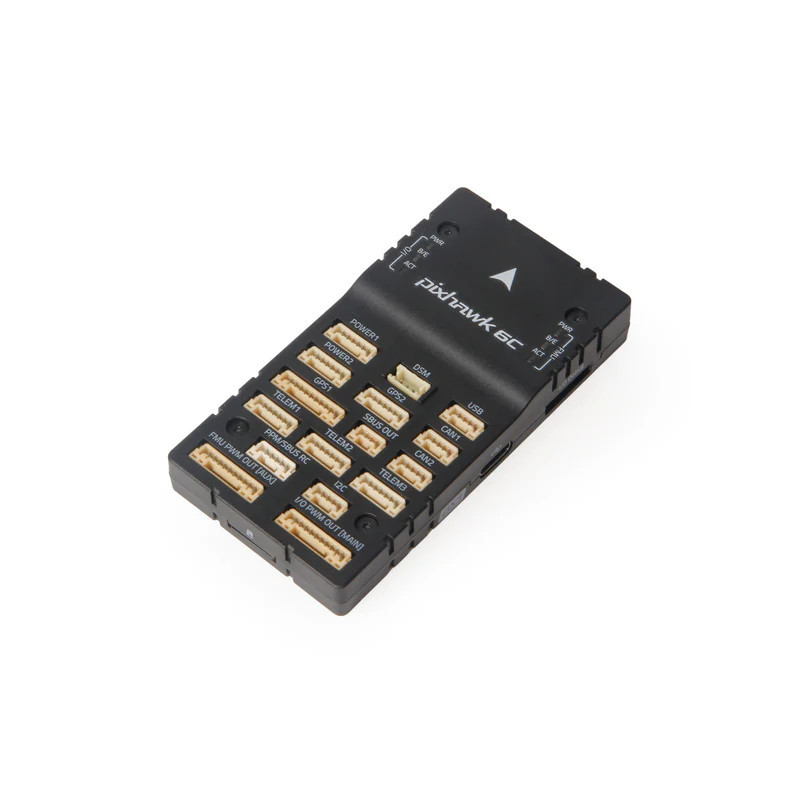
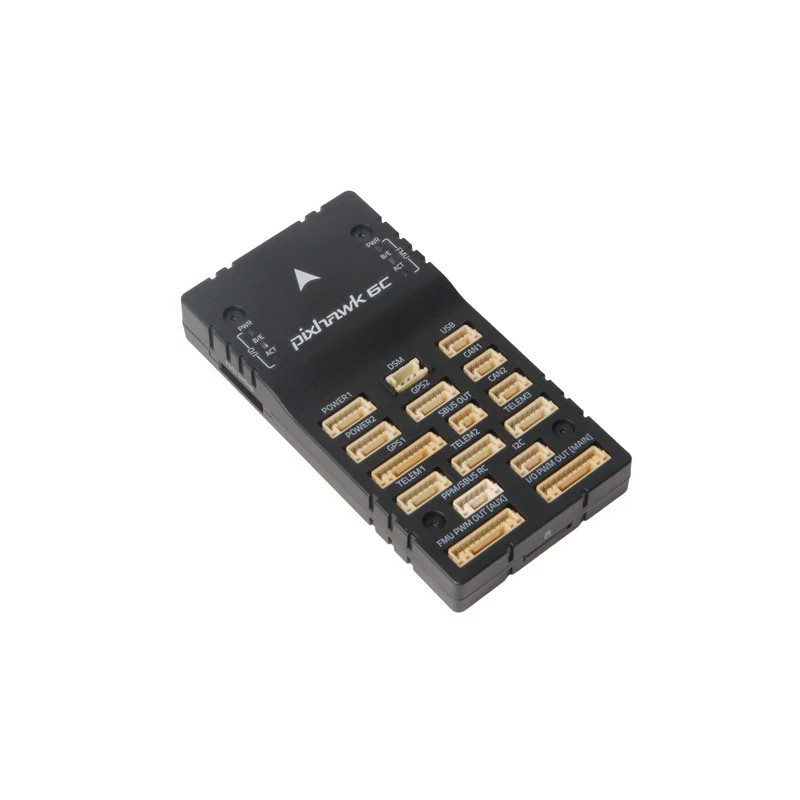
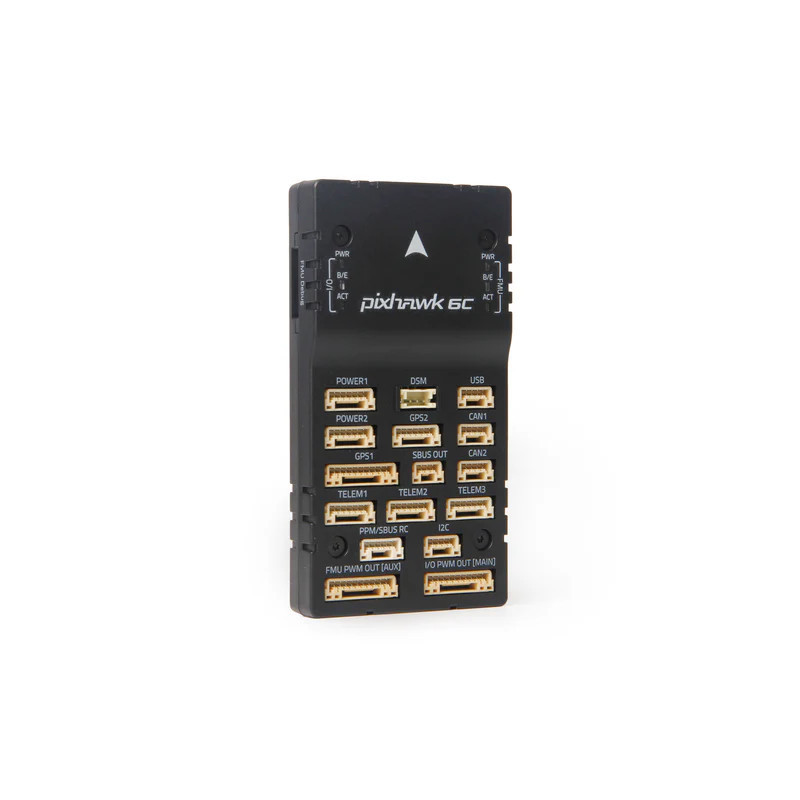
Holybro Pixhawk 6C to zaawansowany kontroler lotu i autopilot oparty na otwartym standardzie Pixhawk FMUv6C, przeznaczony do budowy dronów, robotów mobilnych i innych pojazdów autonomicznych. Wariant posiada lekką obudowę plastikową i jest sprzedawany bez modułu zasilania.
Procesor STM32H743 Arm Cortex-M7 480 MHz, redundantne czujniki inercyjne oraz rozbudowany zestaw portów pozwalają wykorzystać kontroler zarówno w projektach badawczych, edukacyjnych, jak i komercyjnych systemach bezzałogowych. Kontroler jest dostarczany z fabrycznie zainstalowanym firmware PX4.
Redundancja czujników jest jednym z kluczowych elementów konstrukcji Pixhawk 6C. Kontroler wykorzystuje dwa niezależne zestawy akcelerometrów i żyroskopów: ICM-42688-P oraz BMI088. Oprogramowanie może porównywać ich wskazania i ograniczać wpływ nieprawidłowych odczytów pojedynczego sensora.
Zintegrowany układ izolacji mechanicznej ogranicza przenoszenie drgań o wysokiej częstotliwości na czujniki. Ma to szczególne znaczenie w większych platformach wielowirnikowych, konstrukcjach z silnikami spalinowymi oraz pojazdach, w których elektronika jest zamontowana blisko źródeł wibracji.
Procesor Arm Cortex-M7 480 MHz zapewnia odpowiedni zapas wydajności dla rozbudowanych misji autonomicznych, obsługi wielu urządzeń peryferyjnych i algorytmów estymacji położenia. Oddzielny procesor I/O pomaga zachować stabilną obsługę podstawowych wyjść sterujących.
Pixhawk 6C posiada 16 wyjść PWM, podzielonych na osiem wyjść MAIN obsługiwanych przez procesor I/O oraz osiem wyjść AUX obsługiwanych przez procesor FMU. Poziom sygnału PWM można sprzętowo przełączyć pomiędzy 3,3 V i 5 V, co wymaga otwarcia obudowy kontrolera.
Trzy porty telemetryczne pozwalają podłączyć między innymi radio telemetryczne, odbiornik systemu zdalnego sterowania, modem danych lub komputer pokładowy. Porty TELEM1 i TELEM2 obsługują sprzętową kontrolę przepływu.
Dwa porty GPS umożliwiają jednoczesne wykorzystanie podstawowego i dodatkowego odbiornika nawigacyjnego. Port GPS1 obsługuje pełne połączenie GPS wraz z magistralą I2C i przyciskiem bezpieczeństwa, natomiast GPS2 służy jako dodatkowy port nawigacyjny.
Dwa interfejsy CAN umożliwiają budowę instalacji opartej na magistrali DroneCAN. Rozwiązanie to ogranicza liczbę osobnych przewodów sygnałowych i ułatwia integrację inteligentnych czujników oraz urządzeń peryferyjnych.
Kontroler jest fabrycznie dostarczany z firmware PX4 FMUv6C. Producent deklaruje obsługę PX4 od wersji 1.13.1 oraz ArduPilot od wersji 4.2.3.
Konfigurację kontrolera można przeprowadzić za pomocą odpowiedniego oprogramowania naziemnego, zależnie od wybranego firmware i zastosowania pojazdu.
| Parametr | Wartość |
|---|---|
| Producent | Holybro |
| Model | Pixhawk 6C |
| Standard | Pixhawk FMUv6C Open Standard |
| Wersja obudowy | Plastic - obudowa plastikowa |
| Procesor FMU | STM32H743 |
| Rdzeń procesora FMU | 32-bit Arm Cortex-M7 |
| Taktowanie procesora FMU | Do 480 MHz |
| Pamięć Flash | 2 MB |
| Pamięć RAM | 1 MB |
| Procesor I/O | STM32F103, Arm Cortex-M3, 72 MHz |
| Pamięć procesora I/O | 64 KB SRAM |
| Akcelerometr i żyroskop 1 | ICM-42688-P |
| Akcelerometr i żyroskop 2 | BMI088 |
| Magnetometr | IST8310 |
| Barometr | MS5611 |
| Wyjścia PWM | 16 - 8 MAIN z procesora I/O i 8 AUX z procesora FMU |
| Poziom sygnału PWM | Sprzętowo przełączany 3,3 V lub 5 V |
| Porty telemetryczne | 3 - TELEM1, TELEM2, TELEM3 |
| Porty GPS | 2 - GPS1 i GPS2 |
| Porty I2C | 1 |
| Magistrale CAN | 2 |
| Porty debugowania | 2 - FMU Debug i I/O Debug |
| Wejście odbiornika RC | Spektrum, DSM, S.BUS, CPPM, analogowy RSSI i PWM RSSI |
| Wyjście S.BUS | Dedykowane wyjście S.BUS |
| Wejścia zasilania | 2 analogowe porty POWER |
| Maksymalne napięcie wejściowe kontrolera | 6 V |
| Napięcie zasilania USB | 4,75-5,25 V |
| Napięcie szyny serw | 0-36 V |
| Ograniczenie prądu portu TELEM1 | 1,5 A |
| Łączne ograniczenie prądu pozostałych portów | 1,5 A |
| Wymiary | 84,8 x 44 x 12,4 mm |
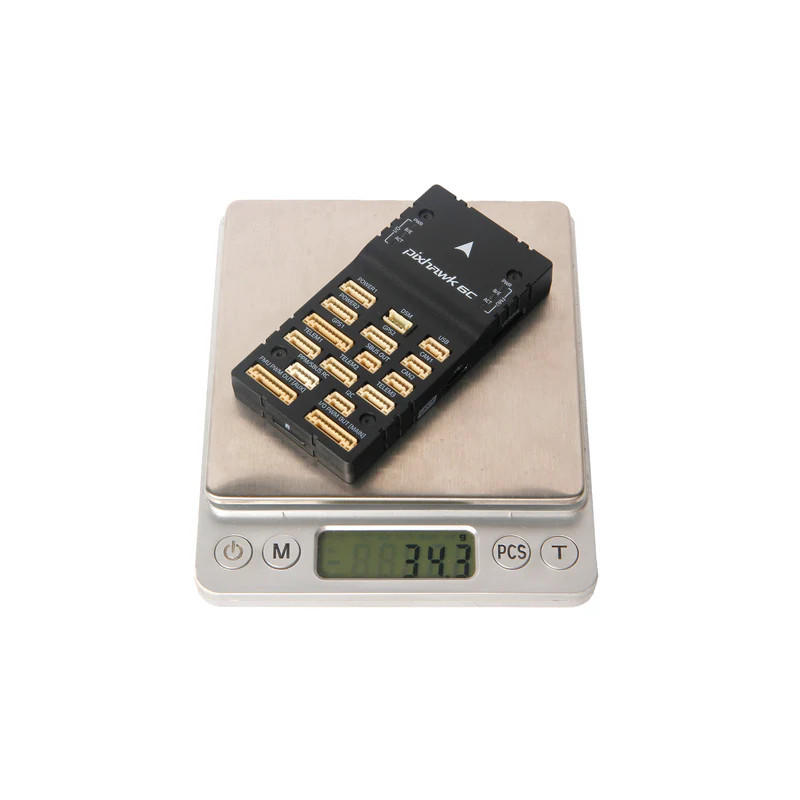
| Masa wersji Plastic | 34,6 g |
| Firmware fabryczny | PX4 FMUv6C |
| Obsługiwane środowiska | PX4 i ArduPilot |
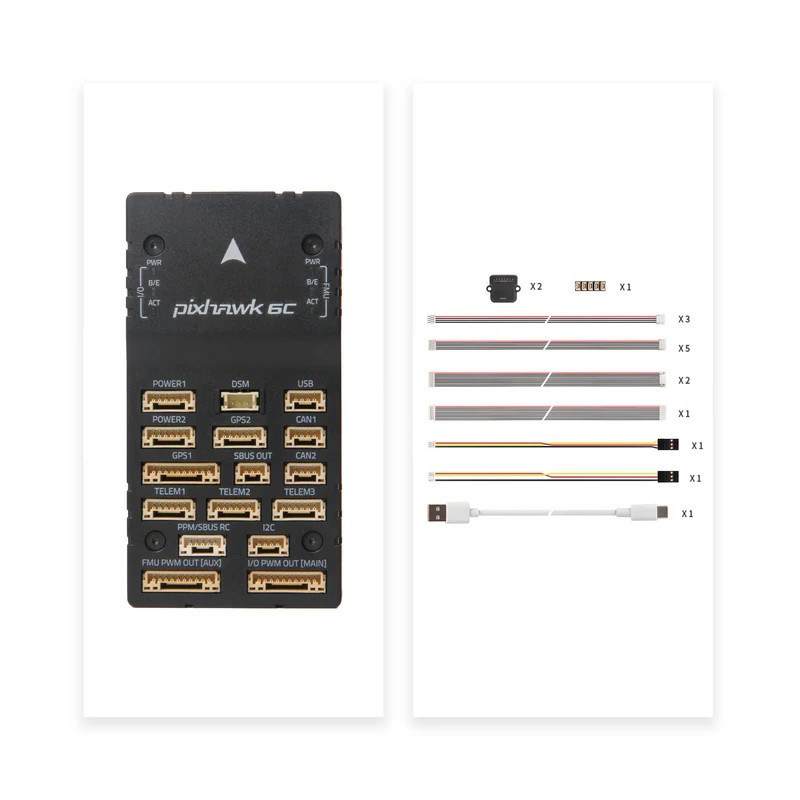
| Moduł zasilania w zestawie | Nie |
Tak. Producent deklaruje obsługę ArduPilot od wersji 4.2.3. Kontroler jest fabrycznie dostarczany z firmware PX4 FMUv6C, dlatego przed zmianą środowiska należy wgrać odpowiedni firmware i ponownie przeprowadzić konfigurację.
Czy w zestawie znajduje się moduł zasilania?Nie. Jest to wariant Plastic / None Power Module. Do prawidłowego zasilania kontrolera należy osobno dobrać kompatybilny moduł zasilania odpowiedni do napięcia i prądu instalacji.
Czy do kontrolera można podłączyć dwa moduły GPS?Tak. Pixhawk 6C posiada dwa porty GPS. Port GPS1 jest pełnym portem obejmującym sygnały GPS, I2C i przycisk bezpieczeństwa, natomiast GPS2 służy do podłączenia dodatkowego odbiornika nawigacyjnego.
Ile urządzeń sterowanych sygnałem PWM można podłączyć?Kontroler posiada łącznie 16 wyjść PWM. Osiem wyjść MAIN jest obsługiwanych przez procesor I/O, a osiem wyjść AUX przez główny procesor FMU.
Czy Pixhawk 6C obsługuje urządzenia DroneCAN?Tak. Kontroler posiada dwie magistrale CAN, które mogą być używane do podłączania kompatybilnych urządzeń DroneCAN, takich jak odbiorniki GPS, czujniki i moduły peryferyjne.
Czy obudowa plastikowa wpływa na funkcje kontrolera?Wersja Plastic wykorzystuje ten sam kontroler i zestaw interfejsów, ale posiada lżejszą obudowę. Masa kontrolera w tej wersji wynosi 34,6 g.
Rada eksperta Avifly: Przed pierwszym uruchomieniem dobierz właściwy moduł zasilania, sprawdź orientację kontrolera w konfiguratorze oraz wykonaj pełną kalibrację akcelerometrów, kompasu i aparatury. Przewody zasilające i silnikowe prowadź możliwie daleko od magnetometru i przewodów sygnałowych.