Czujnik prędkości powietrza Holybro DLVR-L10D DroneCAN - rurka Pitota PT40, PX4, ArduPilot

HOLYBRO

SKU: 19013
598,77 zł
Ostatnie sztuki w magazynie – 3 szt.

  • 14 dni na zwrot Bez zbędnych pytań
  • 12 mies. gwarancji Producent + Avifly
  • Dostępność wysyłki Tego samego dnia do 12:00

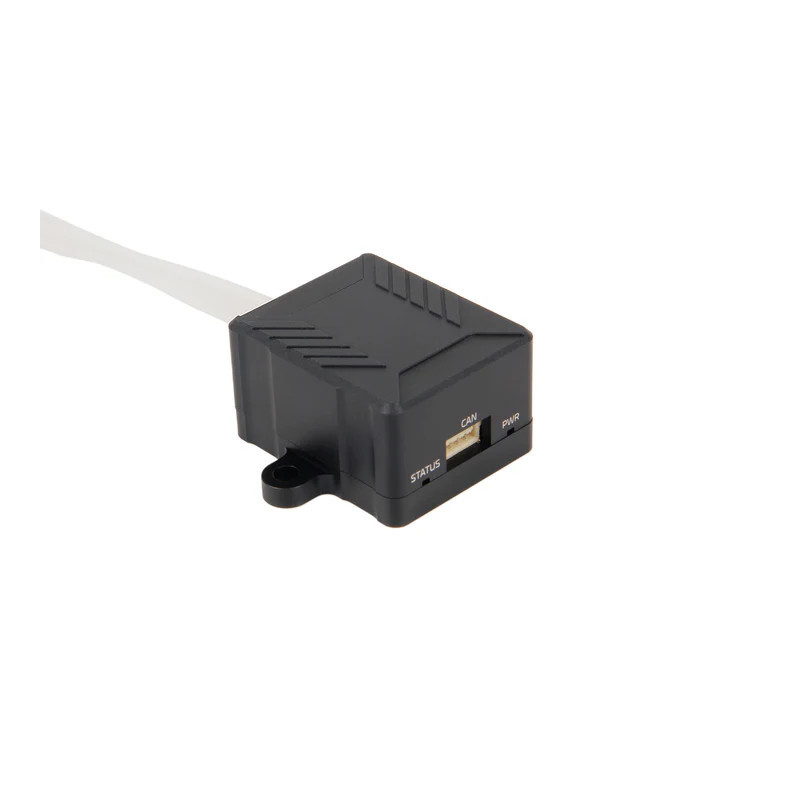
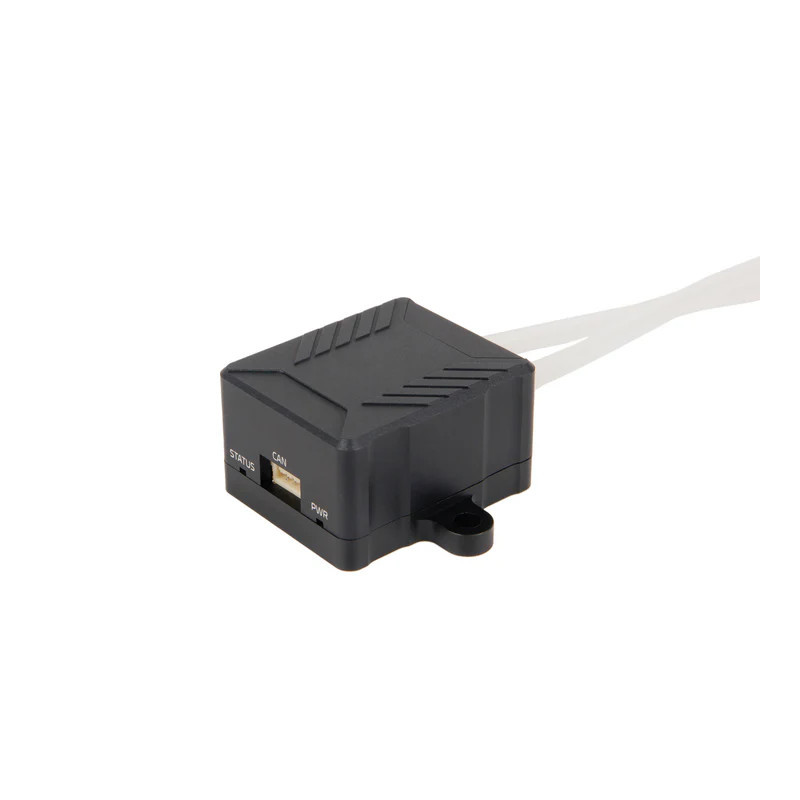
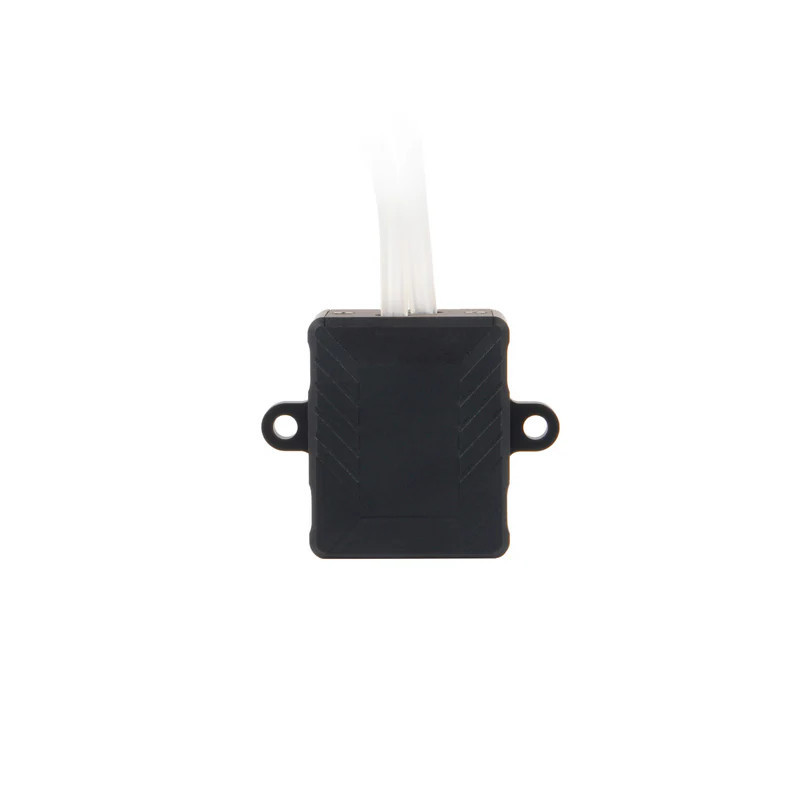
Czujnik prędkości powietrza Holybro DLVR-L10D DroneCAN z rurką Pitota PT40

Czujnik prędkości powietrza Holybro DLVR-L10D to precyzyjny moduł ciśnienia różnicowego przeznaczony do samolotów bezzałogowych, platform VTOL oraz innych statków powietrznych korzystających z kontrolera lotu z magistralą CAN. Zestaw zawiera rurkę Pitota PT40 i umożliwia pomiar prędkości do 226,8 km/h.

Moduł komunikuje się przez protokół DroneCAN i współpracuje z kontrolerami lotu obsługującymi firmware PX4 lub ArduPilot. Cyfrowa transmisja danych ogranicza wpływ zakłóceń i upraszcza integrację czujnika z rozbudowanymi systemami autopilota.

Najważniejsze cechy

  • Czujnik DLVR-L10D - pomiar ciśnienia różnicowego wykorzystywanego do obliczania prędkości powietrza.
  • Zakres prędkości 0-226,8 km/h - odpowiedni do wielu samolotów bezzałogowych, płatowców i konstrukcji VTOL.
  • Błąd pomiarowy poniżej 1% - zapewnia wiarygodne dane dla autopilota w szerokim zakresie warunków lotu.
  • Protokół DroneCAN - cyfrowa komunikacja z kontrolerem lotu przez magistralę CAN.
  • Zgodność z PX4 i ArduPilot - możliwość stosowania z kontrolerami lotu wyposażonymi w interfejs CAN.
  • Firmware AP-Periph - oprogramowanie urządzenia peryferyjnego przygotowane do pracy w sieci DroneCAN.
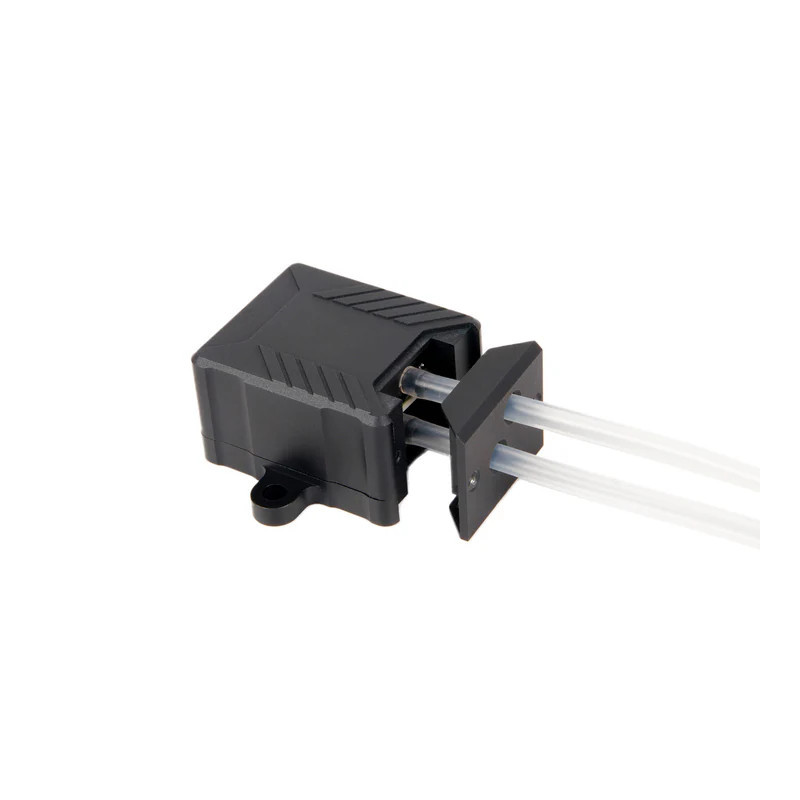
  • Rurka Pitota PT40 w zestawie - komplet potrzebny do wykonania pomiaru ciśnienia statycznego i dynamicznego.
  • Aluminiowa obudowa - zabezpiecza elektronikę modułu podczas montażu w bezzałogowcu.
  • Procesor STM32G473CE 170 MHz - odpowiada za przetwarzanie odczytów i komunikację z kontrolerem lotu.
  • Programowa konfiguracja terminacji CAN - w aktualnych rewizjach rezystor terminujący 120 ohm może być włączany lub wyłączany z poziomu konfiguracji urządzenia.

Dokładny pomiar prędkości względem powietrza

System wykorzystuje różnicę ciśnienia pomiędzy portami rurki Pitota. Na podstawie zmierzonego ciśnienia dynamicznego kontroler lotu może określić prędkość statku powietrznego względem otaczającego powietrza.

Jest to szczególnie istotne w samolotach i platformach VTOL, ponieważ prędkość względem powietrza może różnić się od prędkości względem ziemi wyliczanej przez GPS. Wiatr czołowy lub tylny wpływa na wskazania GPS, ale nie zmienia w ten sam sposób warunków aerodynamicznych działających na skrzydło.

Dane z czujnika prędkości powietrza mogą wspierać pracę autopilota podczas lotu automatycznego, utrzymywania bezpiecznej prędkości, przejścia pomiędzy lotem pionowym i poziomym oraz podejścia do lądowania.

Czujnik DLVR z technologią CoBeam

Zastosowany sensor DLVR-L10D wykorzystuje technologię CoBeam firmy All Sensors. Konstrukcja ogranicza podatność elementu pomiarowego na naprężenia obudowy i poprawia długoterminową stabilność wskazań.

Czujnik jest fabrycznie kalibrowany i kompensowany temperaturowo. Według producenta zapewnia dokładność lepszą niż 1% w szerokim zakresie temperatur, co jest istotne podczas pracy bezzałogowca na różnych wysokościach i w zmiennych warunkach atmosferycznych.

Komunikacja DroneCAN

DroneCAN umożliwia przesyłanie danych pomiarowych w postaci cyfrowej przez magistralę CAN. Rozwiązanie jest przeznaczone do systemów, w których kilka urządzeń peryferyjnych może pracować na jednej magistrali.

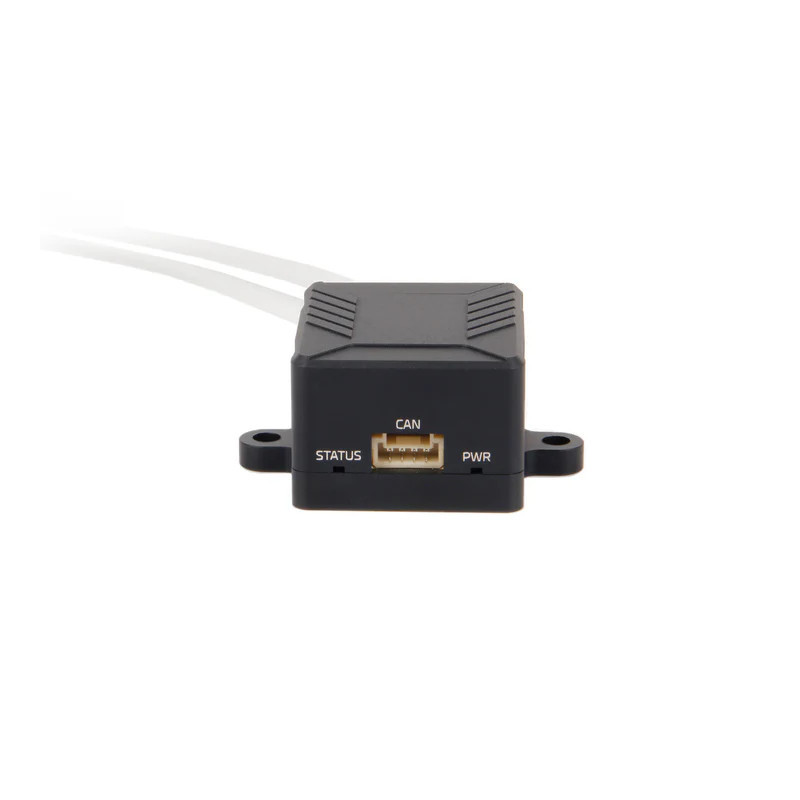
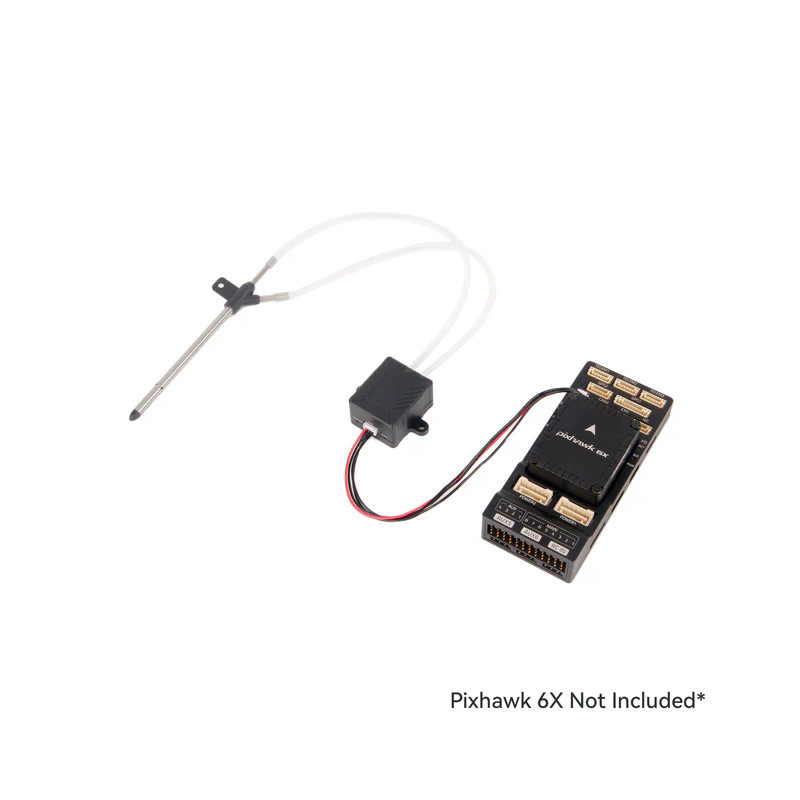
Moduł współpracuje z kontrolerami lotu wyposażonymi w interfejs CAN i korzystającymi z oprogramowania PX4 lub ArduPilot. Do podłączenia służy dołączony przewód GH 4P.

W aktualnych wersjach urządzenia terminację magistrali 120 ohm można konfigurować programowo. Pozwala to dopasować ustawienie modułu do jego położenia w topologii magistrali CAN bez mechanicznego przełącznika lub dodatkowej zworki.

Dla kogo jest ten czujnik?

  • Dla konstruktorów samolotów bezzałogowych korzystających z PX4 lub ArduPilot.
  • Dla użytkowników platform VTOL wymagających pomiaru prędkości podczas lotu poziomego.
  • Dla projektów wykorzystujących kontroler lotu z portem CAN.
  • Dla zastosowań, w których prędkość względem powietrza jest ważniejsza niż sama prędkość względem ziemi z GPS.
  • Dla systemów autonomicznych wymagających dokładniejszych danych aerodynamicznych.

Dla kogo nie jest?

  • Dla kontrolerów lotu bez interfejsu CAN.
  • Dla systemów, które nie obsługują protokołu DroneCAN.
  • Dla konfiguracji pracujących wyłącznie z firmware bez obsługi tego urządzenia peryferyjnego.
  • Dla pojazdów wymagających pomiaru prędkości większej niż 226,8 km/h.

Specyfikacja techniczna

  • Producent: Holybro
  • Model modułu: DroneCAN Airspeed Sensor DLVR
  • Wariant sensora: DLVR-L10D
  • Rurka Pitota: PT40
  • Rodzaj pomiaru: ciśnienie różnicowe
  • Zakres ciśnienia różnicowego: do 2500 Pa
  • Ciśnienie niszczące: 75 kPa
  • Zakres pomiaru prędkości: 0-226,8 km/h
  • Błąd pomiarowy: poniżej 1%
  • Rozdzielczość pomiaru ciśnienia: 14 bitów
  • Rozdzielczość pomiaru temperatury: 11 bitów
  • Czas aktualizacji sensora: 0,4-9,5 ms
  • Mikrokontroler: STM32G473CE
  • Taktowanie mikrokontrolera: 170 MHz
  • Pamięć RAM: 128 kB
  • Pamięć Flash: 512 kB
  • Firmware: AP-Periph DroneCAN
  • Protokół komunikacyjny: DroneCAN
  • Zgodne oprogramowanie kontrolera lotu: PX4, ArduPilot
  • Wymagany interfejs kontrolera: CAN
  • Napięcie zasilania: 4,75-5,25 V
  • Pobór prądu: około 100 mA
  • Temperatura pracy modułu: od -20 do 85C
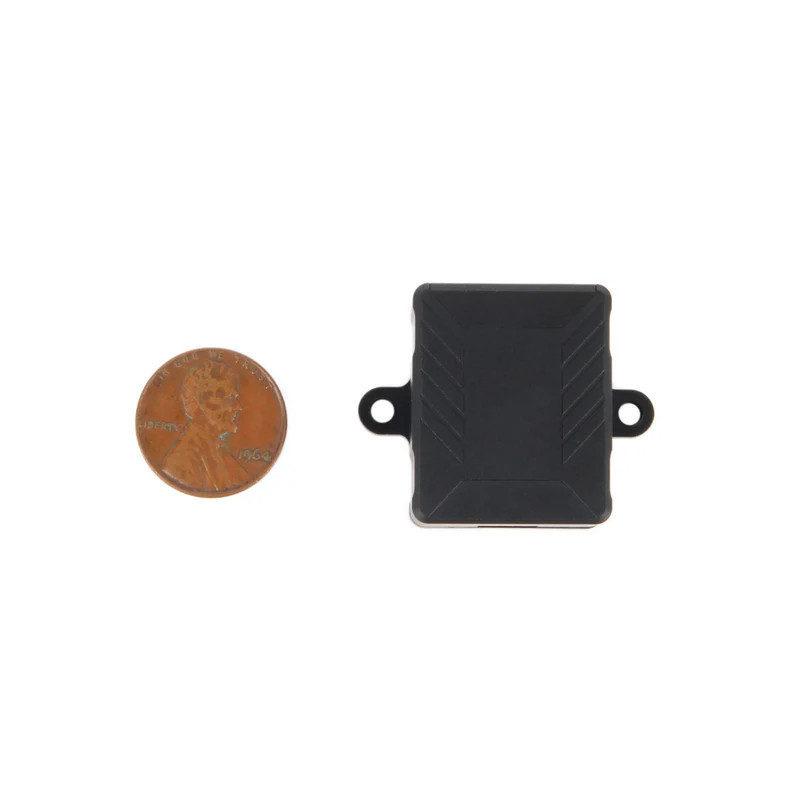
  • Wymiary modułu: 29 x 35,5 x 16,5 mm
  • Wymiary rurki Pitota: 91,5 x 28 x 30 mm
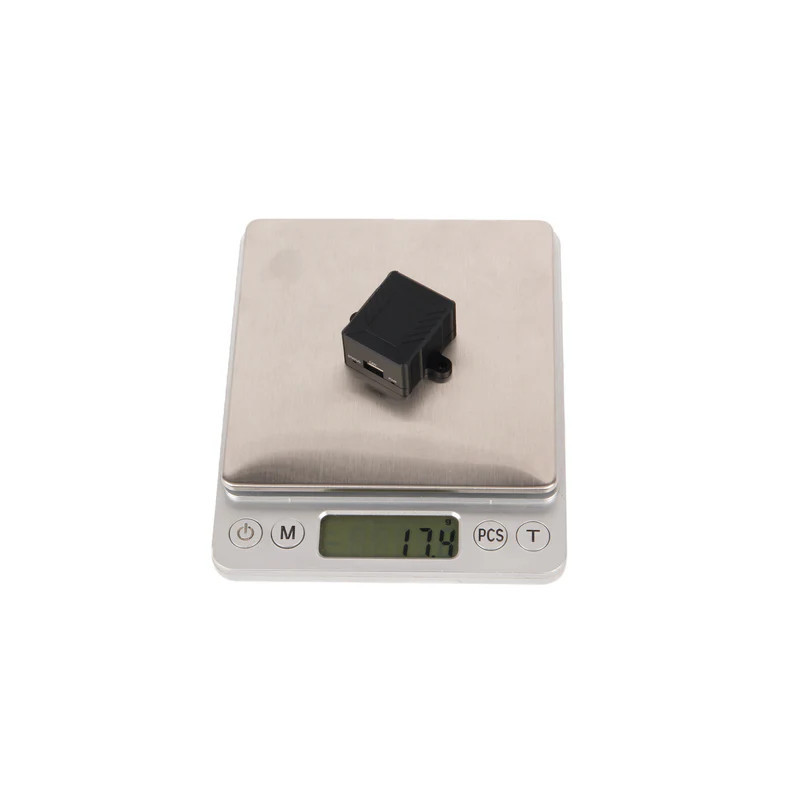
  • Masa modułu: 17,4 g
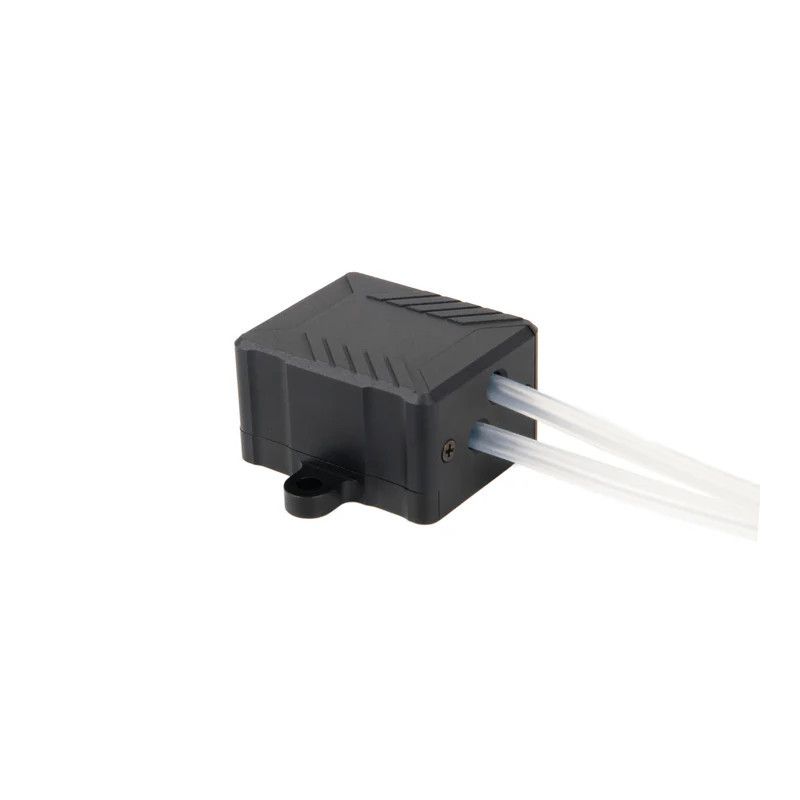
  • Masa zestawu pomiarowego: 38,3 g, wraz z rurką Pitota i przewodami pneumatycznymi
  • Materiał obudowy modułu: aluminium
  • Przewód komunikacyjny: GH 4P
  • Terminacja CAN: programowo przełączana, 120 ohm, w obsługiwanych rewizjach

Zawartość zestawu

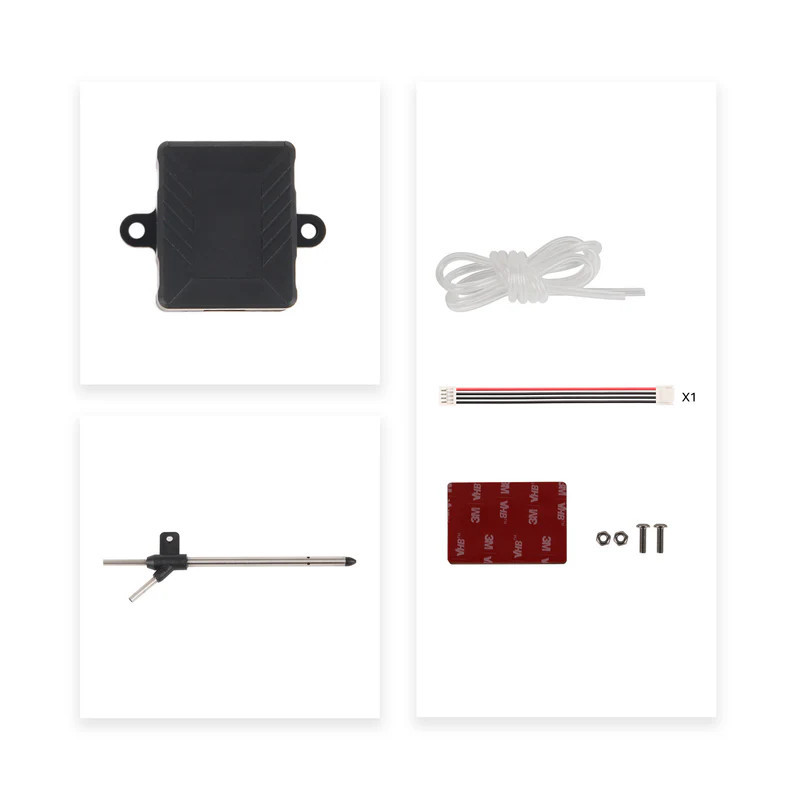
  • 1 x czujnik prędkości powietrza Holybro DroneCAN DLVR-L10D
  • 1 x rurka Pitota PT40
  • 1 x gumowy przewód pneumatyczny o długości 100 cm
  • 1 x przewód GH 4P

Najczęściej zadawane pytania

Czy czujnik Holybro DLVR-L10D współpracuje z Pixhawk?

Tak, pod warunkiem że dany kontroler Pixhawk lub jego płyta bazowa posiada interfejs CAN i pracuje z firmware PX4 albo ArduPilot obsługującym urządzenia DroneCAN.

Czy czujnik podłącza się do portu I2C?

Nie. Gotowy moduł Holybro komunikuje się z kontrolerem lotu przez protokół DroneCAN i wymaga podłączenia do magistrali CAN.

Jaka jest maksymalna mierzona prędkość?

Wariant z sensorem DLVR-L10D mierzy prędkość powietrza w zakresie od 0 do 226,8 km/h. Do szybszych platform należy zastosować sensor o większym zakresie pomiarowym.

Czy rurka Pitota znajduje się w zestawie?

Tak. Wariant SKU 19013 zawiera rurkę Pitota PT40, czujnik DLVR-L10D, gumowy przewód pneumatyczny o długości 100 cm oraz przewód GH 4P.

Czy czujnik pokazuje tę samą prędkość co GPS?

Nie zawsze. GPS mierzy prędkość względem ziemi, natomiast rurka Pitota pozwala wyznaczyć prędkość względem powietrza. Przy silnym wietrze wartości mogą się wyraźnie różnić.

Czy moduł wymaga terminatora magistrali CAN?

Magistrala CAN powinna mieć prawidłowo skonfigurowaną terminację na obu końcach. Aktualne rewizje modułu pozwalają programowo włączyć lub wyłączyć rezystor terminujący 120 ohm.

Rada eksperta Avifly: rurkę Pitota zamontuj w miejscu znajdującym się poza strumieniem zaśmigłowym i silnie zaburzonym przepływem przy kadłubie. Przewody pneumatyczne muszą być szczelne, niezałamane i prawidłowo podłączone do portów ciśnienia.

Komentarze (0)
Na razie nie dodano żadnej recenzji.