Język
 Waluta
 Kategorie




228,77 zł
Dostępny
Wysyłka dzisiaj przy zamówieniu do 12:00


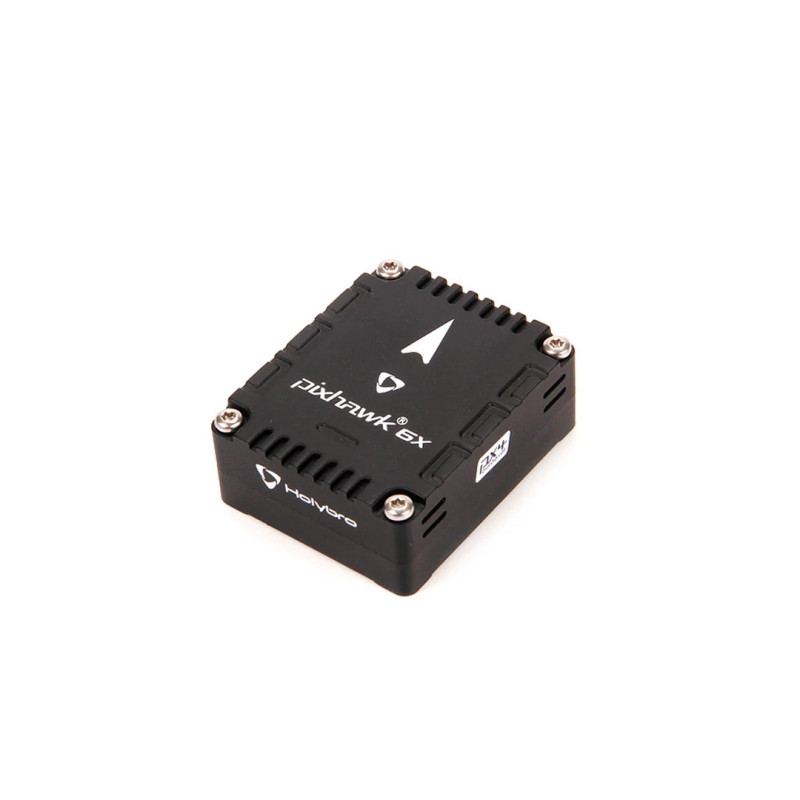
Holybro Pixhawk 6X to modułowy kontroler lotu i autopilot przeznaczony do zaawansowanych platform UAV, dronów autonomicznych, samolotów, konstrukcji VTOL oraz projektów badawczych i komercyjnych. Aktualna wersja wykorzystuje procesor STM32H753 Cortex-M7 480 MHz, trzy niezależne sensory IMU oraz dwa barometry, zapewniając rozbudowaną redundancję danych wykorzystywanych przez system sterowania.
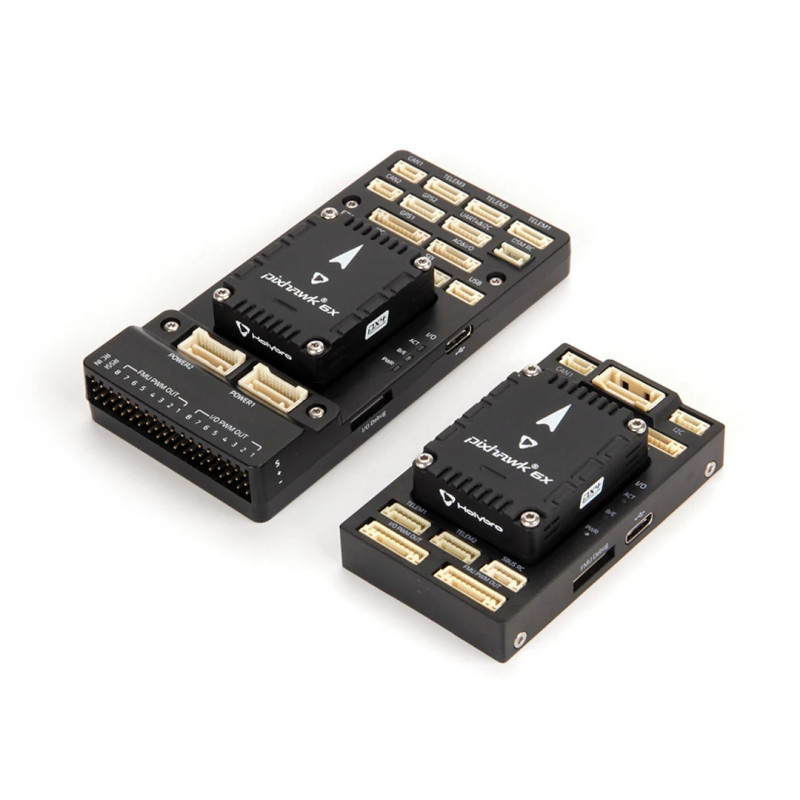
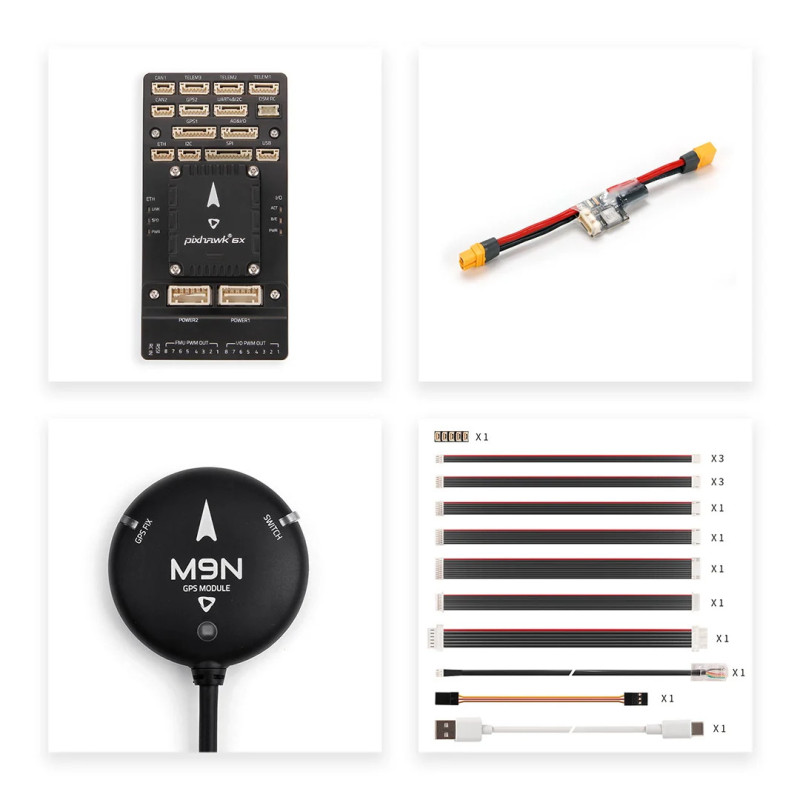
Zestaw zawiera standardową płytę bazową Pixhawk, cyfrowy moduł zasilania PM02D HV 2S-12S oraz moduł nawigacyjny Holybro M9N GPS. Dostępne są dwa warianty płyty bazowej - Standard v2A oraz Standard v2B.
Baseboard v2A i v2B posiadają ten sam układ portów oraz identyczny pinout. Różnica pomiędzy nimi dotyczy orientacji pinów header, dlatego wybór wersji należy dopasować przede wszystkim do sposobu mechanicznej integracji elektroniki w konkretnej platformie.
Jednostka FMU wykorzystuje STM32H753 Cortex-M7 taktowany do 480 MHz, wyposażony w 2 MB pamięci Flash i 1 MB RAM. Oddzielny procesor STM32F103 obsługuje warstwę wejść i wyjść. Modułowa konstrukcja oddziela moduł kontrolera od płyty bazowej, dzięki czemu system można dopasować do konkretnej instalacji.
Aktualna rewizja Pixhawk 6X wykorzystuje 3x ICM-45686 z BalancedGyro. Zastosowanie wielu sensorów pozwala kontrolerowi korzystać z redundantnych źródeł danych ruchu zamiast polegać na pojedynczym układzie pomiarowym.
Kontroler wykorzystuje również system izolacji drgań sekcji IMU, ograniczający wpływ wibracji generowanych przez napęd i konstrukcję platformy na pomiary sensorów.
Holybro M9N GPS wykorzystuje odbiornik u-blox M9N i umożliwia jednoczesną pracę z maksymalnie czterema systemami GNSS. Obsługiwane są GPS, Galileo, GLONASS, BeiDou oraz QZSS.
Moduł M9N posiada również kompas, sygnalizację LED, buzzer oraz przycisk bezpieczeństwa, dzięki czemu pełni funkcję kompletnego modułu nawigacyjnego przeznaczonego do współpracy z kontrolerami Pixhawk.
Do zestawu dołączony jest moduł PM02D HV, który zasila Pixhawk 6X oraz przekazuje dane o napięciu i poborze prądu za pomocą cyfrowego interfejsu I2C. Obsługiwane jest zasilanie z pakietów 2S-12S.
Fabryczne przewody 14 AWG i złącza XT60 modułu PM02D są określone przez producenta na 30 A ciągle oraz 60 A chwilowo. Wartość 60 A dla PCB nie oznacza więc automatycznie takiej samej dopuszczalnej wartości dla całego fabrycznego toru zasilania.
Wersje v2A i v2B nie oznaczają różnych możliwości kontrolera Pixhawk 6X. Wybór dotyczy przede wszystkim fizycznego układu połączeń i sposobu prowadzenia instalacji w konkretnej konstrukcji.
Obie wersje posiadają identyczne porty i pinout. Producent wskazuje, że różnica dotyczy orientacji pinów header, dlatego wersję należy dobrać głównie do sposobu montażu i prowadzenia przewodów.
Czy obie wersje współpracują z tym samym Pixhawk 6X?Tak. Zarówno Standard Baseboard v2A, jak i v2B są przeznaczone do współpracy z Pixhawk 6X i wykorzystują standard Pixhawk Bus.
Czy GPS znajduje się w obu wariantach?Tak. Zarówno wariant v2A + M9N, jak i v2B + M9N zawiera moduł Holybro M9N GPS.
Czy Pixhawk 6X obsługuje PX4 i ArduPilot?Tak. Aktualna rewizja kontrolera jest obsługiwana przez PX4 1.14.3 lub nowszy oraz ArduPilot 4.5.0 stable lub nowszy.
Czy PM02D można wykorzystać do zasilania serw?Nie. PM02D jest przeznaczony do zasilania kontrolera Pixhawk oraz pomiaru napięcia i prądu. Producent zaleca zasilanie serw z odpowiedniego ESC lub BEC.
Rada eksperta Avifly: Przy wyborze między v2A i v2B nie kieruj się wydajnością kontrolera - elektronika i pinout są takie same. Sprawdź przede wszystkim kierunek wyprowadzenia złączy i ilość miejsca na przewody w projektowanej platformie.