Holybro X650 Development Kit (Pixhawk 6X Standard v2A, M10 GPS, 433MHz)

HOLYBRO

SKU: 30182
5 671,20 zł
Obecnie brak na stanie

  • 14 dni na zwrot Bez zbędnych pytań
  • 12 mies. gwarancji Producent + Avifly
  • Dostępność wysyłki Tego samego dnia do 12:00

Holybro X650 Development Kit z Pixhawk 6X v2A

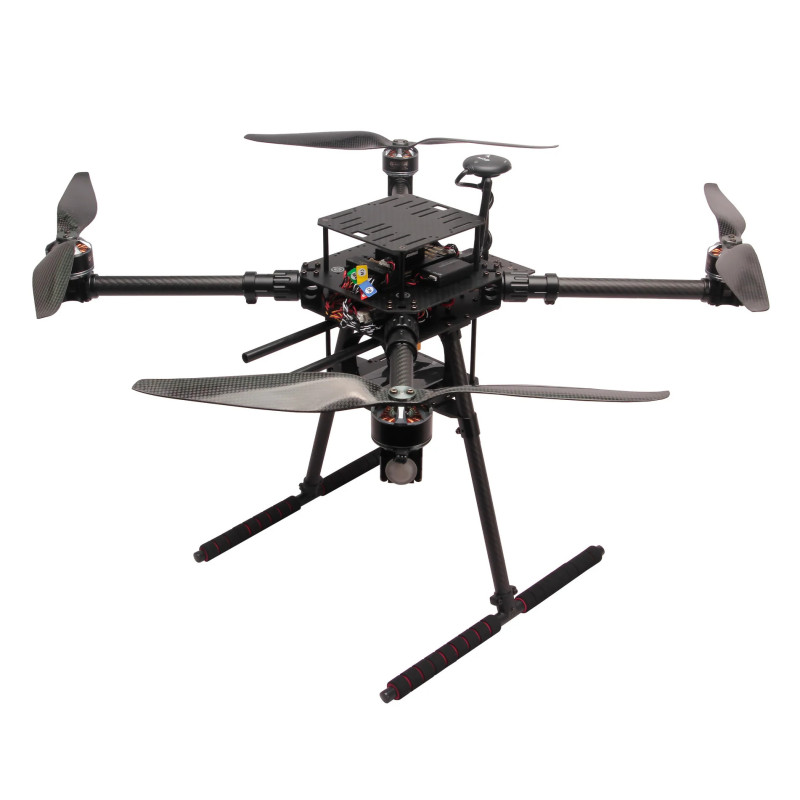
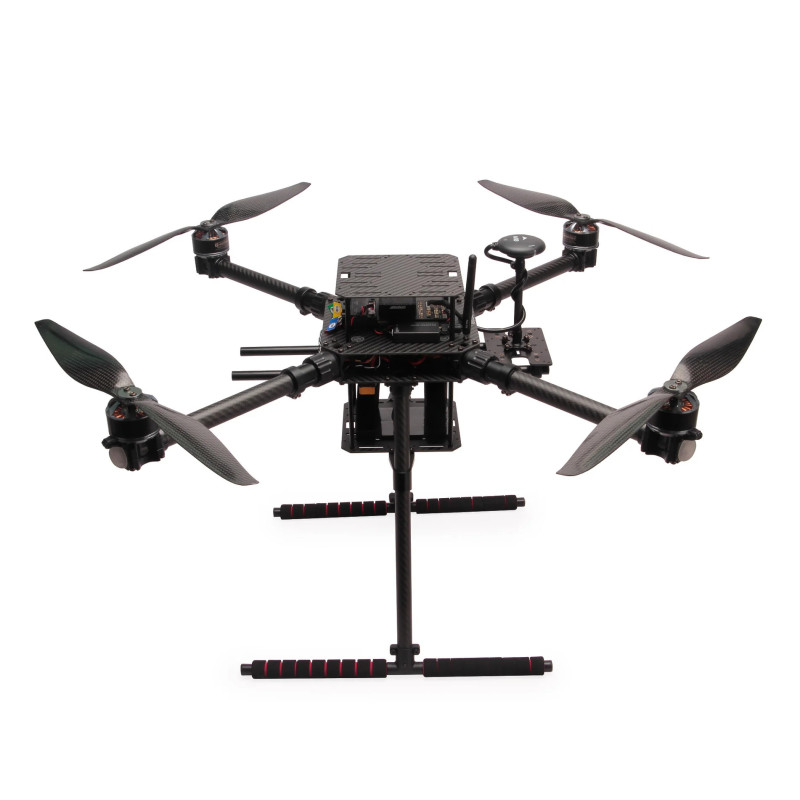
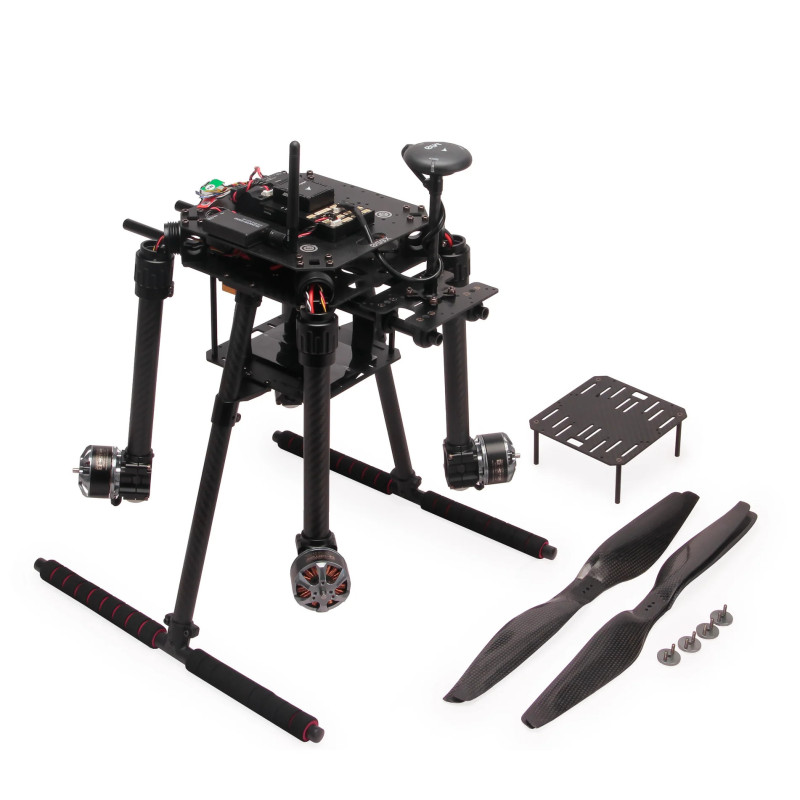
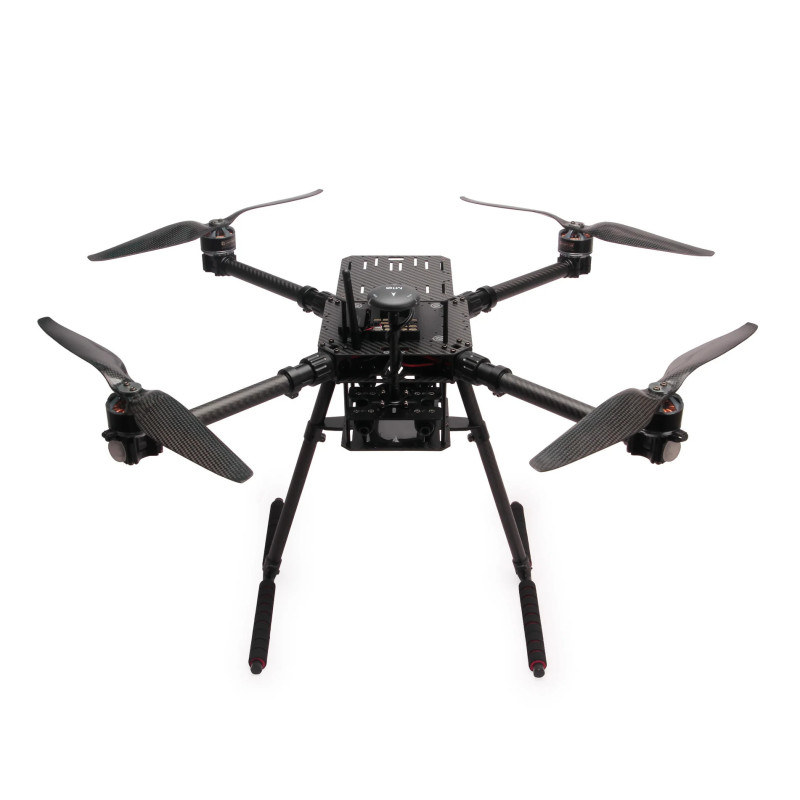
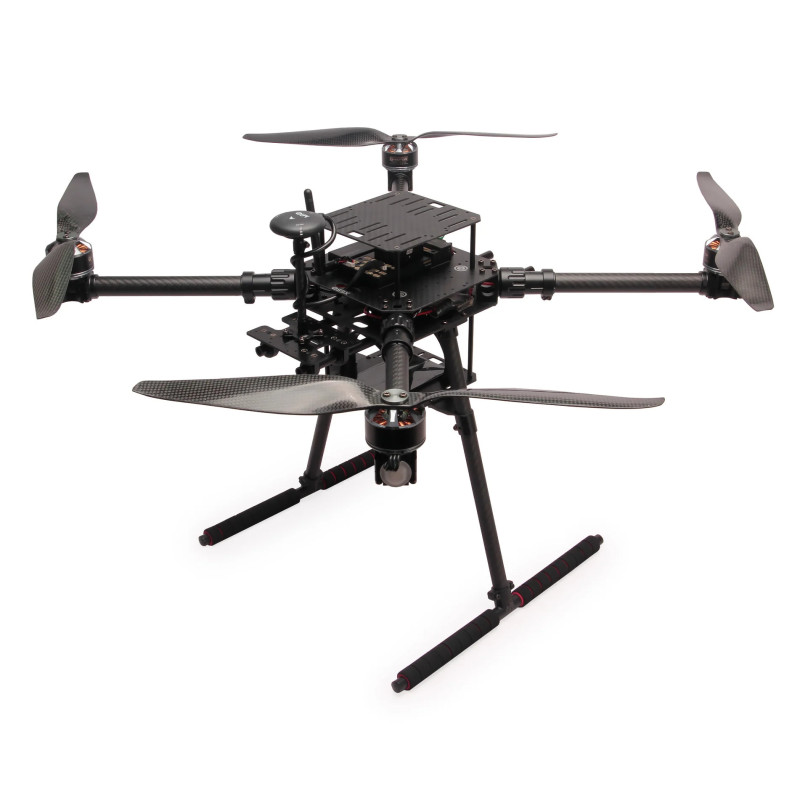
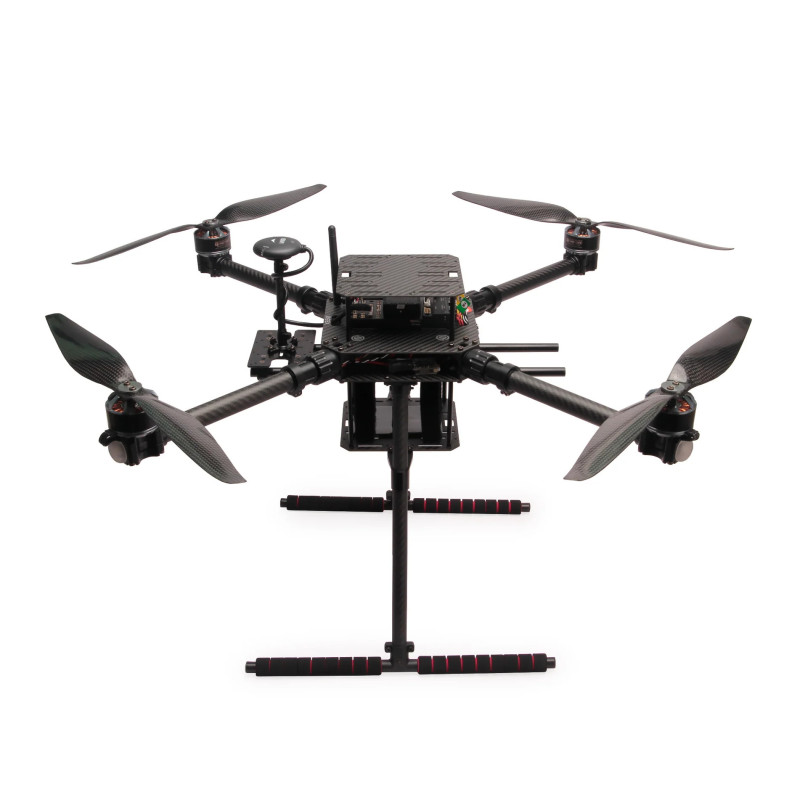
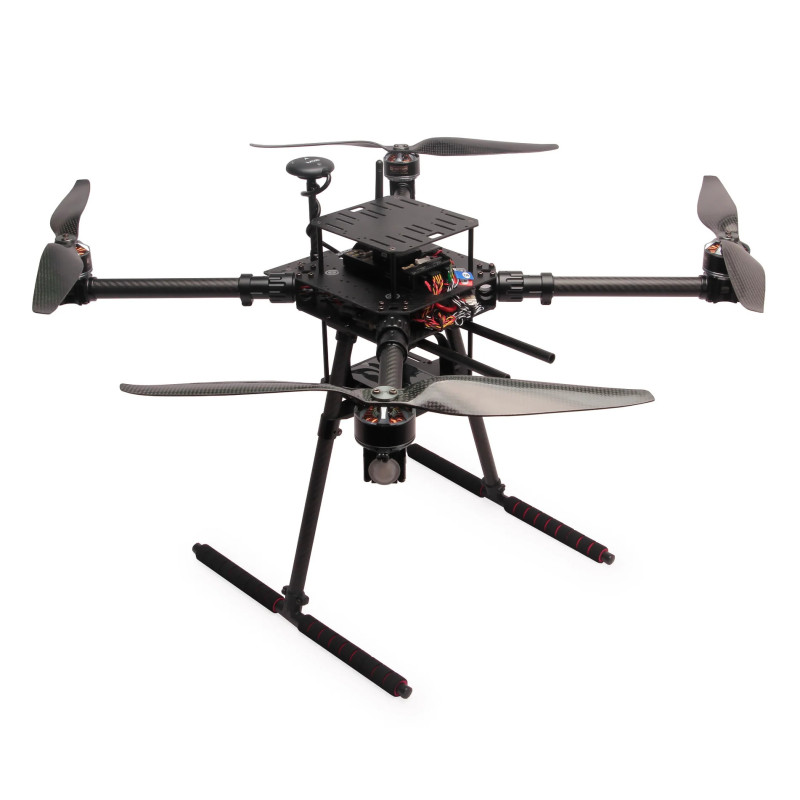
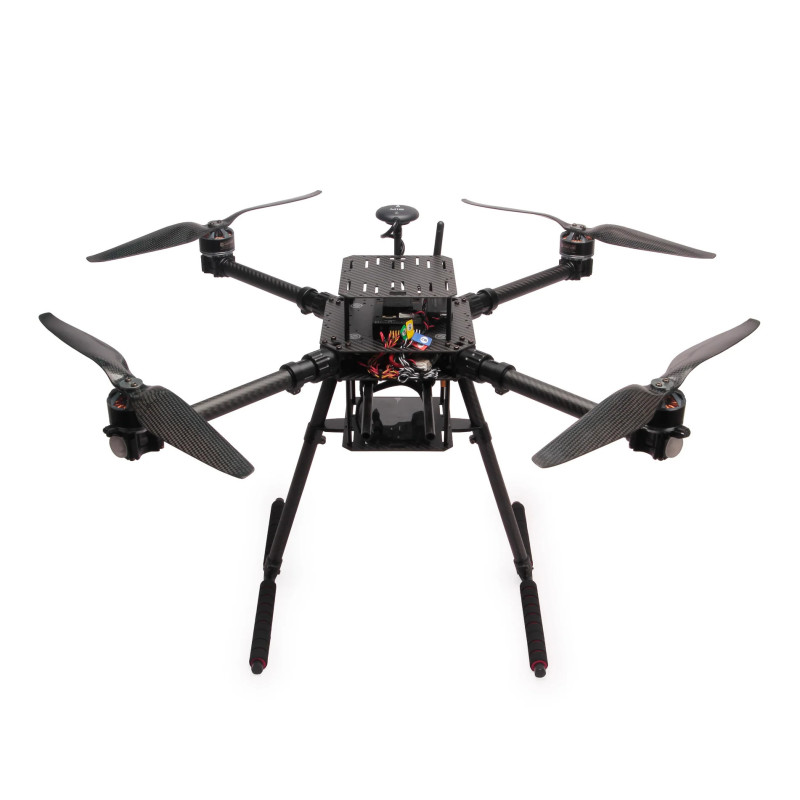
Holybro X650 Development Kit to zestaw rozwojowy do budowy profesjonalnego wielowirnikowca o rozstawie osi 650 mm, wyposażony w kontroler lotu Pixhawk 6X na płycie bazowej Standard v2A, moduł GPS M10 oraz telemetrię SiK 433 MHz. Konstrukcja wykorzystuje ramę z włókna węglowego, a silniki, regulatory ESC i diody LED są fabrycznie zamontowane na ramionach.

Platforma jest przygotowana przede wszystkim do projektów badawczych, autonomicznych systemów UAV, integracji komputerów pokładowych, kamer i dodatkowych czujników. Elementy napędu łączą się z płytką dystrybucji zasilania przez złącza XT30, dzięki czemu podstawowy montaż nie wymaga lutowania.

Dla kogo jest ten zestaw?

  • Buduję platformę UAV do rozwoju oprogramowania, autonomii lub systemów wizyjnych
  • Potrzebuję konstrukcji opartej na ekosystemie Pixhawk, PX4 lub ArduPilot
  • Chcę zintegrować komputer pokładowy, dodatkowe czujniki, kamerę lub gimbal
  • Szukam ramy 650 mm z fabrycznie zamontowanymi silnikami i regulatorami ESC

Dla kogo NIE jest?

  • Szukam gotowego drona RTF - zestaw wymaga między innymi własnego akumulatora oraz systemu sterowania RC
  • Potrzebuję małego drona FPV do freestyle lub wyścigów
  • Nie planuję konfiguracji kontrolera lotu i systemów autopilota

Pixhawk 6X Standard v2A

Sercem platformy jest Pixhawk 6X zamontowany na pełnowymiarowej płycie bazowej Standard v2A. Kontroler wykorzystuje wydajny procesor STM32H753 Cortex-M7 taktowany do 480 MHz i został zaprojektowany z myślą o systemach wymagających redundancji czujników oraz rozbudowanej integracji urządzeń pokładowych.

Pixhawk 6X współpracuje z oprogramowaniem PX4 oraz ArduPilot. Zestaw jest dostarczany z firmware PX4, a ArduPilot może zostać wgrany przy użyciu Mission Planner lub QGroundControl.

GPS M10 i telemetria 433 MHz

Moduł Holybro M10 GPS bazuje na odbiorniku u-blox M10 i umożliwia jednoczesne śledzenie wielu systemów GNSS. Obsługiwane są między innymi GPS, Galileo, GLONASS oraz BeiDou. Antena ceramiczna ma rozmiar 25 x 25 x 4 mm.

Dwukierunkową komunikację ze stacją naziemną zapewnia radio telemetryczne Holybro SiK 433 MHz. System SiK został zaprojektowany do transmisji danych MAVLink i współpracuje między innymi z Mission Planner, PX4, ArduPilot oraz QGroundControl.

Rama X650 V2 i napęd

Rama ma rozstaw osi 650 mm. Górna i dolna płyta korpusu wykonane są z włókna węglowego, a ramiona wykorzystują karbonowe rury o średnicy 20 mm oraz składane aluminiowe mocowania.

  • 4 silniki T-Motor MN4014 330KV - fabrycznie zamontowane na ramionach
  • 4 regulatory Tekko32 F4 45A - fabrycznie zamontowane i zakończone złączami XT30
  • 4 diody NeoPixel WS2812 - po jednej na każdym ramieniu
  • Gemfan 1555 - 4 śmigła z włókna węglowego
  • PDB - złącze XT60 dla akumulatora oraz XT30 dla ESC i urządzeń peryferyjnych

Przestrzeń na dodatkową elektronikę

Górna platforma oraz płyta akumulatora mają wymiary 120 x 128 mm. Platforma posiada przygotowane otwory montażowe między innymi dla GPS oraz komputerów pokładowych takich jak Raspberry Pi 4 i Jetson Nano.

System dwóch szyn o średnicy 10 mm i długości 320 mm pozwala na instalację dodatkowych uchwytów, kamer i gimbali. Opcjonalne mocowanie kamer głębi umożliwia integrację urządzeń takich jak Intel RealSense.

Udźwig i zasilanie

  • Waga kompletnego zestawu bez akumulatora: 2000 g
  • Maksymalna masa startowa podawana przez producenta: 6300 g przy 70 procent przepustnicy
  • Udźwig bez uwzględnienia akumulatora: do 4.3 kg
  • Udźwig z akumulatorem 5200 mAh o masie 750 g: do 3.5 kg
  • Udźwig z akumulatorem 10000 mAh o masie 1200 g: do 3.1 kg
  • Zalecany akumulator: LiPo 6S 5000-12000 mAh ze złączem XT60
  • Deklarowany przez producenta czas zawisu: około 30 minut z akumulatorem 6S 10000 mAh i bez dodatkowego ładunku

Specyfikacja techniczna

  • Producent: Holybro
  • Model: X650 Development Kit
  • Rozstaw osi: 650 mm
  • Kontroler lotu: Pixhawk 6X
  • Płyta bazowa: Standard v2A
  • Moduł zasilania kontrolera: PM02D
  • GPS: Holybro M10
  • Telemetria: Holybro SiK 433 MHz
  • Silniki: 4x T-Motor MN4014 330KV
  • ESC: 4x Tekko32 F4 45A
  • Śmigła: Gemfan 1555 Carbon Fiber
  • Materiał głównych elementów ramy: włókno węglowe
  • Średnica ramion: 20 mm
  • Górna płyta montażowa: 120 x 128 mm
  • Szyny montażowe: 2x 10 mm, długość 320 mm
  • Waga zestawu bez akumulatora: 2000 g
  • Maksymalna masa startowa wg producenta: 6300 g przy 70 procent przepustnicy
  • Zalecane zasilanie: LiPo 6S 5000-12000 mAh XT60
  • Obsługiwane systemy autopilota: PX4, ArduPilot

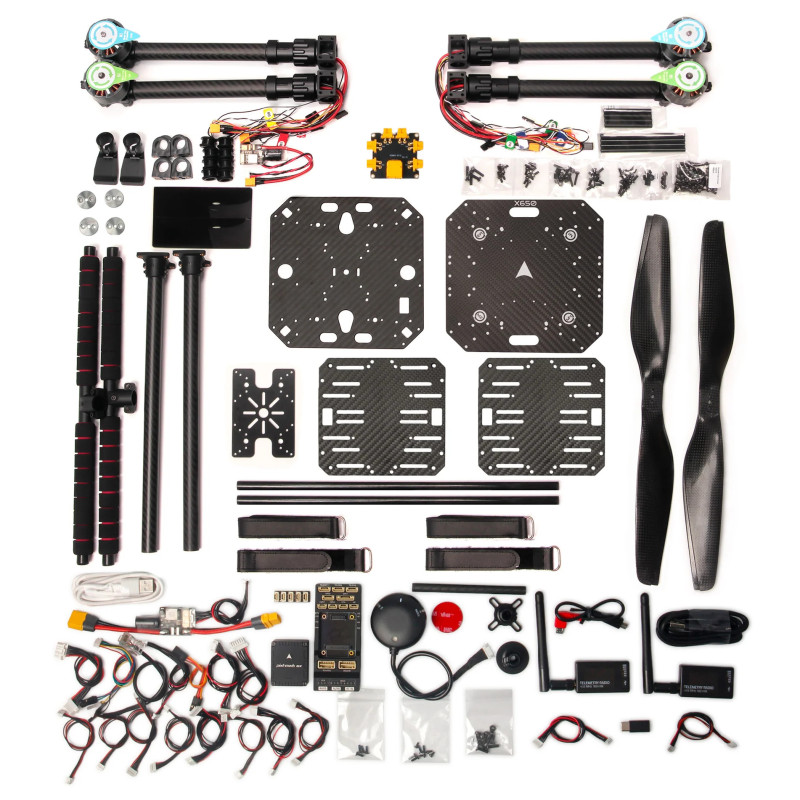
Zawartość zestawu

  • 1x rama Holybro X650 V2 Frame Kit
  • 1x kontroler lotu Pixhawk 6X z płytą bazową Standard v2A
  • 1x moduł zasilania PM02D
  • 1x moduł Holybro M10 GPS
  • 1x zestaw telemetryczny Holybro SiK 433 MHz
  • 4x silnik T-Motor MN4014 330KV z XT30 - zamontowany
  • 4x regulator Tekko32 F4 45A z XT30 - zamontowany
  • 4x NeoPixel WS2812 LED - zamontowany
  • 4x śmigło Gemfan 1555 Carbon Fiber
  • 1x płytka dystrybucji zasilania PDB z XT60 i XT30
  • Elementy ramy, płyty montażowe, szyny, podkładki i paski akumulatora
  • Narzędzia potrzebne do montażu zestawu

Najczęściej zadawane pytania

Czy X650 jest gotowym dronem RTF?

Nie. Jest to platforma rozwojowa do montażu i konfiguracji. W zestawie nie znajduje się akumulator ani opcjonalna aparatura RC i odbiornik.

Czy montaż wymaga lutowania?

Podstawowy montaż platformy został zaprojektowany bez konieczności lutowania. Silniki i ESC są fabrycznie zamontowane, a regulatory łączą się z PDB przy użyciu złączy XT30.

Czy Pixhawk 6X obsługuje ArduPilot?

Tak. Kontroler jest zgodny z PX4 oraz ArduPilot. Producent dostarcza go z PX4, a ArduPilot można wgrać przez Mission Planner lub QGroundControl.

Jaki akumulator jest zalecany do X650?

Producent rekomenduje akumulator LiPo 6S o pojemności od 5000 do 12000 mAh ze złączem XT60. Akumulator nie znajduje się w zestawie.

Czy można zamontować komputer pokładowy?

Tak. Platforma posiada dużą przestrzeń montażową oraz otwory przygotowane między innymi dla Raspberry Pi 4 i Jetson Nano.

Rada eksperta Avifly: Po dodaniu kamery, komputera pokładowego lub innego ładunku sprawdź środek ciężkości platformy, zapas masy startowej oraz konfigurację failsafe przed pierwszym lotem autonomicznym.

Bezpieczeństwo i przepisy

  • Przed pierwszym lotem sprawdź poprawność montażu śmigieł, mocowań ramion, konfiguracji kontrolera i działania funkcji failsafe.
  • Dron wyposażony w kamerę lub używany do operacji autonomicznych może podlegać dodatkowym wymaganiom wynikającym z charakteru wykonywanej operacji.
  • Przed lotem sprawdź obowiązujące strefy geograficzne oraz wymagania dotyczące rejestracji operatora i kategorii wykonywanej operacji.
Komentarze (0)
Na razie nie dodano żadnej recenzji.